Fotogramas iniciales compuestos para vídeos de producto en plato giratorio con encuadre definido por el usuario en un modelo de vídeo comercial: un estudio de caso exploratorio
- Autor
- RefVid
- Publicado
- DOI de Zenodo
- 10.5281/zenodo.24288649
Estado: estudio de caso de ingeniería exploratorio; no se ha realizado ninguna evaluación controlada (la Sección 11 describe la prevista).
Resumen
Describimos una interfaz de encuadre de productos en el navegador que combina una composición normalizada de la huella, recortes a partir de fotos de referencia, el condicionamiento por primer fotograma de un modelo de vídeo comercial (Kling 4 reference-to-video, utilizado a través de fal.ai) y pausas deterministas en los extremos. El encargo procedía de un fabricante europeo de muebles con un catálogo de unos 2,000 productos, que quería vídeos de plato giratorio de 360° generados a partir de tres o cuatro fotos corrientes del producto y señaló tres defectos que impedían su adopción: ningún control sobre el tamaño y la posición del producto en la plataforma, partes del producto que sobresalen del borde de la plataforma durante el giro y un salto visible al reiniciarse el bucle. La interfaz permite al usuario fijar cuatro parámetros de composición, muestra una vista previa de la composición, la rasteriza (sin las guías de la interfaz) como imagen inicial del clip y, tras la generación, añade en el navegador fotogramas fijos antes y después del giro. Primero se probaron el control solo por texto, instrucciones numéricas de composición y anclas de inicio y final en un modelo anterior (Sección 3). En pruebas exploratorias y no ciegas, el primer fotograma generado siguió aproximadamente la composición del producto y la plataforma en 6 de 7 clips de Kling 4 (los 6 con un plato giratorio con sombreado fotográfico, 0 de 1 con un disco plano dibujado); esto es fidelidad a la composición, no coincidencia del fotograma completo: en los cuatro clips de producción, el fondo dibujado se conservó en 3 de 4, y el modelo lo sustituyó en el clip del sillón. En esos cuatro clips, con ajustes deliberadamente distintos, no se vio ninguna parte del producto fuera del borde de la plataforma en los fotogramas muestreados y la diferencia informada entre el primer y el último fotograma fue baja. Estas observaciones son alentadoras, pero escasas, adaptativas, en parte no reproducibles de forma independiente, y no establecen una tasa de éxito, una escala física entre productos, la permanencia en el plato durante todo el giro ni un bucle sin cortes. El control de tamaño normaliza la huella de cada producto respecto a la plataforma; no impone una escala física común. Después, el cliente comentó los cuatro clips (fondo, grosor y posición de la plataforma, y una sombra redonda bajo el sofá rinconera); se revisó el fotograma 0 con un fondo de estudio ajustado y la propia sombra del producto en el suelo, extraída de su foto sobre fondo blanco, en lugar de una elipse dibujada (Sección 5). Seis clips posteriores con el fondo gris ajustado y ajustes fijos (Sección 7.6) añadieron una observación más: solo con la imagen inicial, la cámara se acercó de forma continua a lo largo de un clip de una cama hasta que el plato salió del encuadre, mientras que otras cuatro piezas mantuvieron el encuadre compuesto en todos los fotogramas muestreados cada 0.5 s (mediciones del operador); una repetición de la cama con el mismo fotograma inicial compuesto enviado también como imagen final mantuvo el encuadre y dio una vuelta completa. La toma solo con imagen inicial derivó y la condicionada con imagen inicial y final no; el efecto de la intervención y el origen de la variación siguen sin conocerse. Aun así, el envío del fotograma inicial compuesto como imagen final se desarrolló y desplegó esa misma noche (Sección 4.4): con Rotación Auto o 360° ahora se envía automáticamente. Es una decisión de ingeniería, no una demostración del efecto. Un segundo par, aproximadamente emparejado, realizado después con un sillón verde a 720p, con los demás ajustes idénticos y la imagen final añadida por la ruta automática, mostró la misma diferencia: la toma que presumiblemente llevaba solo la imagen inicial (la ausencia de imagen final se infiere del momento y del estado de la página, no se lee de la solicitud) se acercó hasta que el plato salió del encuadre, y la toma con imagen inicial y final mantuvo el encuadre y dio una vuelta completa. Dos pares de una toma por brazo no establecen el efecto. Dos clips, uno con y otro sin imagen final, alcanzaron la pose frontal 1–1.5 s antes de tiempo y después quedaron casi inmóviles, lo que alargó la pausa visible; de los dos clips inicio = final, uno alcanzó el umbral de llegada anticipada y el otro no, de modo que su relación con la imagen final sigue siendo incierta. Cinco de los seis clips se enviaron al cliente, cuyo veredicto no se ha recibido. Las variantes de sombreado de la Sección 5 no se han comparado.
1. Introducción
1.1 Problema y necesidad del cliente
Entrada: tres o cuatro fotos de catálogo de un producto sobre fondo blanco (la frontal primero) y un tipo de producto (sofá, sillón, sofá rinconera, puf, cama, otro). Salida: un vídeo corto del producto dando una vuelta sobre un plato giratorio redondo de estudio, con cámara fija, en 1:1, 9:16 o 16:9.
El cliente, un fabricante europeo de muebles, había hecho varios clips en plato giratorio en una plataforma de vídeo con IA de autoservicio y afirmó que se plantearía usarla para una parte significativa de una colección de unos 2,000 productos si los resultados eran coherentes y la presentación podía controlarse. Sus requisitos, resumidos a partir de la correspondencia:
- R1. Control del tamaño y la posición antes de la generación, coherente en toda la colección. El usuario previsualiza y ajusta la escala y la posición del producto en la plataforma, y las piezas mantienen proporciones coherentes entre vídeos. El cliente describió sofás demasiado grandes para la plataforma con las patas sobre los bordes, sofás demasiado pequeños y un sillón que parecía correcto por sí solo pero desproporcionado junto a sofás de otros vídeos. La petición se repitió en dos rondas posteriores de comentarios.
- R2. Permanencia en el plato. Todas las partes del producto permanecen sobre la plataforma durante todo el giro (planteado a raíz de un sofá rinconera cuya pata trasera sobrepasó el borde a mitad del giro).
- R3. Bucle. Ningún salto visible donde el giro vuelve a empezar; opcionalmente, una pausa de unos 2 s después del giro.
- R4. Rotación fluida, sin saltos entre posiciones, planteada a raíz de la reproducción lenta en el reproductor (0.5×). Nunca se pidió una velocidad angular constante.
- R5. Rango de rotación distinto de 360° (270° y un vaivén: desde el frente, 90° hacia un lado, vuelta al frente y luego 90° hacia el otro lado).
- R6. Composición por formato para 9:16, 16:9 y 1:1 en lugar de recortar, lo que el cliente consideró insuficiente para piezas grandes como sofás, sofás rinconera y camas.
Este informe aborda R1–R3; R5 y R6 intervienen donde afectan al diseño.
1.2 Por qué es difícil con un endpoint comercial
Las fotos llegan al modelo como referencias, no como una imagen de la escena. El propio modelo dibuja el plato giratorio, su tamaño y posición, la distancia de la cámara y el tamaño del producto, y cada clip se genera de forma independiente. El esquema de fal para Kling 4 reference-to-video [19] enumera prompt, multi_prompt, duration, start_image_url, middle_image_urls, end_image_url, image_urls, video_urls, elements, voice_ids, resolution y aspect_ratio; ningún parámetro expuesto transmite la pose de la cámara, el sentido de rotación, la escala física, la semilla ni la guía. Por tanto, los requisitos geométricos solo pueden expresarse con palabras o con imágenes. No afirmamos nada sobre los mecanismos internos del modelo propietario.
1.3 Contribución
Un estudio de integración de ingeniería y de despliegue exploratorio, no un nuevo método de generación de vídeo:
- Un compositor en el navegador que coloca el recorte del propio producto sobre un plato giratorio dibujado y sombreado de forma fotográfica según cuatro parámetros fijados por el usuario, con la sombra sobre el suelo tomada de la propia foto del producto (Sección 5), muestra una vista previa y lo envía como imagen inicial del clip (en las vueltas completas, ahora también como imagen final, Sección 4.4) junto con las referencias multivista y un prompt estructurado.
- Un posprocesado determinista en el navegador que añade fotogramas fijos en los extremos (pausas) al clip generado.
- Una descripción de las alternativas fallidas (redacción del prompt, texto numérico de disposición, anclas de inicio y fin y clips encadenados en otro modelo, un conjunto de referencias multivista generado) y de los límites de fiabilidad que siguen abiertos.
2. Términos
- Producto: un artículo del catálogo (SKU). Forma: el tipo de producto elegido en la interfaz, que lleva asociada una huella genérica W × D en cm (Sección 4.3).
- Elemento: el conjunto de fotos de un producto que se envía al modelo como referencias del sujeto (una imagen frontal más imágenes de referencia).
- Fotograma inicial compuesto: el PNG que el navegador renderiza a partir del compositor y envía como
start_image_url. Vista previa: la misma composición en pantalla, con un anillo guía discontinuo que el fotograma inicial compuesto omite. - Primer fotograma generado: el primer fotograma decodificado del clip que devuelve el modelo.
- Clip original: el MP4 tal como lo devuelve el proveedor. Clip con pausas: el MP4 después del posprocesado en el navegador (pausas añadidas y clip completo recodificado).
- Tamaño: el valor del control deslizante (30–100%), el punto de la huella del producto más alejado del eje de rotación como porcentaje del radio del disco. En las ecuaciones, s = tamaño / 100, una fracción.
- Fidelidad a la composición: el primer fotograma generado muestra el producto y la plataforma aproximadamente con el tamaño y la posición compuestos, a juicio visual. Conservación del fondo: el primer fotograma generado mantiene el fondo compuesto. Ambas se notifican por separado; ninguna equivale a una coincidencia del fotograma completo.
- Prompt v9: la versión del texto del prompt. Receta fijada: la combinación de fotograma inicial compuesto, prompt v9 y pausas en el navegador adoptada tras las pruebas locales de la Sección 3.
- Operador: el miembro del equipo que generó y midió los clips posteriores; "notificado por el operador" señala valores cuyos archivos de medición no forman parte de la evidencia que pudimos volver a comprobar.
3. Cómo se llegó al método
3.1 Relato
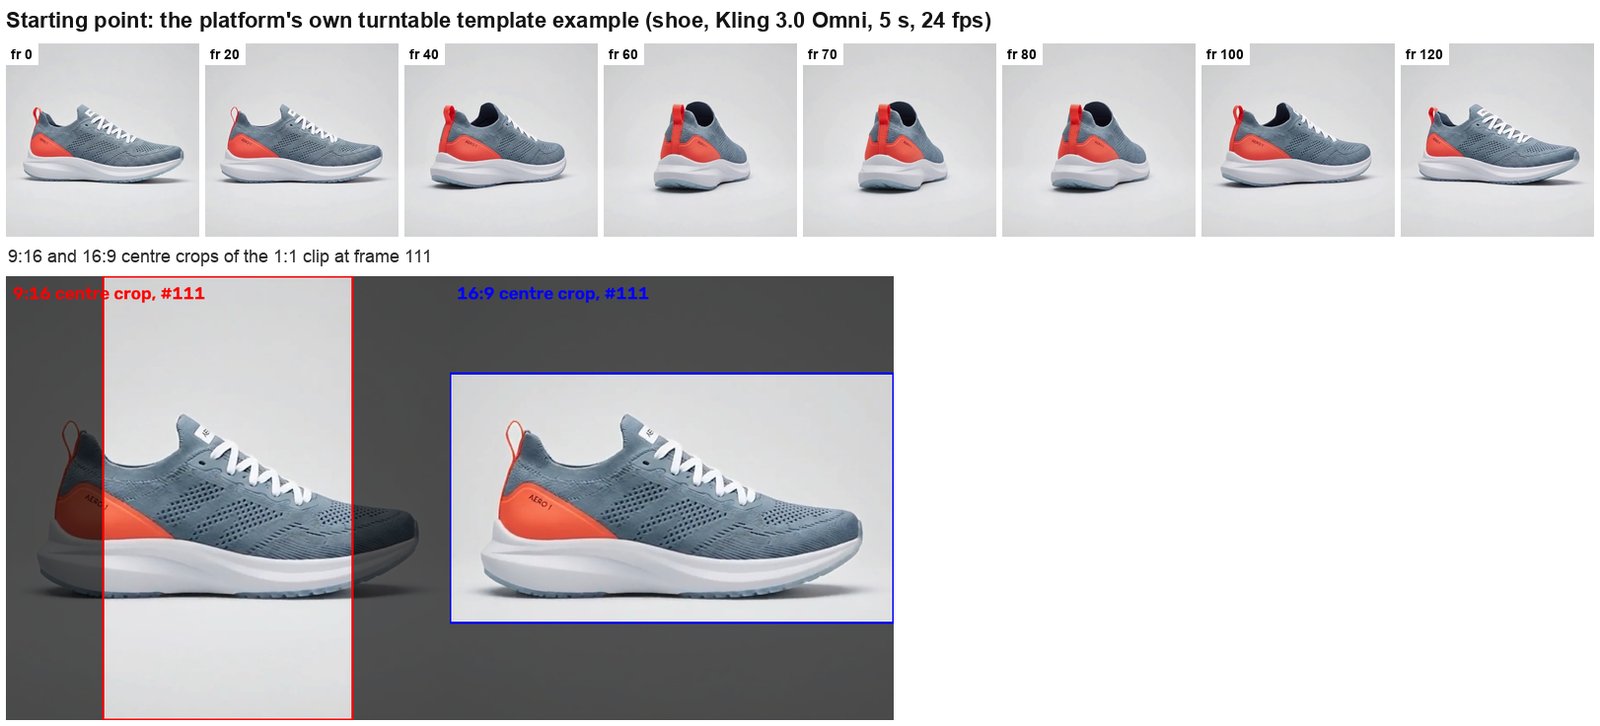
Punto de partida. Los primeros intentos del propio cliente fueron cinco clips en tres modelos, hechos a partir de capturas de pantalla del móvil de una tienda web (con la barra de estado, la barra de direcciones y las barras de herramientas incluidas, el mueble pequeño dentro de una imagen blanca alta; dos de los conjuntos contenían además primeros planos de detalles). Revisando un fotograma cada 0.5 s, dos de los tres clips de Kling 4 ya mostraban vueltas completas limpias; los problemas eran el tamaño sobre el plato (un sofá tan ancho como el plato o más, un sillón que llenaba el encuadre como lo haría un sofá, una cama diminuta sobre un plato grande), la coherencia entre piezas, una cama que solo oscilaba hacia un lado y, en un clip, un corte a un primer plano del reposabrazos con un número de patas cambiante. Atribuimos el corte al primer plano a las fotos de detalle; es una lectura de un solo clip, no una causa comprobada. Después, las entradas se prepararon recortando las capturas al mueble con un margen de alrededor del 8% y apartando los primeros planos de detalle. En los ejemplos de plantilla de la propia plataforma, un clip de un zapato (Kling 3.0 Omni) osciló unos 75° y volvió, y un clip de una figura giró unos 270° y cortó a un primer plano, aunque el prompt pedía 360° completos. En los clips inspeccionados, el encuadre de la cámara era estable dentro de cada clip (anchura del plato del 80.9–81.1% del encuadre; el borde superior del producto se desplazó un 1.9% y el centro un 3.3%), lo que apuntaba al fotograma 0 como punto de control. Un recorte central 9:16 de un clip 1:1 cortaba hasta el 28.3% del producto (R6). Todos los clips que medimos eran de 24 fps (Kling 4, Kling 3.0 Omni, PixVerse C1). En un principio se decidió no desarrollar un control manual de tamaño y posición y confiar en los valores por defecto del prompt; esa decisión se revirtió más tarde.
Prompt v1: ajuste de rotación y encuadre por defecto. Se desplegaron sin prueba controlada un ajuste de Rotación y unos valores por defecto compuestos en el servidor ("the whole product stands fully on the turntable … centred … fills most of its surface; the camera is locked off"). "Fills most of its surface" hace que todos los productos llenen el plato, lo que contradice la segunda mitad de R1. La propuesta original para este paso ya consistía en componer el primer fotograma, con una opción aparte para una escala física compartida (una anchura fija del plato en cm y la anchura real de cada producto); esta última no se desarrolló.
Reproducción lenta fluida y rango de rotación mediante edición (pruebas locales). La interpolación de fotogramas (minterpolate de ffmpeg) redujo unas 4× el error en fotogramas retenidos frente a la simple reproducción a media velocidad, con artefactos donde se cruzan las partes; la salida interpolada se descartó, y la respuesta a R4 pasó a ser un clip más largo a la frecuencia de fotogramas nativa del modelo. Para R5, el Vaivén y los 270° se recortaron de un clip de 360° existente sin nueva generación: las uniones en los cambios de sentido eran limpias (0.90–0.91× un paso normal entre fotogramas), pero la unión de vuelta a la vista frontal saltaba 2.28× un paso normal y requeriría el fotograma que mejor coincidiera y una mezcla de 2–3 fotogramas; además, recortar un rango solo funciona con un clip que realmente gire 360° de forma continua, algo que el modelo no garantizaba. En su lugar, el rango de rotación se lanzó como una frase del prompt, y desde entonces la secuencia en movimiento ha seguido generándola el modelo.
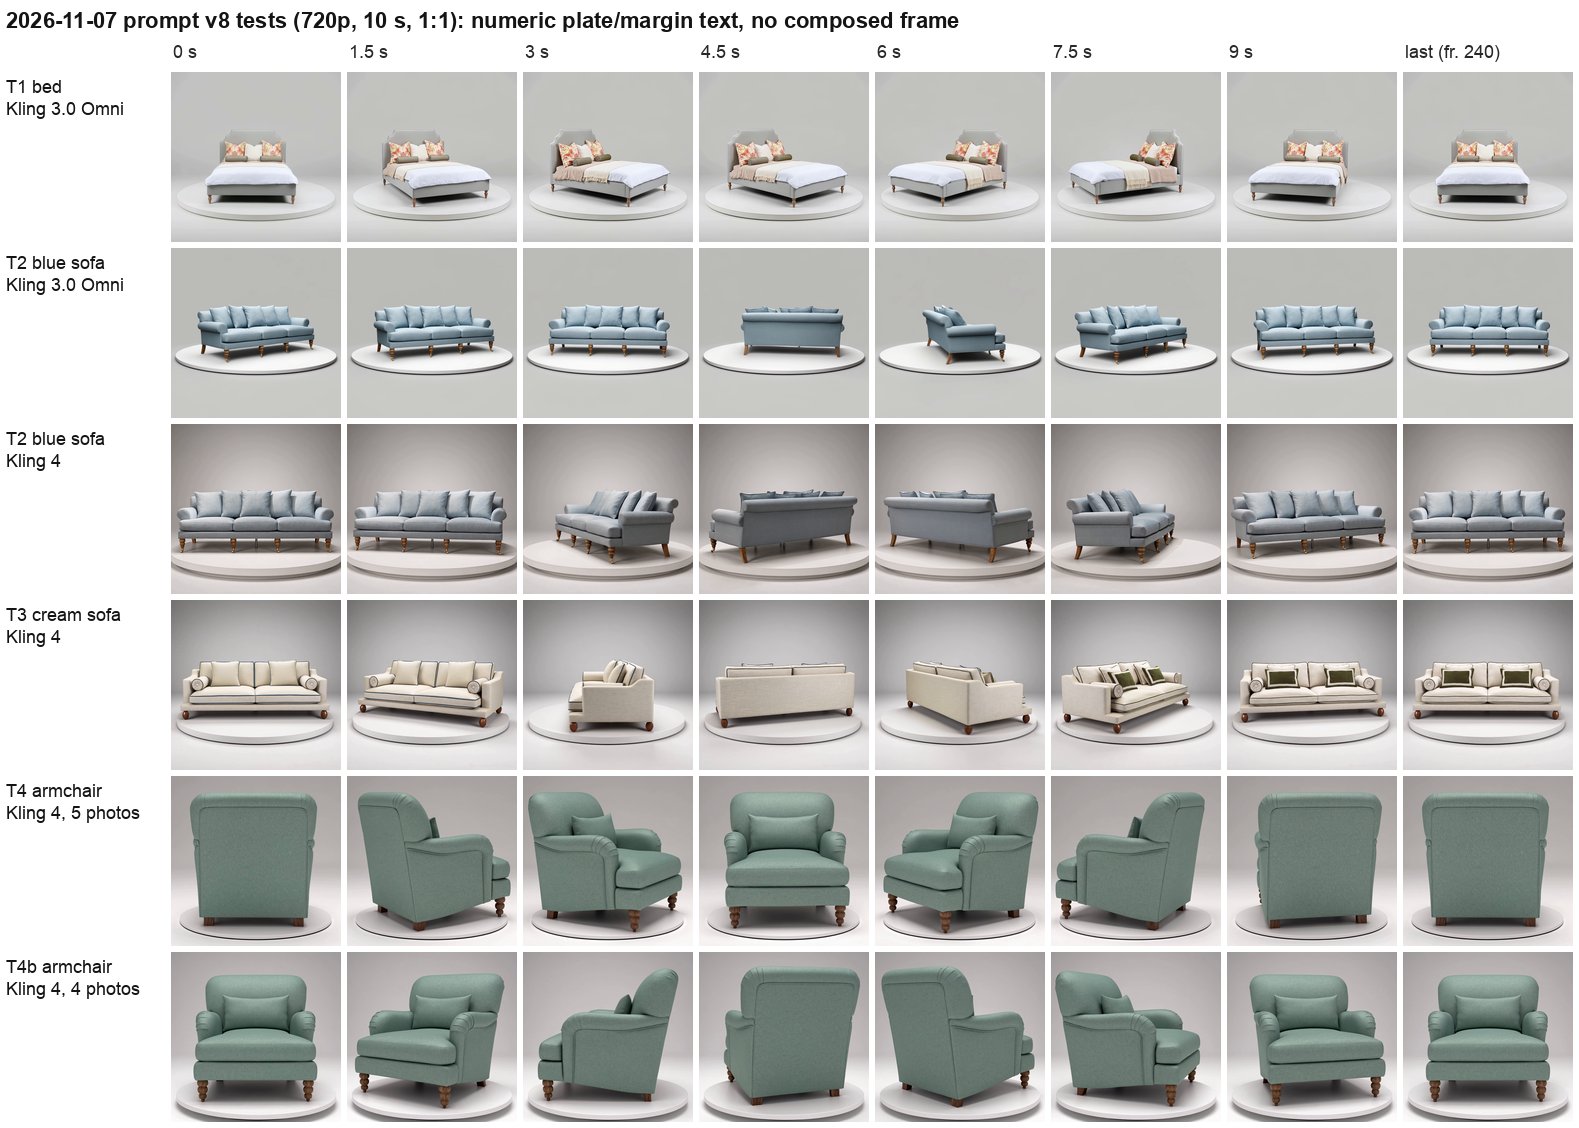
Versiones del prompt v2–v8. Las v2–v7 fueron propuestas y borradores, sin generación. La v8 se probó en producción: una cama con Vaivén (Kling 3.0 Omni), un sofá azul (Kling 3.0 Omni y Kling 4), un sofá crema y un sillón verde (Kling 4), 720p, 10 s, 1:1 (Figura 2). Ninguno de los dos modelos siguió las instrucciones numéricas (5% de separación del plato, 5% de márgenes del encuadre); Kling 3.0 Omni dibujó un plato grande y Kling 4 un plato más ancho que el encuadre. La misma frase "first reference orientation as 0°" se siguió en el sofá azul (Kling 4) y no en el sillón, que empezó por el respaldo de la silla. Las seis fotos de referencia del sofá crema mostraban dos configuraciones del mismo sofá, y el vídeo cambió de configuración a mitad del giro; es plausible que unas referencias incoherentes contribuyan a estos cambios. Una toma posterior del sillón (T4b), con las fotos reducidas de cinco a cuatro (frontal, lateral, trasera lateral, trasera), todas colocadas en el elemento con la frontal como imagen frontal, empezó por el frente y dio una vuelta completa y continua hasta volver al frente. La explicación provisional registrada en su momento fue que en la toma anterior la quinta foto (trasera) se había enviado como imagen de referencia aparte en lugar de dentro del elemento. Un único par de clips; no es concluyente, pero sugiere que el encaminamiento de las referencias, y no solo el cumplimiento de las frases, influyó en la pose inicial.
La colección del cliente. A continuación, el cliente envió cinco piezas (sillón 85 × 85 × 82, sofá 240 × 94 × 82, puf 105 × 60 × 47, sofá rinconera 240 × 200 × 82, cama 210 × 163 × 123 cm) con 3–4 fotos cada una, 16 en total, y una hoja de dimensiones. Todas son recortes sobre blanco de unos 1200 × 800 px; las fotos del puf son renders 3D, y el puf ocupa solo alrededor del 45% de su encuadre; el sillón, el sofá y la cama no tienen vista trasera recta (el sillón y el sofá tienen una vista trasera en tres cuartos; la cama no tiene vista de la parte posterior del cabecero); las fotos del sofá rinconera tienen una leve viñeta gris en lugar de blanco puro y muestran la chaise longue a la derecha en todas las vistas; la ropa de cama está dispuesta de forma distinta entre fotos. En este informe, "fotos de producto corrientes" se refiere a estas imágenes de catálogo, y las afirmaciones sobre fidelidad se limitan a lo que muestran. Las huellas genéricas de cinco de las seis formas de la Sección 4.3 (todas salvo "otro") son las dimensiones de estas piezas.
Capas ocultas del prompt. Los productos se generaron en producción (Kling 4, 1080p, 1:1, 10 s) mientras se editaban capas del prompt del lado del servidor: v1 "never reverse"; v2 eliminó "axis" y añadió una frase sobre el disco plano tras una toma con un poste blanco bajo el asiento; v3 "frame 1 shows the product at exactly 0°"; v4 una nueva frase para el Vaivén. Con v3, el sillón, el sofá, el puf y el sofá rinconera empezaron por el frente y dieron una vuelta sin poste. La cama falló dos veces, y sus fotos no concordaban entre sí. Poco antes se había dicho al cliente que no se recomendaba el ajuste manual del tamaño. Cuatro de estos clips se entregaron y constituyen la referencia base de la Sección 7.2; la respuesta del cliente planteó la escala, el salto final y el sofá rinconera sobre el borde.
Análisis de mecanismos, una promesa excesiva y su corrección. Una respuesta a esos comentarios prometió un último fotograma coincidente, una pausa, un plato giratorio redimensionado y nuevas versiones. Al revisarlo, ninguna de estas cosas estaba garantizada por un mecanismo disponible, y se envió una corrección en la que se indicaba que no podían garantizarse las proporciones exactas entre productos, la permanencia en el plato durante todo el giro ni un último fotograma idéntico al primero. Se fijaron dos reglas de trabajo: atender un requisito que falla buscando un mecanismo en lugar de más tomas de prueba, y juzgar los resultados únicamente frente a las propias palabras del cliente. El análisis planteó dos vías: renderizar a partir de un modelo 3D (vía A) o restringir el vídeo con imágenes compuestas (vía B). Una evaluación interna, con sus propias etiquetas de confianza, concluyó que el texto no puede garantizar la escala, la permanencia en el plato ni un bucle exacto (alta); que un fotograma inicial compuesto puede fijar el fotograma 0 (alta); que la escala después del fotograma 0 depende del comportamiento del modelo (media, sin verificar); y que unas pausas exactas requieren posprocesado. El cliente pidió seguir probando y volvió a pedir un tamaño ajustable por el usuario y una pausa de 2 s. Nuestra respuesta se comprometió a ambas cosas: una opción para fijar qué parte del encuadre ocupa el producto, de modo que cada producto empiece con un tamaño coherente, con la salvedad de que el tamaño podría seguir variando durante el giro y la afirmación de que volver a generar daría normalmente un resultado mejor; y una pausa de 2 s tras la vuelta completa. Eran compromisos asumidos en la correspondencia, no conclusiones técnicas validadas; en particular, la afirmación sobre volver a generar no estaba respaldada por ninguna tasa medida.
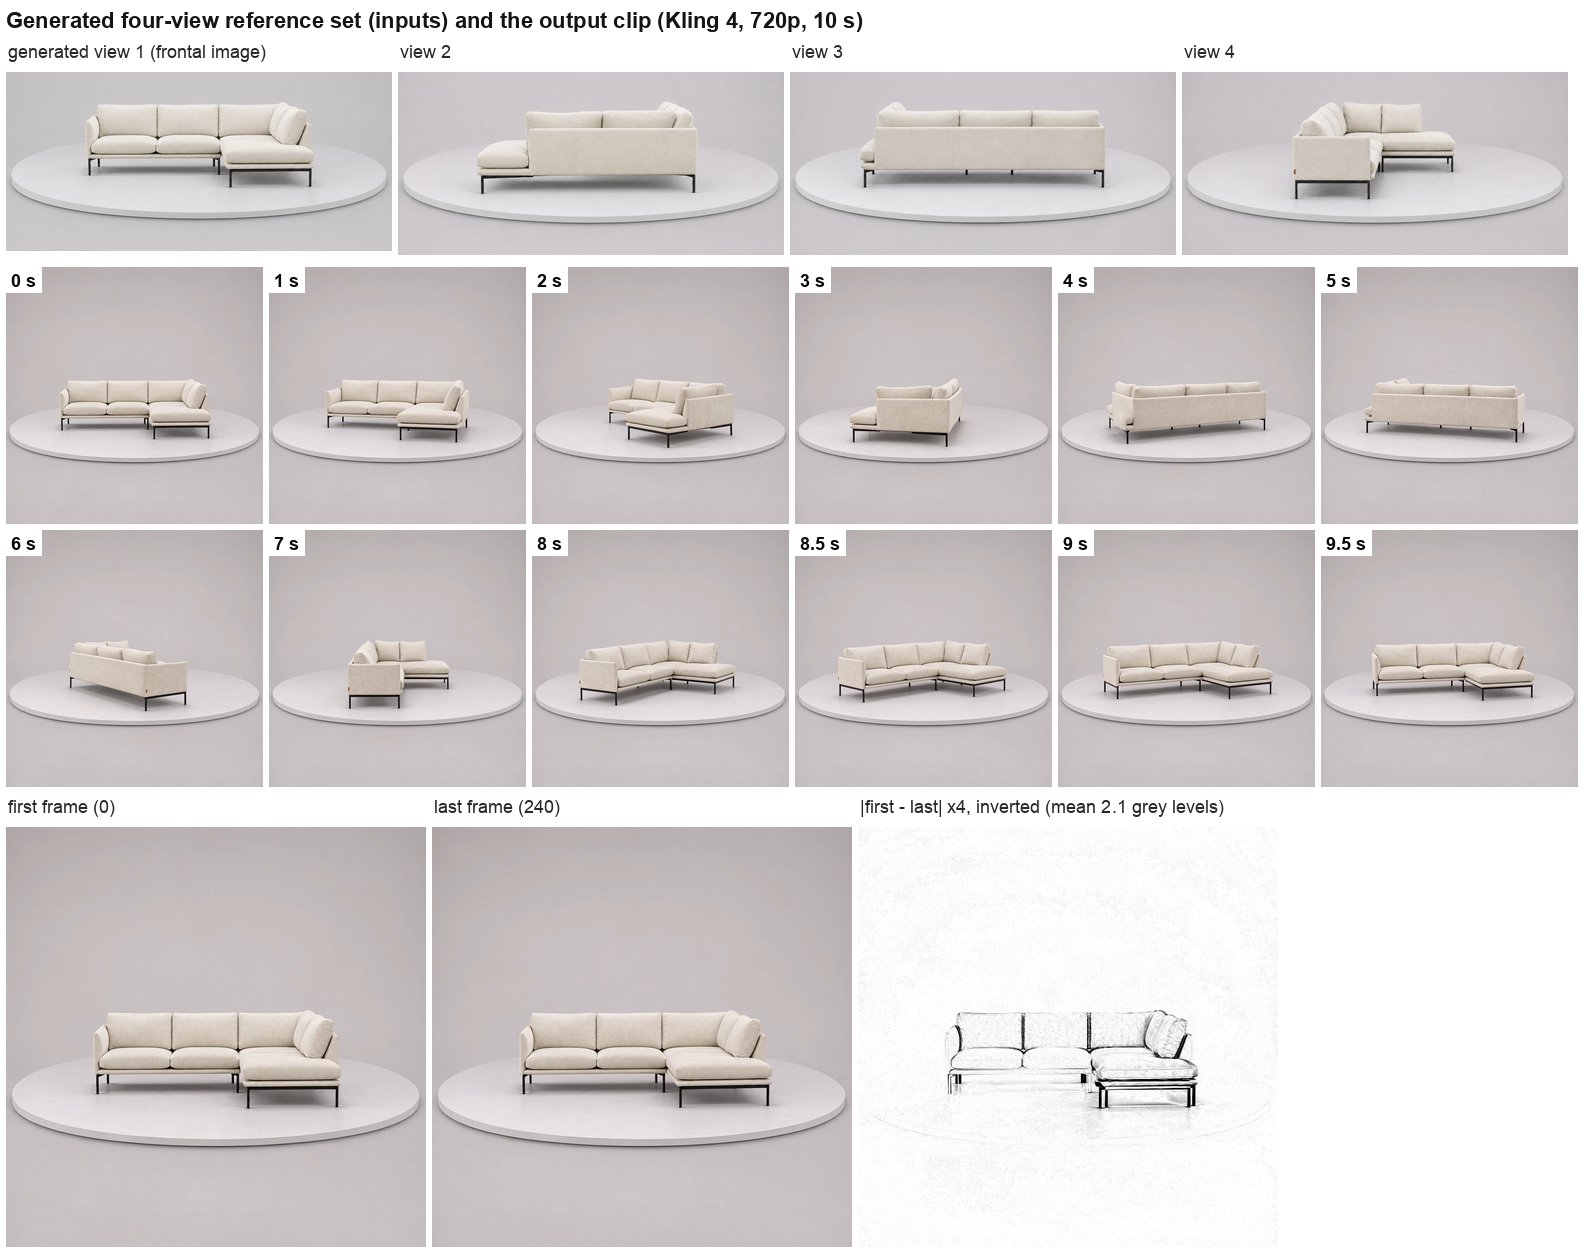
Conjunto de referencias de cuatro vistas generado. Una generación en producción con Kling 4 reference-to-video (720p, 10 s, 1:1) usó cuatro imágenes multiángulo generadas del sofá rinconera como un único conjunto de referencias del sujeto (la primera como imagen frontal, las demás como imágenes de referencia), sin fotogramas de inicio, fin ni intermedios. El cuerpo original de la solicitud no estaba disponible; la reconstrucción procede del registro almacenado y del código actual. El prompt almacenado ya pedía 90° por cuarto, velocidad constante, ningún cambio de sentido, estructura invariable y regreso al frente, y decía además "the spin never stops" y "zero dwell", lo que choca con la pausa solicitada. Hacia los 8 s, la unión entre el asiento largo y la chaise longue mostraba un pliegue visible que se enderezaba al acercarse a la vista frontal, es decir, una deriva estructural (no una medición de ángulo); el primer y el último fotograma estaban ambos cerca del frente, pero el borde exterior de la chaise longue y las patas delanteras no coincidían (diferencia media absoluta de gris del fotograma completo de 2.1), así que no es un bucle sin cortes verificado; no se vio ninguna pata sobre el borde del plato en los fotogramas muestreados. No se había comprobado la coherencia geométrica de las cuatro vistas de entrada, por lo que no pueden separarse la incoherencia de las entradas y la deriva del modelo. Por otra parte, cuatro imágenes clave generadas con un modelo de imagen mostraban diferencias de proporción y de detalle entre ángulos y no se enviaron a ningún modelo de vídeo.
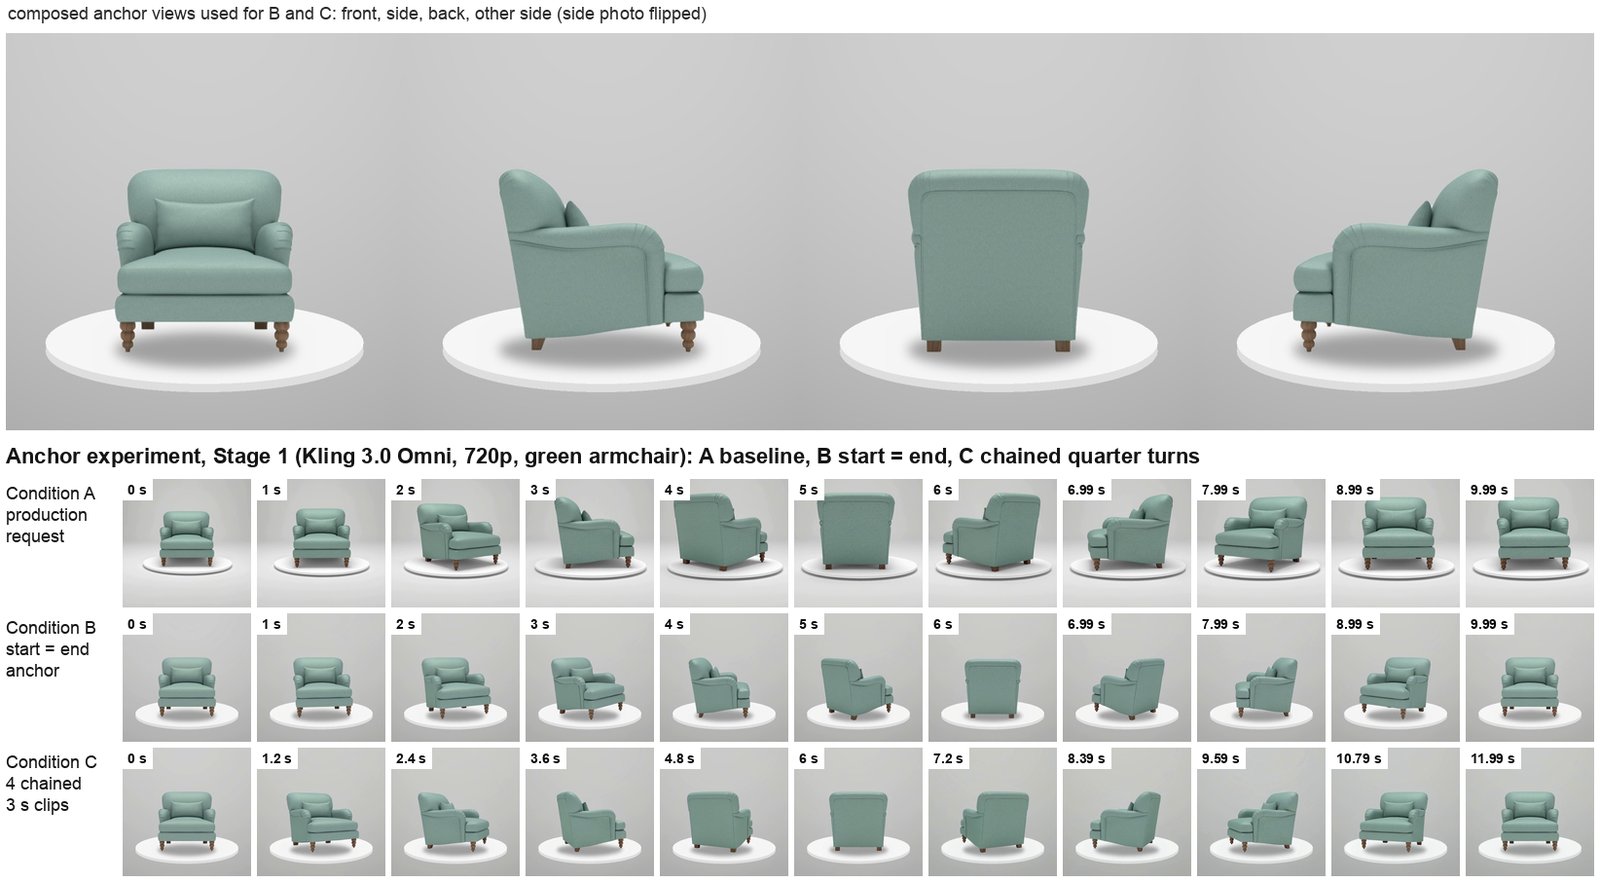
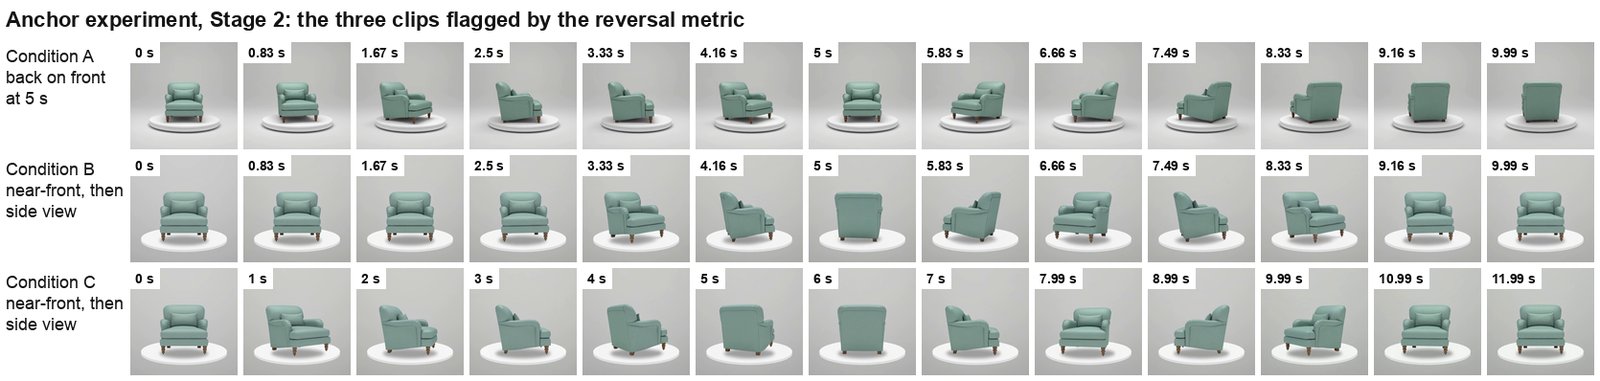
Anclas compuestas y cuartos de vuelta encadenados en Kling 3.0 Omni. Con un sillón verde con cinco fotos coherentes (Kling 3.0 Omni, 720p, sin sonido, 1:1), tres condiciones con tres clips cada una: A, la solicitud de producción (referencia base); B, A más un fotograma frontal compuesto como start_image_url y end_image_url; C, cuatro clips encadenados de 3 s, cada uno empezando en el último fotograma del clip anterior y terminando en una vista compuesta del lado siguiente (la vista de 270° era la foto lateral volteada). Antes de generar ningún clip nuevo se puntuaron nueve clips existentes (con modelos, prompts y productos variados): 8 de 9 dieron la vuelta completa, solo 3 de 9 cerraron la unión dentro de 2× un paso normal entre fotogramas (cocientes de unión sobre un recorte central) y solo T4b cumplía a la vez giro, inicio frontal, unión y ausencia de cambios. El evaluador se calibró con T4 y T4b: una medida de regularidad del giro separó el giro regular de T4b (mayor hueco de 0.36 s) del de T4, que empezó por la parte trasera (1.38 s); los cocientes de unión del fotograma completo fueron 0.49 y 0.88, inferiores a los valores con recorte central del análisis anterior para los mismos clips (1.0 y 1.5), por lo que las dos mediciones no son intercambiables; y Kling 4 dibujó el sillón con alrededor del 73–75% de la anchura del encuadre, frente al 45% que correspondería a su tamaño real en un plato de 150 cm. Nueve vídeos finales salieron de 18 llamadas al proveedor (A 3, B 3, C 12), 96 segundos generados. Los umbrales de aprobación se redactaron antes de la primera fase; más tarde se añadieron un umbral absoluto de unión y una métrica de cambio de sentido (Sección 7.4). Resultados: anchura del producto en el fotograma 0 dentro de un 0.7% del valor compuesto en los seis clips de B y C, mientras que A varió entre −21% y +18% y un clip de A creció un 44% durante el giro; último frente a primer fotograma, 1.9–2.1 niveles de gris para B y 3.5–4.5 para C, frente a 7.2–21.8 para A; ninguna pata sobre el borde en 16 fotogramas, a ojo, en los nueve; uno de cada tres clips de cada condición cambió de sentido o se pasó de largo (en las tiras, las vistas se repiten desordenadas: un clip de referencia base vuelve a estar de frente a los 5 s y termina por la parte trasera; un clip de B y uno de C muestran una vista casi frontal seguida de una vista lateral antes de terminar de frente). Se detuvo el trabajo con este modelo; no se realizó una tercera fase propuesta (sentido indicado en cada segmento). Se descartó hacer que el vídeo "no lo generara el modelo" pegando el producto sobre un plato en cada fotograma o sustituyendo fotogramas.
Vía 3D (diseñada, no ejecutada). Las fuentes consideradas fueron los propios modelos 3D del cliente o la generación de imagen a 3D a partir de las fotos con un pequeño presupuesto de demostración. Se redactó una petición de archivos 3D que no se envió. Motivos registrados para no ejecutarla: los renders no reproducirían los tejidos reales, los modelos generados a partir de fotos llevan geometría conjeturada e iluminación integrada, y se trata de otra línea de producto.
Solo una línea de disposición numérica, Kling 4. Primero se probó una vía solo con el prompt para evitar el coste del recorte: una línea Layout con los cuatro ajustes como números. En una toma de producción no se siguieron los números. Un paso de composición con ffmpeg en el servidor, destinado a añadir las pausas, descartó los fotogramas fijos; las pausas pasaron al navegador.
Prompt v9. La v9 fusionó un borrador de líneas etiquetadas (Scene, Layout, Rotation, Camera, Motion, Product; disposición siempre enviada; velocidad constante; fotograma final igual al fotograma 1; producto rígido) con la capa v4 del servidor que había estado activa en producción (fotograma 1 a 0° de frente, giro rígido alrededor del centro del disco, nunca cambiar de sentido, tiempos por cuartos con la vista trasera en la mitad, el Vaivén nunca muestra la parte trasera, disco plano sin nada que sobresalga de él, disco nivelado y en su sitio). Una capa v4 guardada en producción anularía las frases de rotación y movimiento de la v9, así que había que guardar una versión vacía de la capa justo después del despliegue. No consta si ese restablecimiento se hizo ni cuándo. Mientras no se establezca, es incierto qué frases de rotación y movimiento recibió realmente cada generación de producción posterior (Secciones 7.3 y 7.6); el texto del Apéndice A es la v9 tal como la construye el código, no un registro de lo que se envió.
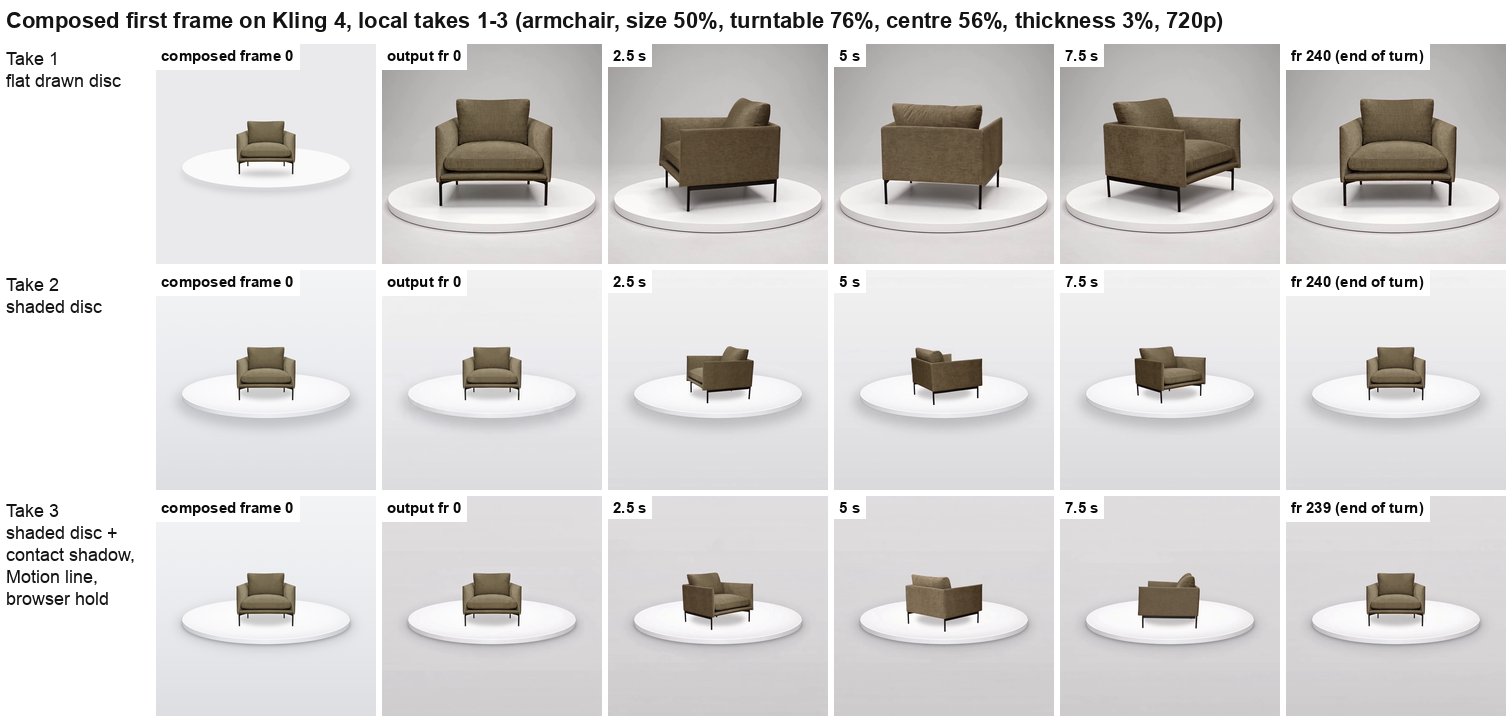
Fotograma inicial compuesto en Kling 4 (local, tres tomas). En un despliegue local que llamaba a las API reales, con un elemento formado por las tres fotos del sillón del cliente (la frontal primero), Kling 4 reference-to-video 720p, 10 s, 1:1, tamaño 50%, plato giratorio 76%, centro 56%, grosor 3%, sentido horario:
- Toma 1 (elipse y sombra dibujadas planas). El registro de solicitudes del proveedor mostraba la imagen recibida como
start_image_urljunto aelements; el primer fotograma generado fue la composición propia del modelo (un sillón grande sobre un disco grande). El giro en sí fue completo. - Toma 2 (una sola intervención visual: el disco redibujado como una fotografía de estudio, con borde sombreado, cara superior iluminada, fondo que se oscurece y sombreado de la huella; mismo endpoint, prompt y ajustes). El resultado empezó en el fotograma inicial compuesto, y el sillón mantuvo su tamaño durante el giro y terminó de frente.
- Toma 3 (revisión conjunta, tres cambios a la vez: una sombra de contacto ajustada, una nueva línea Motion en el prompt que pedía velocidad constante desde el fotograma 1, y pausas hechas en el navegador). Empezó en el fotograma inicial compuesto, mantuvo el tamaño, parte trasera a los 5 s, frente al final, SSIM primer/último de 0.98; archivo con pausas de 12.12 s (duración del contenedor) con los últimos 2 s fijos. El resultado de la toma 3 no puede atribuirse a ninguno de sus tres cambios por separado.
La toma 3 se adoptó como receta fijada, y la regularidad de la velocidad de giro se abandonó como objetivo, ya que el cliente no la había pedido.
Lanzamiento, clips de producción y comentarios. Una revisión guiada antes del lanzamiento dio lugar a vincular el Encuadre personalizado a Kling 4, a recordar la forma de cada producto, al botón de recorte en el escenario, a líneas de coste que mencionan el recorte, a una etiqueta de duración que muestra la pausa, a un aviso mientras se añaden las pausas y a etiquetas más claras; los ajustes predefinidos con nombre y una cola por lotes se aplazaron. Un clip de producción pidió sentido antihorario y giró en sentido horario, así que se ocultó el sentido. Un clip con pausas dejó de reproducirse cuando sustituyó al clip original en el mismo reproductor; se corrigió. La página de detalles incorporó una superposición del fotograma inicial compuesto real del clip, que sustituyó a un dibujo esquemático de líneas anterior. Se enviaron al cliente cuatro clips de producción con el fotograma inicial compuesto (Sección 7.3) y un tutorial del estudio. La respuesta del cliente incluyó comentarios positivos limitados sobre puntos concretos (según nuestro resumen: el resultado se acerca a lo que quieren, el diámetro del plato es correcto, la pausa de 2 s funciona) junto con cuatro correcciones: la sombra del sofá rinconera era redonda en lugar de seguir su forma; debía usarse la misma plataforma fina en todos los vídeos; el producto debía estar en la misma posición en pantalla en todos los vídeos; y el fondo del clip del sillón debía usarse en toda la colección. También enviaron fotos de un segundo modelo de cama y pidieron su vídeo. Esto no es una aceptación, y no se refiere a los clips posteriores.
Sombreado del fotograma 0 y los clips rehechos. Esa misma tarde se revisó el fotograma 0 (Sección 5): un fondo de estudio seleccionable ajustado al clip del sillón, la eliminación de la elipse dibujada y una sombra sobre el suelo extraída de la foto. Siguieron seis clips rehechos con ajustes fijos y el fondo ajustado (Sección 7.6). El plan preveía cuatro clips nuevos (la segunda cama, el sofá rinconera, el sofá y el puf), sin rehacer el sillón, una toma de cada uno; se hicieron seis: los cuatro previstos, un sillón y una segunda toma de la cama. La repetición de la cama se debió a la deriva de la primera toma de la cama y cambió una condición (la imagen final); no consta el motivo para rehacer el sillón. La toma de la cama con deriva se generó pero no se entregó, de modo que la selección entre tomas añadió coste. Tras el par de la cama se desarrolló y desplegó el envío del fotograma inicial compuesto como imagen final en las vueltas completas (Sección 4.4), y se enviaron cinco clips al cliente con los pasos de autoservicio. Su veredicto está pendiente.
3.2 Cronología
| Fecha (2026) | Etapa | Tipo | Resultado |
|---|---|---|---|
| 11-05 a 11-06 | Los cinco clips propios del cliente; requisitos R1–R6; revisión de los clips y preparación de las entradas | clips del cliente, comentarios, revisión local | el tamaño y la coherencia eran los problemas principales; dos clips de Kling 4 ya daban la vuelta completa |
| 11-06 | Mediciones de los clips de plantilla; pruebas de interpolación y de recorte de rango; prompt v1 con ajuste de Rotación | pruebas locales, lanzado | encuadre estable dentro de un clip; interpolación descartada; el recorte requiere un 360° real |
| 11-07 | Prompt v2–v8; pruebas de la v8 y el par T4b | generado (6 clips) | el texto numérico no se siguió; el encaminamiento de las referencias influyó en la pose inicial |
| 11-09 | Colección recibida e inspeccionada; capas ocultas del prompt v1–v4 | generado | cuatro piezas dieron una vuelta desde el frente; la cama falló |
| 11-10 | Referencia base entregada; comentarios del cliente; análisis de mecanismos; clip con cuatro vistas de referencia | generado, comentarios, análisis | se plantearon la escala, el salto final y la permanencia en el plato; deriva estructural con vistas generadas |
| 11-11 | Experimento de anclas en Kling 3.0 Omni | generado (9 vídeos) | las anclas mantuvieron el tamaño del fotograma 0; 1 de cada 3 cambió de sentido en cada condición; detenido |
| 11-12 | Corrección de promesas anteriores; nueva petición; línea Layout numérica; prompt v9; tomas locales 1–3; fotograma inicial compuesto lanzado | generado, lanzado | los números no se siguieron; el fotograma compuesto sombreado se siguió, el plano no |
| 11-13 mañana | Cuatro clips de producción; tutorial enviado; correcciones del cliente | generado, comentarios | composición seguida, fondo en 3 de 4; cuatro correcciones |
| 11-13 tarde | Ajuste del fondo, eliminación de la elipse, sombra extraída | lanzado | sin generación en esa etapa |
| 11-13 noche | Seis clips rehechos; imagen final automática; cinco clips enviados | generado, lanzado | una deriva con solo imagen inicial; la repetición con inicio = fin no derivó; veredicto pendiente |
4. Método final
4.1 Visión general
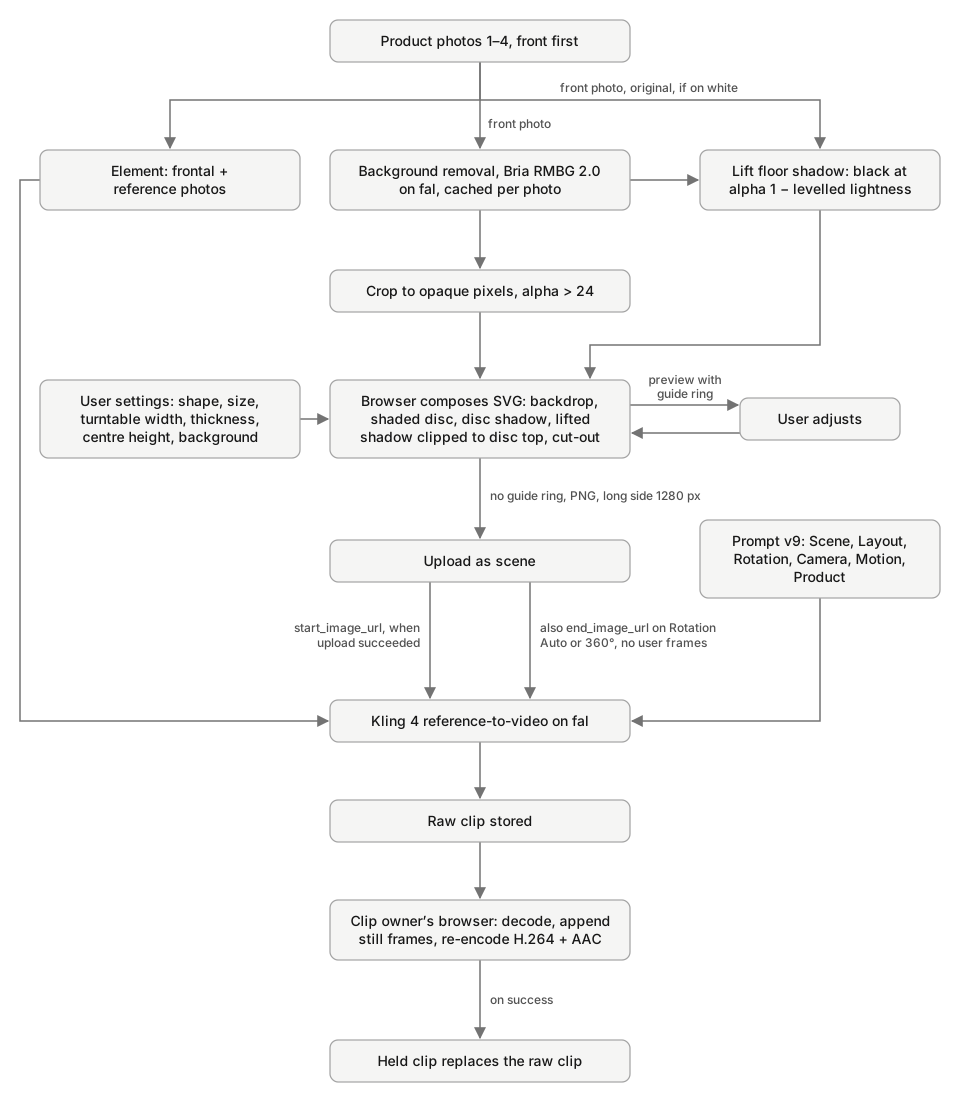
4.2 Flujo del usuario
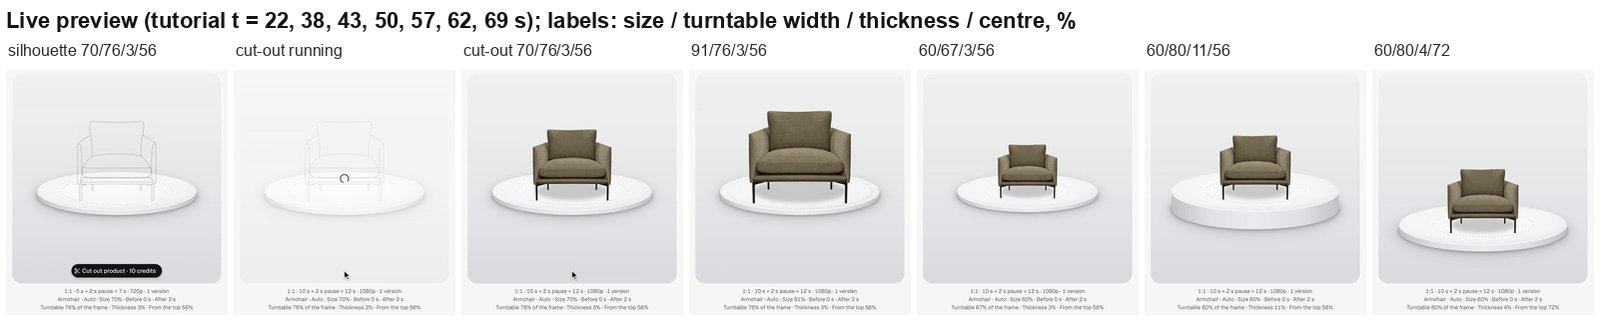
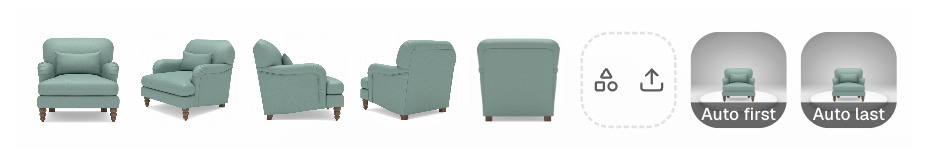
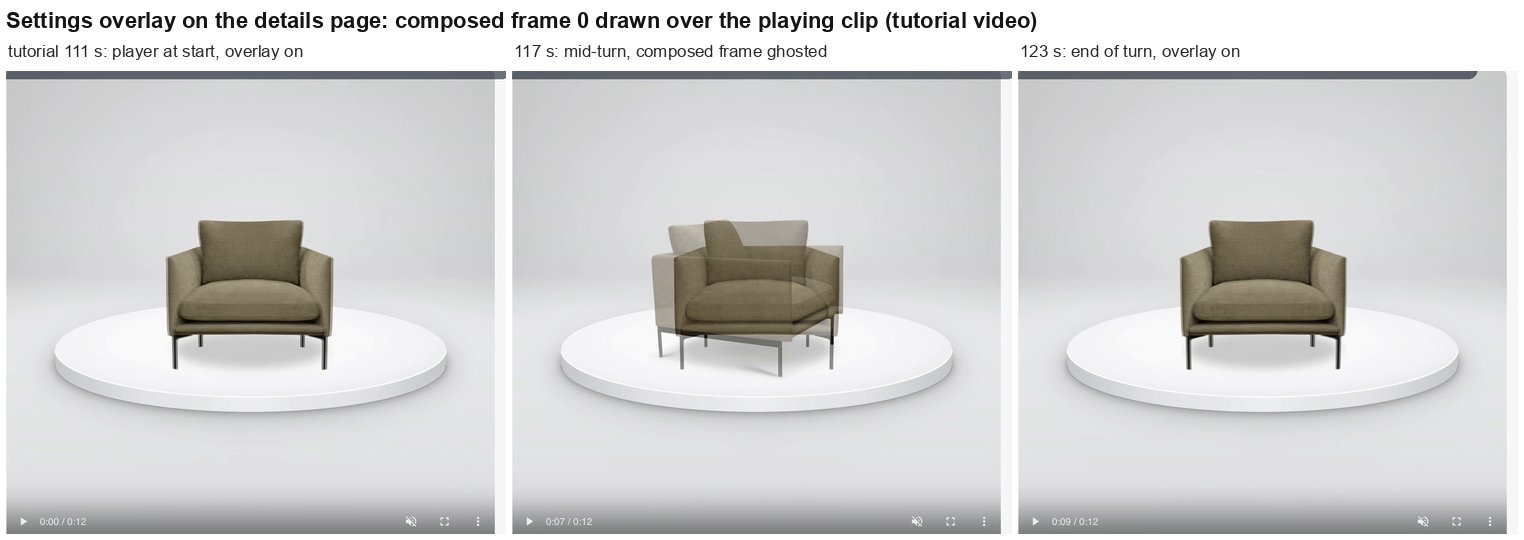
En la plantilla de plato giratorio, el usuario marca Encuadre personalizado, lo que cambia el modelo a Kling 4. El escenario vacío pasa a ser un dibujo en directo del plato giratorio con una silueta genérica de la forma elegida. El usuario ejecuta el recorte (se cobra una vez por foto, se reembolsa si falla y después se reutiliza); el recorte sustituye a la silueta. Cuatro controles deslizantes con casillas numéricas modifican la vista previa en directo: tamaño en el plato giratorio, anchura del plato giratorio en el encuadre, grosor del plato giratorio y altura del centro del plato giratorio; una opción de Fondo alterna entre Claro y Gris de estudio (Sección 5.1). La rotación y las pausas quedan fuera del Encuadre personalizado y no cuestan nada. Si se marca Encuadre personalizado sin recorte y el usuario no ha aportado ni su propio primer fotograma ni una continuación de un clip anterior, la generación se rechaza con un aviso para ejecutar el recorte; con un primer fotograma propio o una continuación, continúa sin el fotograma inicial compuesto. La fila de fotos del estudio muestra siempre una casilla de Primer fotograma y otra de Último fotograma: vacía, una casilla es un botón de subida; con Encuadre personalizado y un recorte, la casilla de Primer fotograma muestra el fotograma inicial compuesto con la etiqueta "Inicio auto", y con Rotación Auto o 360° la casilla de Último fotograma también lo muestra, con la etiqueta "Final auto". Al tocar una casilla automática, el usuario puede elegir su propia imagen en su lugar. Tras la generación, la página de detalles enumera los ajustes enviados y ofrece una superposición del fotograma inicial compuesto real sobre el vídeo, de modo que la superposición compara el recorte real con el resultado (Figura 10). Las Figuras 7, 8 y 10 proceden de un tutorial del estudio grabado antes de que existiera la opción de Fondo.
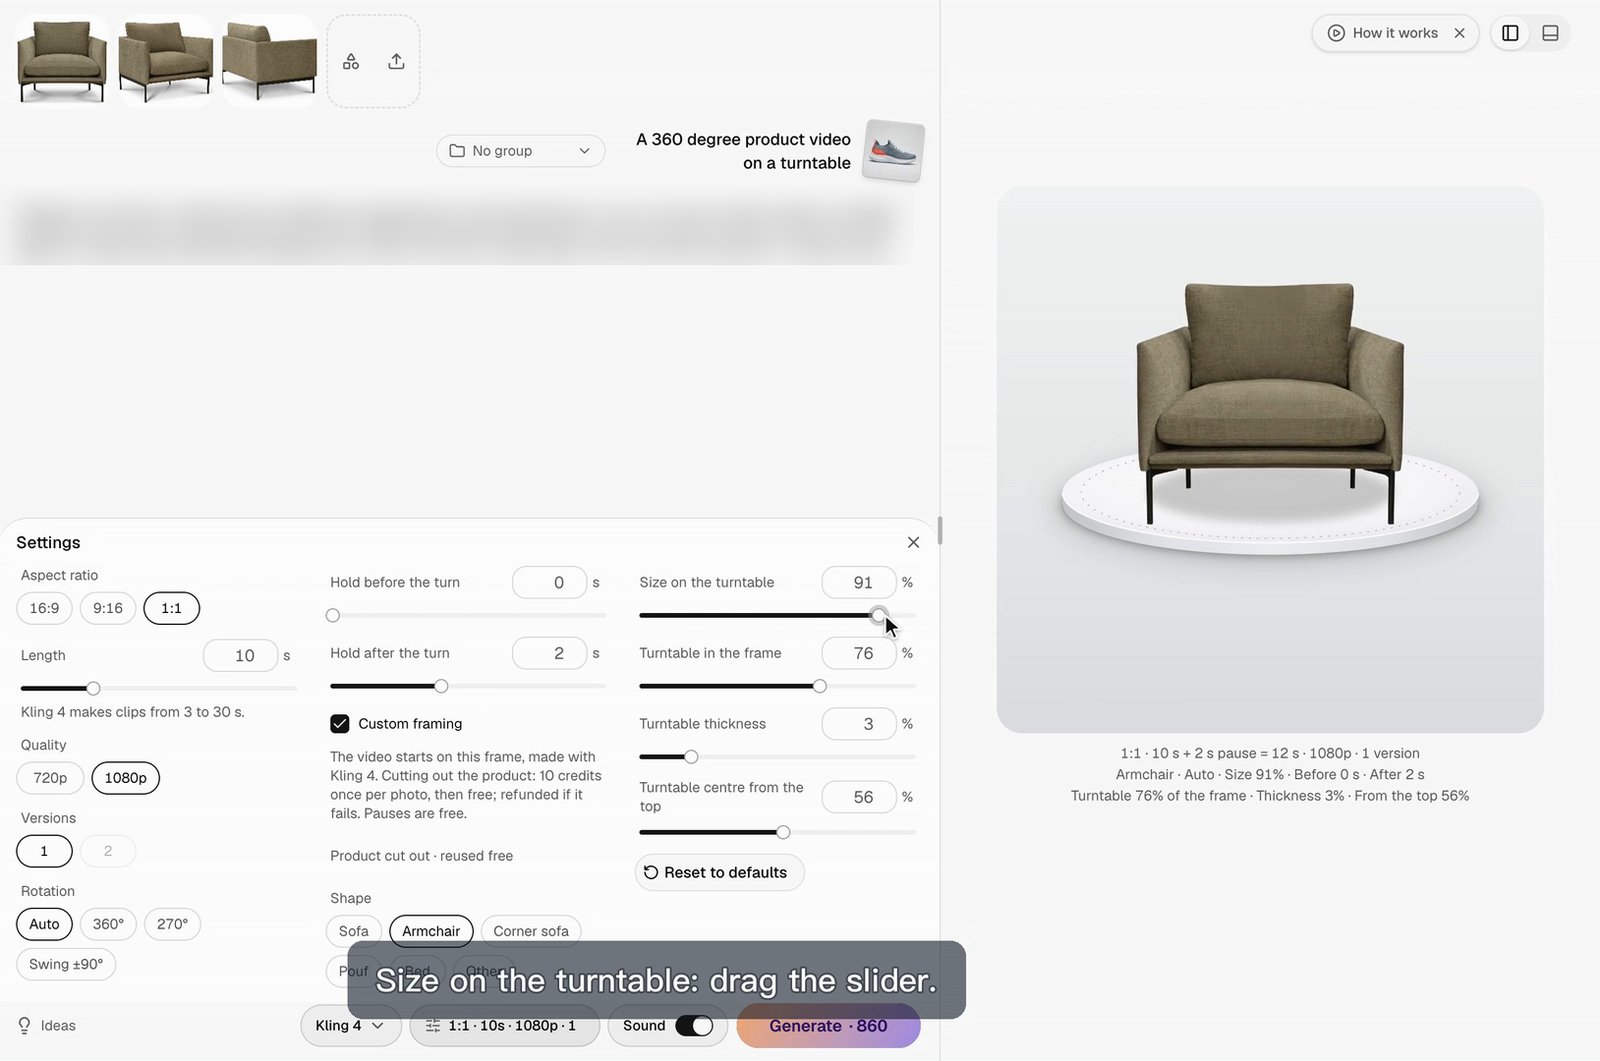
Introducción numérica. Hasta una corrección hecha la mañana en que se entregaron los clips de producción, una casilla numérica limitaba el valor en cada pulsación, de modo que escribir "60" en Tamaño (30–100) daba 100. Los clips de producción de la Sección 7.3 se hicieron antes de la corrección; sus ajustes registrados son los valores enviados, así que el defecto pudo afectar a lo que el usuario pretendía, no a lo que dice el registro, y no consta si alguno de sus valores se escribió en lugar de arrastrarse.
Los ajustes se guardan en la cuenta: los parámetros del plato giratorio son comunes a todas las formas; el tamaño y las pausas se guardan por forma; la forma de cada producto se guarda por elemento.
4.3 Composición
- Escenario. Centro del disco (300, 400) en unidades SVG, radio r = 210, visto 14° desde arriba (tilt = sen 14°, elegido a partir de los propios clips de plato giratorio del modelo).
- Vista. Anchura del encuadre = 2r × 100 / (% de anchura del plato giratorio); altura = anchura / relación de aspecto; el centro superior del disco se sitúa en el porcentaje de altura del centro del encuadre. Cada relación de aspecto tiene su propia composición (R6).
- Disco. Altura del borde = % de grosor × 2r × cos 14°; borde sombreado, cara superior iluminada con un brillo frontal, un fondo (Claro: un degradado que se oscurece hacia el suelo; Gris de estudio: Sección 5.1) y la propia sombra del disco sobre el suelo. Originalmente también se dibujaba bajo el producto una elipse difuminada de la huella como sombra de contacto; se eliminó, y ahora la sombra del producto sobre el suelo, cuando está disponible, se extrae de su foto (Sección 5).
- Escala del producto. k = r × s / sweep (s como fracción), donde sweep = √((W/2)² + (D/2)²) es la distancia del eje a la esquina más alejada de la huella y W × D la huella genérica de la forma (sofá 240 × 94, sillón 85 × 85, sofá rinconera 240 × 200, puf 105 × 60, cama 163 × 210, otro 100 × 60 cm). El recorte se dibuja con una anchura de W·k, centrado en el eje, con su base en el borde frontal de la huella.
Qué hace y qué no hace la regla de escala. Cada forma recibe su propio factor k de píxeles por centímetro, de modo que la regla controla la ocupación normalizada de la huella: con s = 100%, la esquina más alejada de la huella llega justo al borde del disco al pasar por él, para todas las formas. No conserva la escala física entre productos. Duplicar W y D deja sin cambios la anchura dibujada con el mismo valor del control deslizante. Con igual s, las anchuras dibujadas del sillón, el puf y el sofá están en la proporción 297 : 365 : 391 unidades SVG (1 : 1.23 : 1.32), mientras que sus anchuras reales son 85 : 105 : 240 cm (1 : 1.24 : 2.82). Por tanto, las proporciones entre productos (las "proporciones coherentes" de R1) quedan a la elección manual de s para cada forma por parte del usuario. Una verdadera escala de catálogo requeriría un diámetro físico del plato compartido o un factor común de píxeles por centímetro, más las dimensiones reales de cada SKU; las dimensiones de cada producto por sí solas, introducidas en la misma normalización, no lo lograrían.
- Salida. El SVG se clona sin el anillo guía, se serializa, se dibuja en un canvas con el lado largo de 1,280 px y se exporta como PNG. Por tanto, el fotograma inicial compuesto tiene la misma composición que la vista previa, salvo las guías de la interfaz y hasta la rasterización. Se sube y se envía como
start_image_url.
4.4 Cuándo se envía el fotograma inicial compuesto
Como imagen inicial. Solo se envía cuando el Encuadre personalizado está activado, existe un recorte y el usuario no ha aportado ni su propio primer fotograma ni una continuación de un clip anterior, que tienen ambos prioridad. Si el renderizado o la subida fallan, el error se registra y la generación continúa sin imagen inicial. Una variante que falle de forma cerrada queda como trabajo futuro.
Como imagen final (añadida tras la comparación por pares de la Sección 7.6; desplegada esa misma noche, según el operador). El mismo fotograma inicial compuesto subido se envía también como end_image_url cuando se cumplen todas estas condiciones: el fotograma inicial compuesto se envía como imagen inicial (condiciones anteriores), el usuario no ha fijado un último fotograma propio, el modelo admite una imagen final (Kling 4 la admite) y Rotación está en Auto o 360°. No se envía con 270°, cuya pose final difiere de la inicial, ni con Vaivén ±90°, que vuelve a 0° pero no se ha probado con ella. Desplegarla es una decisión de ingeniería, no una prueba de que la imagen final impida la deriva del encuadre. Consta una generación por esta ruta automática: un clip del sillón (Sección 7.6) que mantuvo el encuadre mientras su gemelo solo con imagen inicial se acercaba. Las comprobaciones automatizadas son de dos tipos: para la interfaz de usuario, comprobaciones estáticas de que las condiciones de elegibilidad están escritas como se describe, que no renderizan los estados de las casillas ni ejecutan la ruta de subida y solicitud; para el constructor de solicitudes, pruebas unitarias que lo ejecutan y comprueban que una imagen final se reenvía como end_image_url en Kling 4 y en ambos niveles de Kling 3.0 Omni, y nunca en modelos que no la admiten. Las casillas automáticas no se vieron en una interfaz en funcionamiento durante el desarrollo, porque en el entorno local no se podía hacer ningún recorte.
4.5 Parámetros
| Ajuste | Rango | Por defecto | Ámbito |
|---|---|---|---|
| Tamaño en el plato giratorio (punto más alejado de la huella / radio del disco) | 30–100% | 70% | por forma |
| Anchura del plato giratorio en el encuadre | 40–95% | 76% | todas las formas |
| Grosor del plato giratorio (borde / diámetro) | 1–12% | 3% | todas las formas |
| Centro del plato giratorio desde arriba | 30–80% | 56% | todas las formas |
| Fondo | Claro, Gris de estudio | Claro | todas las formas |
| Rotación | Auto, 360°, 270°, Vaivén ±90° | Auto | por clip |
| Pausa antes / después del giro | 0–5 s, pasos de 0.1 s | 0 s / 2 s | por forma |
| Sentido | solo horario | horario | — |
El servidor rechaza los valores fuera de rango en lugar de limitarlos. El sentido antihorario se ocultó después de que Kling 4 lo ignorara en un clip de producción; el sentido solo existe como frase del prompt.
4.6 Prompt
El servidor construye una línea etiquetada por grupo: Scene (las palabras del usuario), Layout (los cuatro ajustes en palabras, solo con Encuadre personalizado), Rotation, Camera, Motion, Product. Texto completo en el Apéndice A. Dos detalles de implementación son relevantes:
- Alternativa por longitud. Si el prompt supera el límite de un modelo, se prueban candidatos eliminando líneas en un orden fijo: el texto adicional del usuario, Product, Motion, Camera, Rotation y, por último, Layout; el último recurso es la línea Scene sola. Por tanto, Layout y Rotation se envían normalmente, pero no siempre.
- La supresión de los valores por defecto es una coincidencia de palabras clave. Las líneas Camera y Motion, y el texto por defecto de la línea Product, se eliminan cuando las propias palabras del usuario coinciden con patrones temáticos (p. ej., "camera", "zoom", "orbit"); con el sonido desactivado, la línea Product sigue llevando la frase de silencio ("The video is silent."). No es una detección semántica de contradicciones: también elimina una línea ante palabras que concuerdan con ella ("keep the camera fixed") y pasa por alto algunas formulaciones contradictorias.
La línea Layout repite en palabras lo que muestra el fotograma inicial compuesto. En pruebas anteriores, el texto numérico de disposición por sí solo no se siguió (Sección 3.1), así que la imagen es el portador previsto de la disposición.
4.7 Pausas
Las pausas no se piden al modelo. El clip original se decodifica en el navegador con WebCodecs; el navegador escribe copias del primer fotograma decodificado para la pausa previa, el clip decodificado y, después, copias del último fotograma decodificado para la pausa posterior; desplaza el audio en consecuencia, rellena las pausas con silencio, recodifica en H.264 + AAC y sube el resultado, que sustituye al clip original una sola vez. Se decodifica en lugar de usar una lista de edición de MP4 porque los clips usan fotogramas B y los navegadores no respetan las permanencias de las listas de edición. Una vía en el servidor mediante un servicio de composición con ffmpeg sigue desactivada desde que descartó los fotogramas fijos.
Propiedades y límites:
- Condicional. Se ejecuta en el navegador del propietario del clip cuando se muestra el clip. Si fallan la descarga, la decodificación, la codificación o la subida, el clip original queda sin cambios y el intento se repite en una visita posterior. Depende de la compatibilidad de códecs del navegador y de los recursos del dispositivo.
- Copias fijas cuantizadas por fotograma. Cada copia fija recibe la duración de un fotograma completo y se añaden copias mientras su instante de inicio sea inferior al final solicitado, de modo que las duraciones nominales de las muestras repetidas suman los segundos solicitados redondeados hacia arriba a fotogramas enteros: 2 s a 24 fps son exactamente 48 fotogramas, pero 0.1 s da 3 copias con una extensión nominal de 0.125 s. El resto de la línea de tiempo no sigue ese redondeo de la misma manera. En una pausa inicial, los fotogramas en movimiento y el audio se desplazan el valor solicitado (0.1 s), no el redondeado, por lo que el intervalo nominal de la última copia fija (0.083–0.125 s) se solapa con el primer fotograma en movimiento (desde 0.1 s). En una pausa final, las copias empiezan al final del último fotograma en movimiento, pero el final usado para rellenar el audio con silencio se adelanta el valor solicitado. Con valores de pausa de fotogramas enteros ambos coinciden; con pausas fraccionarias no se han medido las marcas de tiempo ni la alineación de audio y vídeo de la salida decodificada.
- Con pérdida. Todo el clip se recodifica, así que ni el segmento en movimiento ni los fotogramas de la pausa son idénticos píxel a píxel al clip original decodificado.
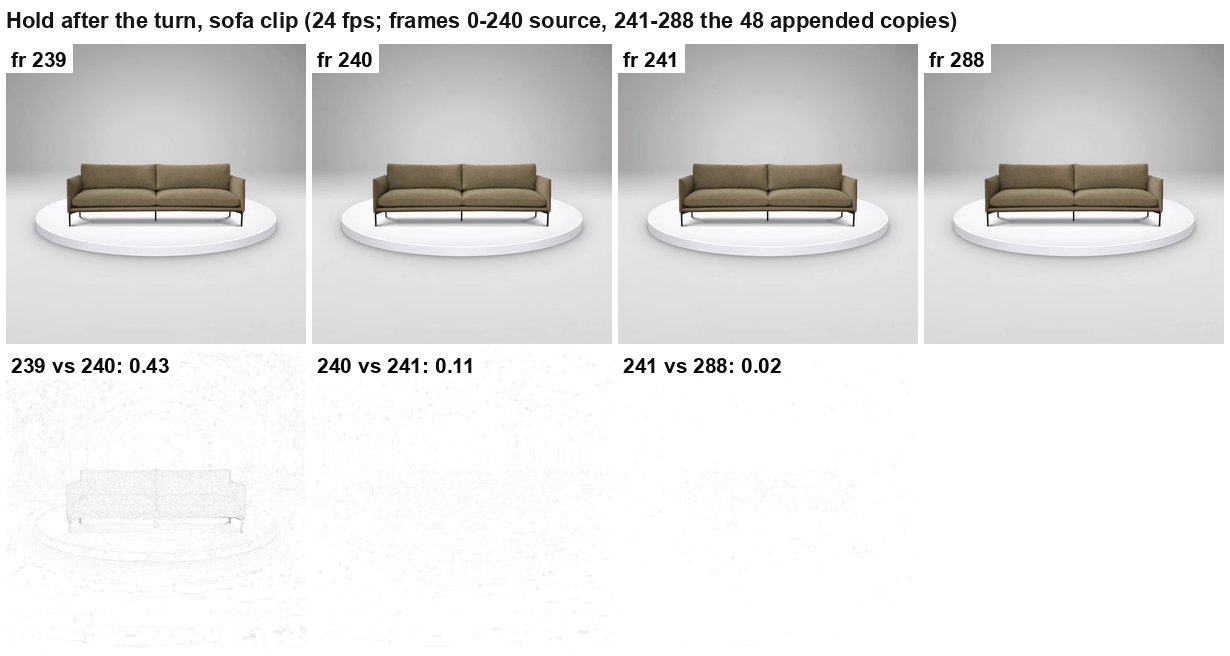
Medido sobre copias con pausas descargadas de cuatro clips rehechos entregados (Sección 7.6). Cada una tiene 289 fotogramas de vídeo a 24 fps, una pista de vídeo de 12.041667 s y una duración del contenedor de 12.120816 s (la pista de audio AAC es más larga). Con un clip original de 10 s y 241 fotogramas, como los que tienen los clips de Kling 4 de 10 s descargados, los fotogramas 0–240 son fotogramas de origen decodificados y los fotogramas 241–288 son las 48 copias (2 s) que empiezan en 10.041667 s; el fotograma 240, en 10.000 s, es la última muestra de origen. Los archivos originales no se conservaron, así que este límite se infiere de los recuentos de fotogramas y del método, no se lee de los medios originales. El codificador coloca un fotograma clave cada 48 fotogramas (0, 48, …, 240). En escala de grises (luma Rec. 601), a 1440 px completos: frente a la primera copia (fotograma 241), todos los fotogramas posteriores de la pausa difieren con una diferencia media absoluta por fotograma de como máximo 0.010–0.022 niveles de gris (el rango abarca los cuatro clips) y un máximo por píxel de 5–11; frente al fotograma 240, la mayor media por fotograma es de 0.10–0.12 y el máximo por píxel de 12–50 (50 en el sofá rinconera), porque esa comparación incluye el paso del último fotograma de origen a la primera copia recodificada. En el clip del sofá, la diferencia media absoluta de gris fue de 0.43 del fotograma 239 al 240, de 0.11 del 240 al 241 y de 0.02 del 241 al 288. Por tanto, la pausa es visualmente fija pero no idéntica píxel a píxel; el residuo por píxel es ruido de codificación concentrado en los bordes.
Sin probar: pausas fraccionarias, pausas antes del giro, sincronización del audio en clips con pausas y sonido, y procesamiento interrumpido.
4.8 Coste por clip
| Paso | Precio de lista del proveedor (consultado el 2026-11-13) | Cobrado al usuario |
|---|---|---|
| Recorte (Bria RMBG 2.0) [21] | $0.018 por imagen | un cargo fijo de créditos, reembolsado si falla, reutilizado |
| Kling 4, 720p [19] | $0.157 / s | regla de créditos estándar |
| Kling 4, 1080p [19] | $0.235 / s | regla de créditos estándar |
| Composición y pausas | $0 (navegador) | gratis |
Son precios del proveedor, no precios de venta de los créditos, y excluyen los reintentos, la selección y el tiempo del operador.
5. Sombreado del fotograma 0: fondo y sombra del producto
Tras los comentarios del cliente sobre los cuatro clips de producción, el fotograma 0 se cambió de tres maneras: un fondo de estudio seleccionable, la eliminación de la sombra dibujada bajo el producto y una sombra sobre el suelo extraída de la propia foto del producto. Los tres cambios afectan solo al fotograma inicial compuesto; el prompt v9 y la solicitud no cambian. Cuando se hicieron los cambios, ninguna generación había usado ninguno de ellos. Los seis clips rehechos de la Sección 7.6 usaron después el fondo Gris de estudio sin elipse dibujada; no consta si su fotograma 0 llevaba también la sombra extraída. Sus observaciones se añaden en las Secciones 5.1 y 5.7; por lo demás, esta sección describe mecanismos y sus modos de fallo, no comportamientos observados del modelo.
5.1 Fondo
A los cuatro clips de producción se les envió el mismo fondo claro dibujado (píxeles del fotograma 0 de 243 / 234 / 221 arriba, en el centro y abajo). El modelo lo conservó en los clips del sofá rinconera, el sofá y el puf (primer fotograma generado 244 / 234 / 222) y lo sustituyó desde el primer fotograma en el clip del sillón por un estudio gris más oscuro (pared de unos 150 en las esquinas, unos 200 detrás del producto, suelo de unos 222). A continuación, el cliente pidió el fondo del clip del sillón para toda la colección. Como ese fondo fue una elección propia del modelo en una sola toma, ningún ajuste lo reproducía. El Encuadre personalizado ofrece ahora una opción de Fondo, Claro (el dibujo anterior, por defecto) o Gris de estudio, guardada en la cuenta con los ajustes del plato giratorio. El Gris de estudio consiste en un degradado radial para la pared, un degradado radial más plano para el suelo y una transición recta entre ambos, ajustados al primer fotograma del clip del sillón excluyendo el producto y el plato; el ajuste se notifica internamente como un error medio de 1.7 niveles de gris (0–255) renderizado en Chrome (1.5 para el modelo ajustado antes del renderizado). No se registró el protocolo de la medición en Chrome (conversión de canales, máscara, resolución, versión del navegador), y no se ha reproducido de forma independiente. Una comprobación independiente sobre imágenes guardadas de 720 px (fotograma de referencia, modelo ajustado, máscara y el SVG del fotograma 0), con la máscara umbralizada en > 127 (73.4% de los píxeles conservados) y la diferencia media absoluta de gris enmascarada frente a la referencia, da 1.63 para la imagen del modelo ajustado (ya en escala de grises) y, para el SVG del fotograma 0 renderizado a 720 × 720 con librsvg 2.58.4, 1.48 con una conversión a luma Rec. 601 o 1.43 con los coeficientes Rec. 709 sobre los valores codificados. Ninguno de estos protocolos es canónico, y ninguno confirma ni refuta la cifra de Chrome. El renderizado del SVG contiene además el contorno de la silueta de la vista previa sin guías, parte del cual queda dentro de la máscara conservada. En el mapa de errores enmascarado, los errores se concentran en la banda de transición entre pared y suelo y en la parte exterior de la pared. El ajuste pretende reproducir el aspecto solicitado en el fotograma 0.
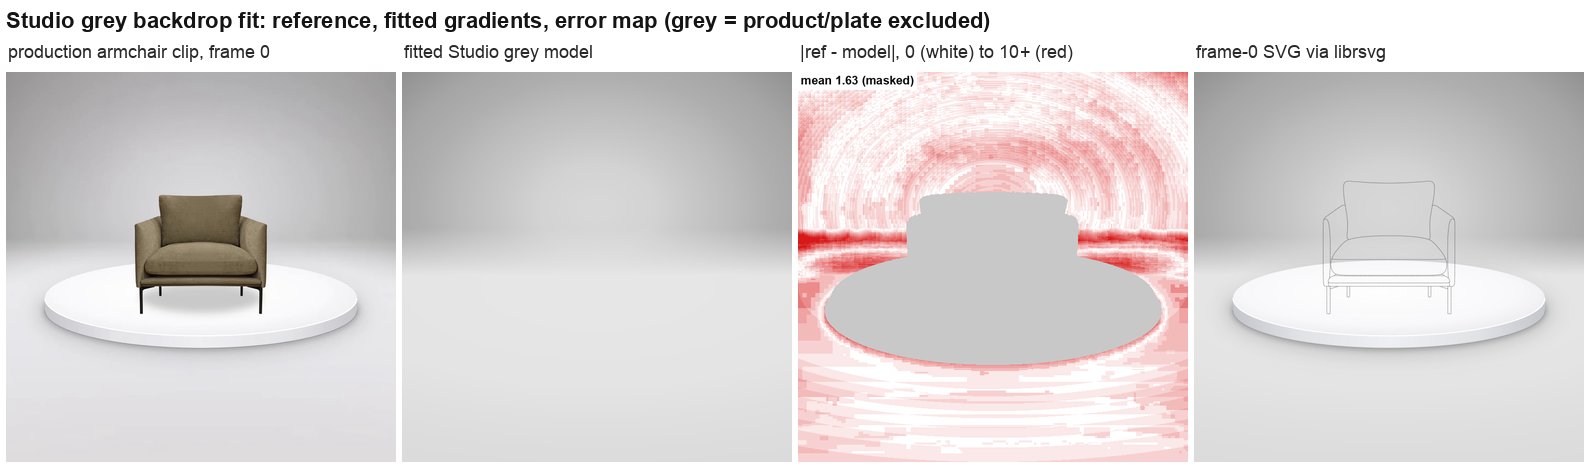
Geometría ajustada. Los píxeles del fotograma 0 del clip del sillón, con el producto y el plato enmascarados, se ajustaron con dos degradados radiales y una transición recta. Las posiciones se toman a partir del borde trasero del plato (y = cy − r · tilt), de modo que el fondo sigue el tamaño y la altura del plato; con plato giratorio 80% y centro 58% en 1:1, el borde trasero queda a alrededor del 48% de la altura del encuadre, como en el clip del sillón. El degradado de la pared está centrado 0.133 h por encima del borde trasero (35% desde arriba con esos ajustes), con un parámetro de elipse de 0.40 w × 0.30 h (el radio del degradado es 1.71 veces ese valor, de modo que la última parada cae aproximadamente en las esquinas) y paradas de gris de 216, 215, 211, 199, 188, 175, 166, 145. El degradado del suelo está centrado 0.067 h por debajo del borde trasero (55%), 0.80 w × 0.30 h (×1.62), paradas 231 → 219. La pared se enmascara sobre el suelo mediante una transición vertical recta desde 0.063 h por encima hasta 0.037 h por debajo del borde trasero (42% → 52%). Versiones anteriores hechas a mano, un degradado vertical conjeturado y una línea de suelo curva y difuminada, se juzgaron incorrectas a ojo antes de medir el ajuste (según el relato del operador; esas versiones no se conservaron).
Conservación, dos conjuntos separados. Fondo Claro, los cuatro clips de producción de la Sección 7.3: conservado en 3 de 4 (véase arriba). Gris de estudio, los seis clips rehechos de la Sección 7.6 (otro fondo, otros ajustes, otra referencia): el operador notifica un estudio gris en el resultado de los seis. Para este informe se vio un estudio gris en los cinco clips descargados que pudieron vincularse a una generación por nombre o por contenido (sofá, puf, sofá rinconera y los dos clips de la cama); ningún archivo descargado pudo vincularse al clip rehecho del sillón, así que su conservación se basa únicamente en lo notificado por el operador. El operador comparó los niveles de gris del resultado con el clip del sillón al que se ajustó el fondo: esquina de la pared 147–150 frente a 150, centro de la pared 204–206 frente a 208, suelo 229 frente a 231 y 220–221 frente a 220 (qué clips abarca cada rango y los puntos de muestreo los notifica el operador; archivos de medición no disponibles). Una comprobación puntual para este informe sobre los primeros fotogramas decodificados de las copias con pausas descargadas (esquinas superiores y una esquina inferior, cuadrados del 4%, escala de grises) dio 147–149 en las esquinas superiores y 218–220 en la esquina inferior para el sofá, el puf, el sofá rinconera y la cama con inicio = fin, frente a 151–154 y 221 para una copia descargada que se presume, sin estar demostrado, que es el clip de producción del sillón. Por tanto, la conservación en el segundo conjunto es de 6 de 6 según el operador, se vio para este informe en los 5 clips descargados atribuibles y es numéricamente cercana en los puntos medidos en 4 de ellos; los dos conjuntos no se combinan, y Claro frente a Gris de estudio no se ha comparado en condiciones equiparadas (Sección 11, ablación 9).
5.2 La sombra del producto sobre el suelo: el problema
Un recorte elimina el fondo junto con la sombra sobre el suelo que lleva una foto de catálogo con fondo blanco (la Figura 15 muestra una sombra así bajo el asiento y el chaise longue). Originalmente, el fotograma 0 lo compensaba con una elipse de huella dibujada: negro al 20%, desenfocada, con semiejes 0.92 × W/2 × k y 0.92 × D/2 × k × tilt a partir de la huella genérica de la forma (Sección 4.3). En el sillón, el sofá y el puf, la elipse quedaba mayoritariamente bajo la pieza. En el sofá rinconera (huella genérica de 240 × 200 cm) era un óvalo relleno derivado de una huella casi cuadrada (en el espacio de pantalla, su razón de ejes es (200/240) × sin 14° ≈ 0.20, de modo que en pantalla no es redondo), mientras que el producto tiene forma de L, por lo que buena parte de la elipse quedaba en la esquina vacía de la L (aproximadamente la mitad, según nuestra descripción interna). El cliente señaló que la sombra era redonda en lugar de seguir la forma del sofá rinconera, y en el clip de producción del sofá rinconera se ve una amplia mancha gris sobre el plato durante el giro (Figura 13).
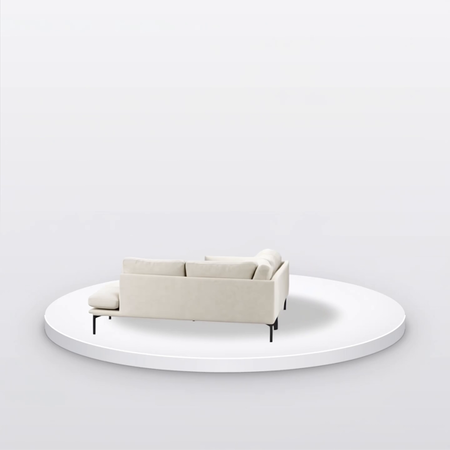
5.3 Alternativas que no funcionaron
| Alternativa | Qué se probó | Evidencia | Resultado |
|---|---|---|---|
| Elipse de huella dibujada | el fotograma 0 publicado de los cuatro clips de producción | mancha gris sobre el plato durante el giro del sofá rinconera, compatible con la persistencia de la sombra de huella dibujada (Figura 13); queja del cliente | eliminada |
| Recorte con un prompt que pide conservar la sombra | recorte de Bria con un prompt que pedía conservar la sombra (redacción exacta no registrada), cinco fotos de producto | el suelo bajo cada pieza volvió como píxeles opacos casi blancos en lugar de una sombra semitransparente (por inspección visual): en el sofá rinconera, la proporción de píxeles casi opacos (alfa ≥ 95%) pasó del 29.1% del lienzo con el recorte simple al 35.6%, mientras que los píxeles de alfa intermedio (5–95%) fueron el 1.6% (medido para este informe sobre los PNG guardados; estas proporciones por sí solas no indican si los píxeles intermedios son sombra sobre el suelo o borde de segmentación) | no se usó |
| Edición con un modelo de imagen a un PNG transparente con sombra semitransparente | la foto del sofá rinconera editada por un modelo de generación de imágenes de uso general | la sombra se perdió salvo pequeñas marcas bajo las puntas de las patas (por inspección visual; píxeles de alfa intermedio: 0.7% del lienzo, frente al 0.8% del recorte simple); la imagen se regeneró a 1536 × 1024 a partir de una foto de 1200 × 800, por lo que la correspondencia píxel a píxel con la foto, y con ella la fidelidad del producto, no está garantizada | no se usó |
| Sin sombra del producto | fotograma 0 con la elipse eliminada y nada en su lugar (sustituido en menos de una hora) | ninguna: no se generó ningún clip a partir de él. La preocupación era que, sin sombra en el fotograma 0 ni en las fotos de referencia, el modelo quizá no proyectara ninguna; es una hipótesis, no se probó. En los clips de producción, cuyo fotograma 0 tenía la elipse oculta bajo el sillón, el sofá y el puf, el modelo proyectó una sombra mientras giraban | sustituida |
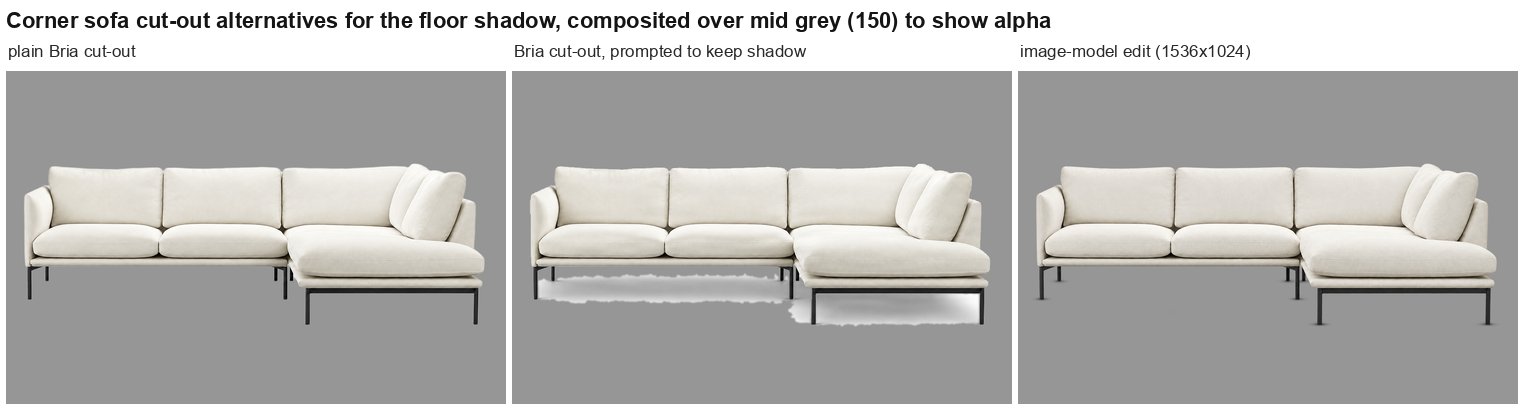
5.4 Método: la sombra extraída de la foto
Las fotos de catálogo están sobre blanco, de modo que fuera del producto la oscuridad de un píxel aproxima la intensidad de la sombra. El método usa directamente esa oscuridad. No emplea ningún modelo de IA, no cuesta nada más allá del recorte ya hecho y deja intacto el propio recorte (que se dibuja sobre la capa como antes).
- Mismo lienzo. El servicio de recorte devuelve un recorte del lienzo completo de la foto, por lo que se espera que la foto original y el recorte se correspondan píxel a píxel. Solo se comprueba que las dimensiones sean iguales; el registro no se verifica. El navegador carga tanto la foto original como el recorte, también para recortes hechos anteriormente.
- Región. La caja del producto es la caja delimitadora opaca del recorte (alfa > 24, como para el recortado del encuadre). La región es esa caja ensanchada un 5% de su anchura a cada lado y prolongada hacia abajo un 25% de su altura, recortada a los límites de la foto; empieza en el borde superior del producto.
- Intensidad. Para cada píxel de la región, luminosidad L = 0.2126 R + 0.7152 G + 0.0722 B sobre los valores sRGB de 8 bits. La foto se nivela de modo que L ≥ 250 pasa a blanco: ℓ = min(255, 255 · L / 250). La capa de sombra es negra con alfa a = 1 − ℓ / 255 (almacenado como 255 − ℓ, redondeado).
- Composición. En el fotograma 0, la capa se dibuja después del disco y antes del recorte, escalada y colocada junto con el recorte (el mismo factor de píxeles por píxel de foto), y recortada a la elipse de la cara superior del disco. Después se dibuja el recorte encima.
En qué sentido se trata de una fusión por multiplicación. La equivalencia se cumple solo para la capa de sombra, sobre un plato opaco, en estas condiciones:
- Transmisión. Si se ignora la cuantización, la transmisión de la capa es q = min(1, L / 250), donde L = 0.2126 R′ + 0.7152 G′ + 0.0722 B′ usa los valores sRGB codificados de 8 bits de la foto, R′, G′, B′. Por tanto, L es una media ponderada de valores con codificación gamma (similar a la luma), no la luminancia en luz lineal.
- Alfa cuantizado. El alfa almacenado es A = round(255 · (1 − q)), de modo que la transmisión realmente aplicada es q₈ = 1 − A / 255.
- Plato opaco. Negro con alfa A / 255 dibujado en modo source-over sobre un píxel opaco del plato P da (1 − A / 255) · P = q₈ · P, antes de cualquier muestreo y redondeo posteriores. Esto equivale exactamente a multiplicar por una imagen gris neutra de valor 255 · q₈, en los valores codificados con los que trabaja el compositor (la composición predeterminada de Canvas 2D y de SVG en el navegador opera sobre valores codificados en sRGB).
- Foto en gris frente a foto en color. Equivale a multiplicar la fotografía en color nivelada sobre el plato solo donde los tres canales nivelados de esa fotografía son todos iguales al escalar q, por ejemplo en píxeles gris neutro o en píxeles saturados a blanco. Para píxeles con color, como una sombra teñida o la tapicería, no es una multiplicación RGB de la foto.
- Lo que no es. No es una multiplicación por la foto original sin nivelar, ni un modelo físico de atenuación en luz lineal. Una comparación con otra implementación de multiplicación solo es equiparable si comparte el mismo espacio de color de trabajo, la misma cobertura, el mismo recorte de valores y el mismo muestreo.
El composite final es otra cuestión. A continuación, el fotograma 0 dibuja el recorte sobre la capa. Con alfa del recorte m, color del recorte sin premultiplicar F y el resultado de la capa q₈ · P debajo, un píxel del fotograma 0 es C = m · F + (1 − m) · q₈ · P. Donde m = 1, el recorte oculta la capa por completo, de modo que los píxeles totalmente opacos del recorte se conservan. Donde 0 < m < 1 (el borde suave del recorte), la capa se transparenta y aporta lo que la foto tenga ahí: la propia oscuridad del producto, que la capa incluye (Figura 16); cualquier contaminación blanca o de fondo en F y los errores de segmentación en m pueden producir, cada uno, un halo más claro o más oscuro. Por tanto, la derivación no garantiza un borde del producto libre de artefactos. Lo que el método sí establece es más limitado: no tiene ningún hueco de exclusión alrededor del producto (véase la nota de implementación más abajo) y, en la única imagen inspeccionada, el sofá rinconera, el borde nos pareció aceptable a simple vista. No se han hecho comprobaciones de alfa suave, de bordes con color ni de bordes renderizados en el navegador (Sección 5.5).
Coherencia con la vista previa aprobada. Una rasterización del renderizado del estudio con la capa extraída y otra de una vista previa anterior por multiplicación del mismo fotograma, aprobada internamente (ambas de fotogramas completos con el recorte incluido, ambas a 1,600 px con librsvg, no con Chrome), difirieron en una media absoluta de 0.02 niveles de gris (media RGB 0.023 / 255; gris ponderado según Rec. 709 de los valores codificados 0.023 / 255; medido para este informe). La construcción de la vista previa no se registró, así que esto comprueba la coherencia con la vista previa, no la fórmula; además, una media sobre el fotograma completo queda diluida por el fondo sin cambios, por lo que dice poco del borde. En la Sección 11 se incluye una métrica para la región del borde.
Nota de implementación. Una implementación anterior recortaba la región dejando 2 px de separación respecto al borde del producto y conservaba solo los píxeles más oscuros que 250; el resultado se consideró dentado en el borde del producto. El método final no aplica ninguno de los dos cortes: todos los píxeles de la región reciben el alfa indicado arriba, y solo el recorte define el borde del producto.
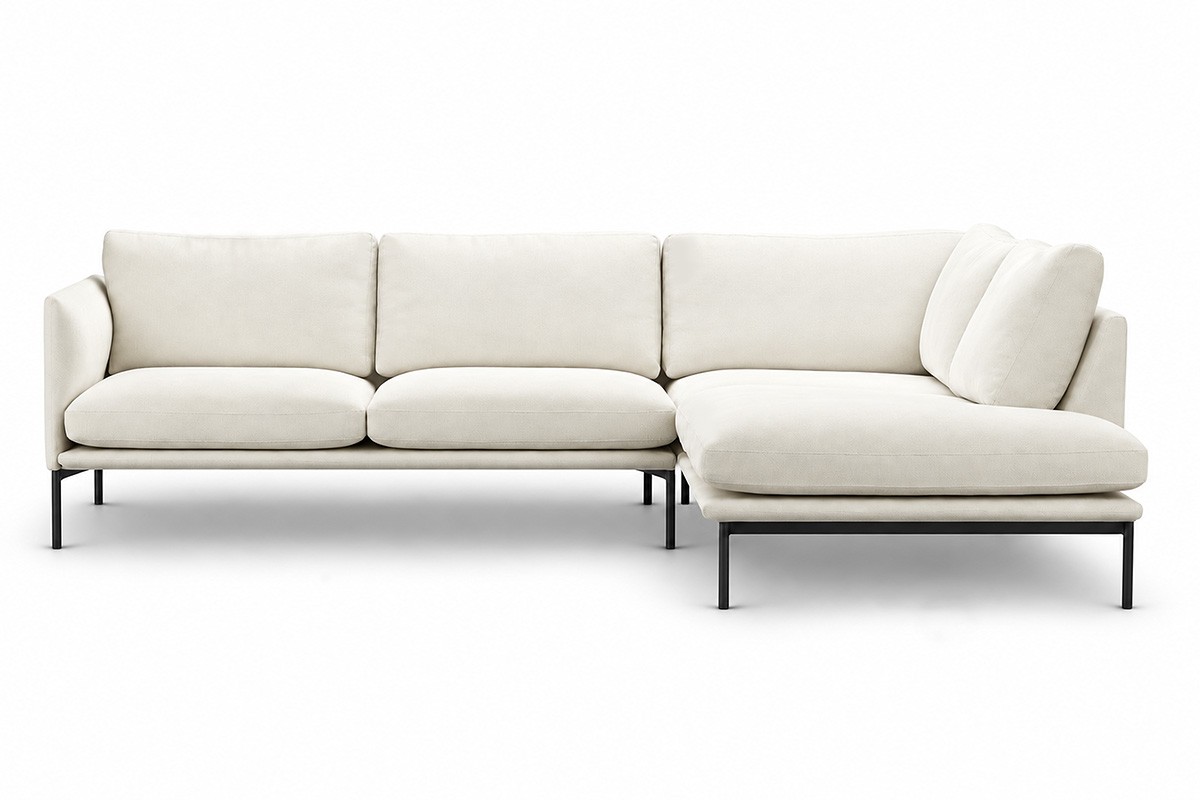
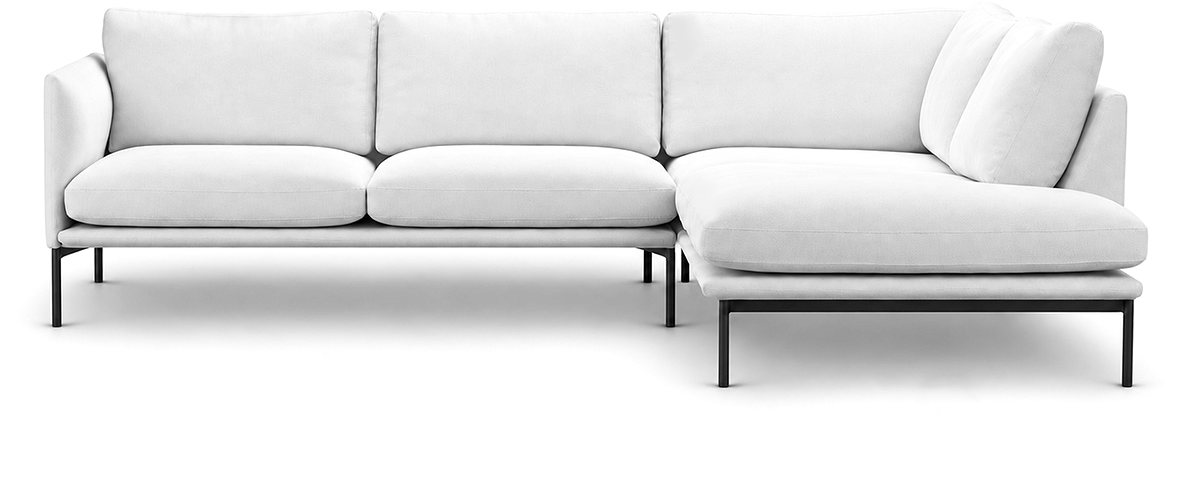
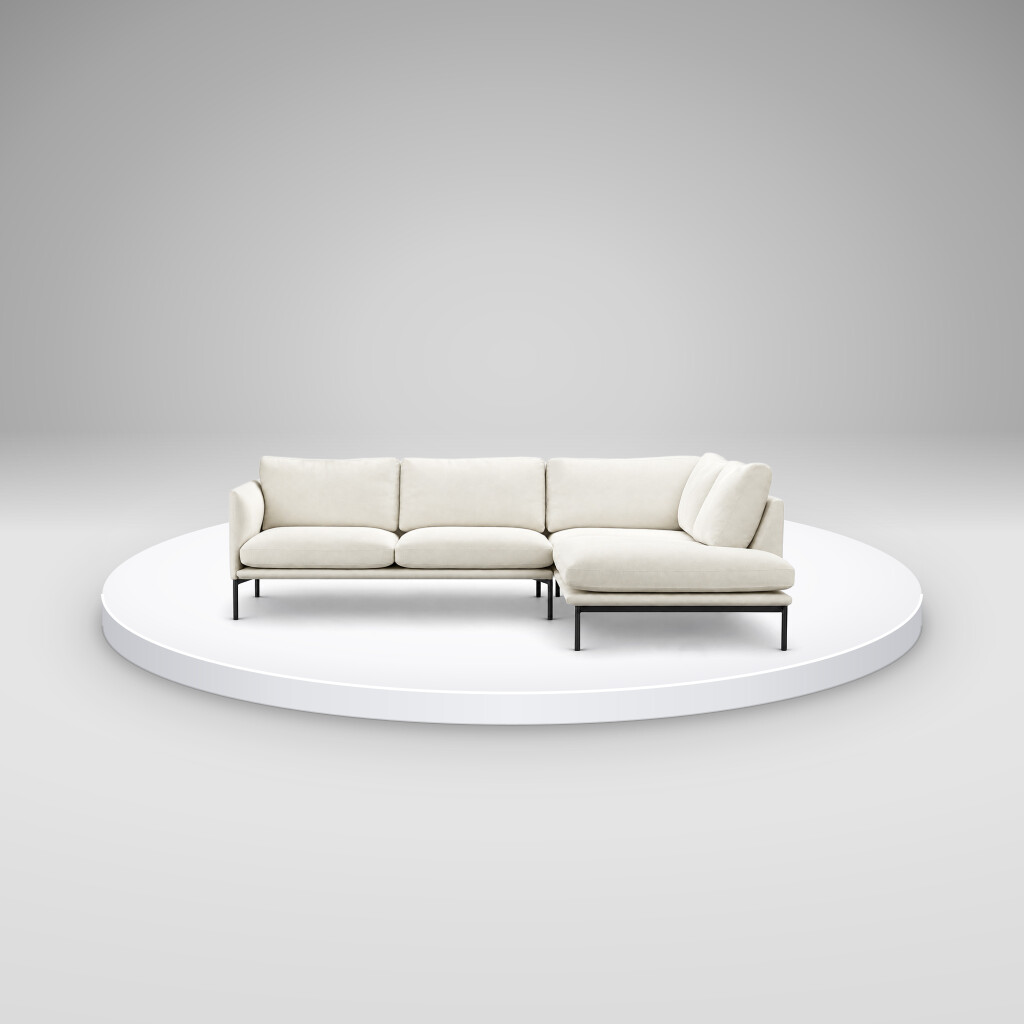
5.5 Aplicabilidad
La capa se crea solo cuando se cumplen todas las condiciones siguientes; de lo contrario, el fotograma 0 no tiene sombra del producto, como en la última fila de la Sección 5.3, y la generación continúa.
- Heurística de luminosidad de los bordes muestreados. La mediana de la luminosidad de los píxeles muestreados a lo largo de los cuatro bordes de la foto es de al menos 240. Su propósito es descartar fondos de estancia o de color, cuyos píxeles oscuros son decorado, no sombra, y quedarían impresos sobre el plato. Es una heurística, no una verificación de que la fotografía tenga fondo blanco: no mide la uniformidad del fondo ni si la oscuridad es una sombra, y la superan, por ejemplo, una foto de una estancia con un borde blanco o una imagen cuyo perímetro claro rodea un decorado interior oscuro.
- Mismo tamaño. La foto y el recorte tienen las mismas dimensiones en píxeles. Es la única comprobación de registro; unas dimensiones iguales no demuestran la correspondencia píxel a píxel.
- Al menos un píxel oscuro fuera del recorte. Al menos un píxel de la región con alfa del recorte ≤ 24 tiene un alfa de capa distinto de cero (luminosidad nivelada inferior a 255). No es un detector semántico de sombras: cualquier píxel así, sea sombra o no, cumple la condición.
- La foto se carga. Un fallo de carga o de decodificación elimina solo la sombra, no el recorte.
Las pruebas unitarias son pruebas sintéticas a nivel de array sobre una imagen de 40 × 30 con un recorte de alfa binario. Cubren el valor de alfa de un píxel de sombra gris, que un píxel de sombra junto al producto recibe el mismo alfa que otro más alejado (sin hueco de exclusión en la capa), el límite inferior de la región y el resultado nulo para un fondo uniformemente no blanco y para un suelo blanco limpio. No ejercitan el alfa difuminado del recorte, los bordes con color, el renderizado en el navegador, la discrepancia de dimensiones, los falsos positivos del borde ni los límites laterales de la región ensanchada, y no validan la calidad del borde renderizado. El método se comprobó visualmente en una foto de producto, la del sofá rinconera. Para esa foto, la mediana de luminosidad del borde es 254.0, la caja del producto es (43, 222), 1106 × 388 px, y la región es x ∈ [0, 1200), y ∈ [222, 707), recortada por ambos lados de la foto; recalcular la capa a partir del JPEG original reproduce exactamente la capa incrustada en el SVG guardado del fotograma 0 (diferencia de alfa media y máxima de 0).
5.6 Limitaciones de la sombra extraída
- Geometría de cámara. La sombra es la que se ve desde el punto de vista de la foto (de frente, ligeramente desde arriba), escalada con el recorte. No se reproyecta a la vista de 14° del disco dibujado ni usa la huella de la forma, por lo que su profundidad sobre el plato es la de la foto, no la del disco. Es el mismo desajuste de perspectiva que el del propio recorte (Sección 10).
- Oscuridad que no es sombra. Todo lo oscuro de la región que el recorte eliminó se conserva como oscuridad: huecos entre partes del producto que el recorte volvió transparentes, una línea de suelo o de horizonte visible, reflejos, marcas o restos de retoque. La región empieza en el borde superior del producto, así que se incluyen los huecos dentro de la silueta.
- Umbrales fijos. El punto blanco (250) y la prueba de fondo (240) son constantes, no se miden para cada foto. Un fondo entre 240 y 250 supera la prueba, pero deja un tinte tenue y uniforme sobre toda la región (L = 245 oscurece aproximadamente un 2%) con bordes rectos donde termina la región; una sombra más clara que 250 se pierde.
- Región acotada. Una sombra que se extienda por debajo del producto más del 25% de su altura, o a su lado más del 5% de su anchura, queda cortada con un borde recto. La sombra que sobrepasa la elipse superior del disco se descarta con el recorte a esa elipse.
- Una sola vista. Solo se usa la sombra de la foto frontal; la sombra que tenga el producto después del fotograma 0 la genera el modelo.
- Solo luminancia. El color de la sombra de la foto no se reproduce (Sección 5.4).
5.7 Cuestión abierta
No consta ninguna generación que haya usado la sombra extraída. Dos observaciones de los clips rehechos (Sección 7.6), cuyo fotograma 0 no tenía elipse dibujada:
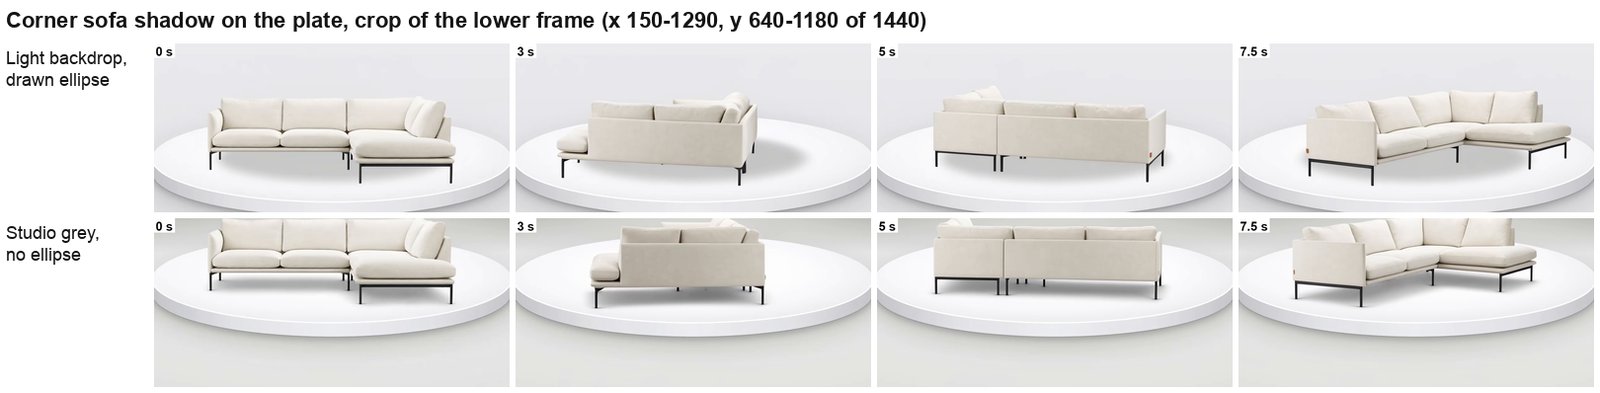
- Sofá rinconera sin la elipse. En el clip rehecho del sofá rinconera (Figura 18, fila inferior), la sombra sobre el plato sigue la forma de L a los 0, 2.5, 5 y 7.5 s, y no se ve ninguna marca redonda (fotogramas del operador; compatible con los recortes del plato a los 0, 3, 5 y 7.5 s examinados para este informe). En comparación con la mancha del clip de producción del sofá rinconera (Figura 13), esto es compatible con que la elipse dibujada causara esa marca, pero se trata de un clip por condición con otros ajustes también cambiados (fondo, tamaño, centro), no de una prueba controlada de eliminación; no consta si este fotograma 0 llevaba una sombra extraída.
- Sombras aparentemente copiadas de las fotos de referencia (hipótesis). El operador comparó las fotos de referencia lateral y trasera del sillón con su fotograma a los 2.5 s y encontró que la sombra sobre el suelo del clip se parecía a las sombras de las propias fotos. Es una impresión visual sobre un solo producto; no puede demostrarse a partir del resultado y se registra como hipótesis sobre cómo forma el modelo la sombra durante el giro, no como hallazgo.
No se ha verificado si el modelo mantiene una sombra bajo el producto durante el giro, si la hace girar rígidamente con el producto, si la deja como una marca fija sobre el plato (como sugiere el clip del sofá rinconera que ocurrió con la elipse dibujada) o si la sustituye por una propia. Ninguna de estas opciones es correcta por sí misma: con luces fijas, una sombra proyectada real cambia de forma al cambiar la orientación del objeto, así que en general ni una marca fija ni una copia de la sombra de la foto que gire rígidamente son físicamente correctas. Una segunda cuestión abierta es si una sombra en el fotograma 0 altera la fidelidad a la imagen inicial (Sección 7.5). La Sección 11 recoge el estudio de ablación para ambas.
6. Qué determina el sistema y qué no
Determinado por el método, en las condiciones indicadas:
- Si el renderizado y la subida se completan correctamente, y sin un primer fotograma ni una continuación aportados por el usuario, el fotograma inicial compuesto enviado como
start_image_urltiene la composición de la vista previa (sin el anillo guía) con los parámetros fijados, en la relación de aspecto del clip. - Con los mismos ajustes del plato giratorio, el fotograma inicial compuesto de cada producto tiene la misma anchura, grosor y posición del plato giratorio. El tamaño del producto sigue la regla de ocupación normalizada de la Sección 4.3, no una escala física común.
- El fotograma inicial compuesto se guarda con la generación y puede superponerse al resultado.
- Los ajustes se guardan en la cuenta y se reutilizan.
- Cuando el procesamiento en el navegador se completa, el clip con pausas contiene la secuencia en movimiento seguida (o precedida) de fotogramas finales decodificados repetidos, recodificados en conjunto; para pausas de fotogramas enteros (como las de 1–3 s usadas en producción a 24 fps), las copias abarcan exactamente el tiempo solicitado, mientras que la temporización de las pausas fraccionarias y de las pausas iniciales sigue la Sección 4.7 y no está verificada.
- El recorte se cobra una vez por foto y se reembolsa si falla; con Encuadre personalizado desactivado, no se envía ni se cobra nada de él.
- Cuando se superan las cuatro condiciones de la Sección 5.5 (luminosidad de los bordes muestreados, dimensiones en píxeles iguales, al menos un píxel oscuro fuera del recorte, carga correcta), el fotograma 0 contiene la oscuridad nivelada de la foto en la región alrededor del producto, recortada a la cara superior del disco, bajo el recorte; de lo contrario, el fotograma 0 no tiene sombra del producto. Superar las condiciones no verifica que la foto tenga fondo blanco, que la oscuridad sea una sombra ni que la foto y el recorte estén registrados.
- Cuando el fotograma inicial compuesto se envía como imagen inicial, la rotación es Auto o 360° y el usuario no ha fijado un último fotograma, ese mismo fotograma inicial compuesto se envía también como imagen final (Sección 4.4). Que el modelo termine entonces en él, mantenga el encuadre entretanto o siga haciendo un giro completo no lo determina el método.
Observado en una pequeña muestra exploratoria, no determinado: que el primer fotograma generado siga la composición del producto y del plato (aproximadamente, a simple vista); que conserve el fondo compuesto (Claro: 3 de 4 clips de producción; Gris de estudio, un conjunto aparte: según el operador, en 6 de 6 clips rehechos, comprobado para este informe en los 5 vinculados a un archivo descargado, Sección 5.1); que el encuadre del fotograma 0 se mantenga durante el resto del clip (no se mantuvo en uno de los cinco clips rehechos solo con imagen inicial, Sección 7.6); que el producto permanezca en el plato durante todo el giro; el cierre del bucle; el tamaño y las proporciones durante el giro; un giro completo en un solo sentido; la fidelidad estructural. La secuencia en movimiento la genera el modelo; las pausas opcionales repiten fotogramas finales decodificados, y el vídeo completo se recodifica. Esto difiere de componer un producto sobre un plato durante todo el movimiento, opción que se excluyó por diseño.
7. Evaluación exploratoria
7.1 Estado de la evidencia
Todas las pruebas de este informe son exploratorias: en su mayoría, una ejecución por condición o producto (el experimento de anclaje tuvo tres ejecuciones por condición), con ajustes variados de forma deliberada o adaptativa, evaluadas sin cegamiento por las mismas personas que construyeron el sistema y sin productos reservados. Las métricas se modificaron durante el trabajo (Sección 7.4). Ningún resultado de los que siguen es una tasa, y ninguna comparación entre condiciones controla el producto, los parámetros ni la variación aleatoria.
7.2 Línea base: clips entregados sin fotograma inicial compuesto
Cuatro clips de los productos del cliente (Kling 4, 1080p, 1:1, 10 s, control solo por texto con la capa oculta v3): el plato tenía aproximadamente la misma anchura en pantalla en los cuatro y cada producto se ajustó al encuadre (el sillón, alrededor del 75% de la anchura del plato; el sofá, alrededor del 90%; el puf lo llenaba y sobresalía); SSIM entre el primer y el último fotograma de 0.85–0.97, y cada clip terminaba entre 10 y 15° antes de la posición frontal; el extremo del chaise longue y una pata trasera del sofá rinconera sobrepasaban el borde del plato en las vistas laterales. Los clips se muestran en la Figura 19.
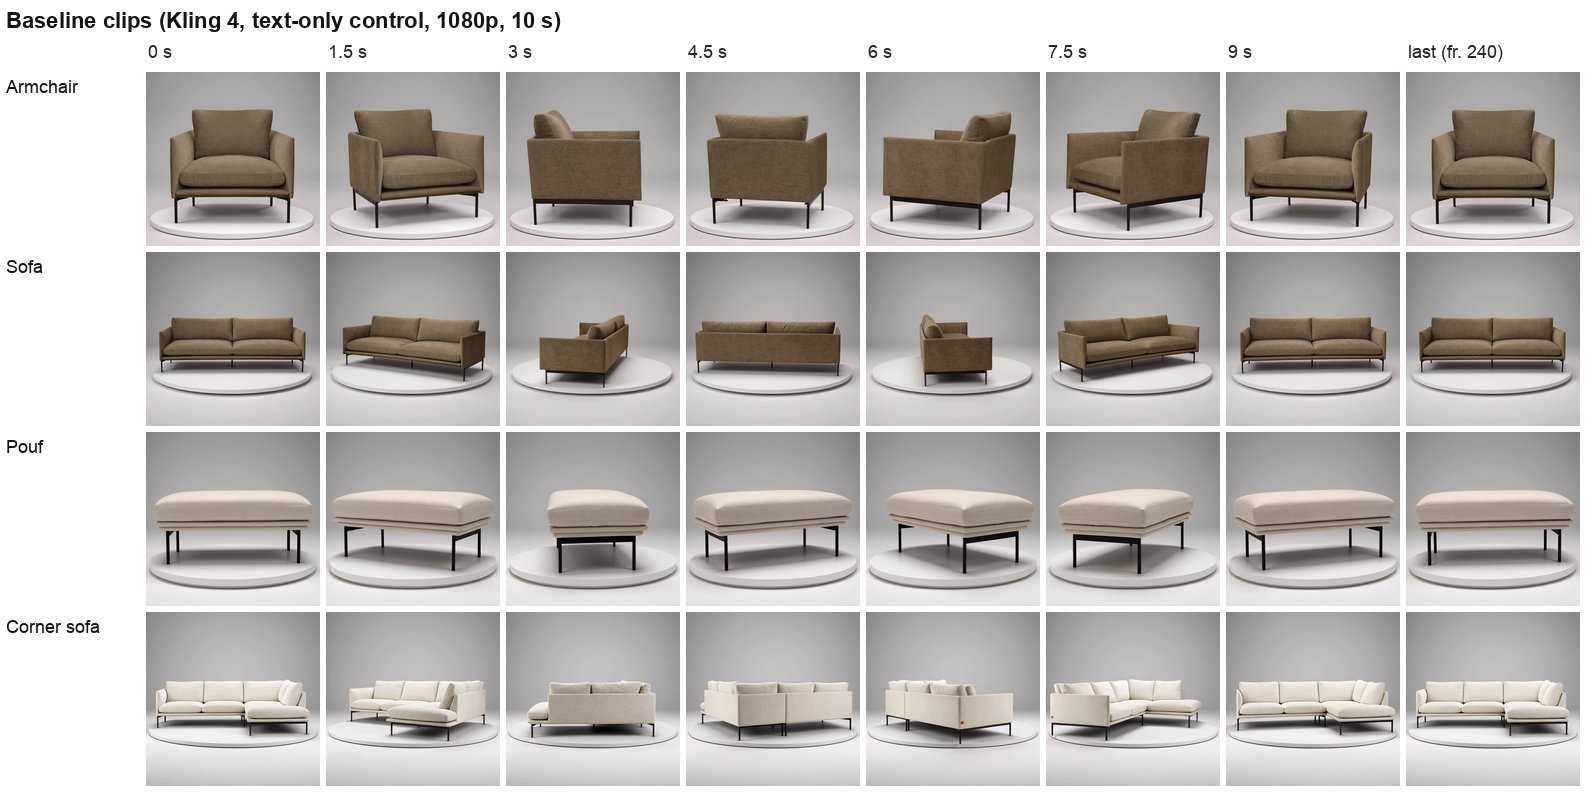
7.3 Clips de producción con el fotograma inicial compuesto
Se generaron cuatro clips en el sitio de producción con Encuadre personalizado, Kling 4, 1080p, 1:1 y sonido activado. Los ajustes se variaron entre piezas para poner a prueba los controles (Apéndice B). Comprobaciones:
- Primer fotograma generado frente al fotograma inicial compuesto, por comparación visual (la misma superposición está disponible en el producto): fidelidad aproximada a la composición del producto y el plato y, por separado, conservación del fondo.
- Permanencia en el plato, a simple vista sobre 34–40 fotogramas por clip, observando las patas y el extremo del chaise longue respecto al borde del disco.
- Diferencia entre extremos: diferencia absoluta media de píxeles entre el primer fotograma y el último fotograma antes de la pausa, en una escala de 0–255. No se registraron el espacio de color, la resolución, el método de redimensionado ni la región de interés usados para estos clips; los scripts del experimento de anclaje usaban imágenes en escala de grises de fotograma completo a 240 × 240, uno convirtiendo a gris antes de un redimensionado por área y otro redimensionando (bilineal) antes de convertir, así que ni siquiera esos dos son idénticos.
- Movimiento: diferencia entre fotogramas muestreada cada 0.2 s e inspección visual en busca de saltos o deformaciones.
- Pausas: duración del archivo e inmovilidad de los fotogramas finales.
| Producto | Clip | Duración | Tamaño | Plato giratorio / grosor / centro (%) | Pausa después | Fidelidad a la composición (aprox.) | Fondo conservado | Fuera del borde en los fotogramas muestreados | Diferencia entre extremos |
|---|---|---|---|---|---|---|---|---|---|
| Sillón | Figura 20 (véase la nota de procedencia) | 10 s | 60% | 80 / 4 / 58 | 2 s | sí (según lo informado) | no: sustituido por un estudio gris más oscuro | ninguno visto (según lo informado) | no registrada individualmente |
| Sofá rinconera | Figura 20 | 10 s | 90% | 80 / 4 / 70 | 2 s | sí | sí | ninguno visto | 0.92 |
| Sofá | Figura 20 | 8 s | 80% | 80 / 10 / 50 | 1 s | sí | sí | ninguno visto | no registrada individualmente |
| Puf | Figura 20 | 9 s | 51% | 80 / 5 / 60 | 3 s | sí | sí | ninguno visto | 0.57 |
Una nota interna indica el rango 0.57–1.79 para los cuatro clips, y 1.5–5.5 para fotogramas separados 0.2 s durante el giro. Al sofá se le pidió un giro en sentido antihorario y giró en sentido horario. La anchura, el grosor y la altura del centro del plato giratorio compuesto, así como el tamaño del producto, se siguieron aproximadamente, a simple vista, en los cuatro; el fondo compuesto se conservó en tres (Sección 5.1). A partir de estas comprobaciones visuales no puede derivarse un recuento exacto de coincidencias del fotograma completo. Vistos a los 0, 2.5, 5 y 7.5 s, en el último fotograma original y en el último fotograma de la pausa, el tamaño, el grosor del plato y la altura del plato difieren en cada pieza según lo fijado; el sofá rinconera, el sofá y el puf conservan el fondo claro, y el sillón aparece sobre un estudio gris más oscuro desde el fotograma 0.
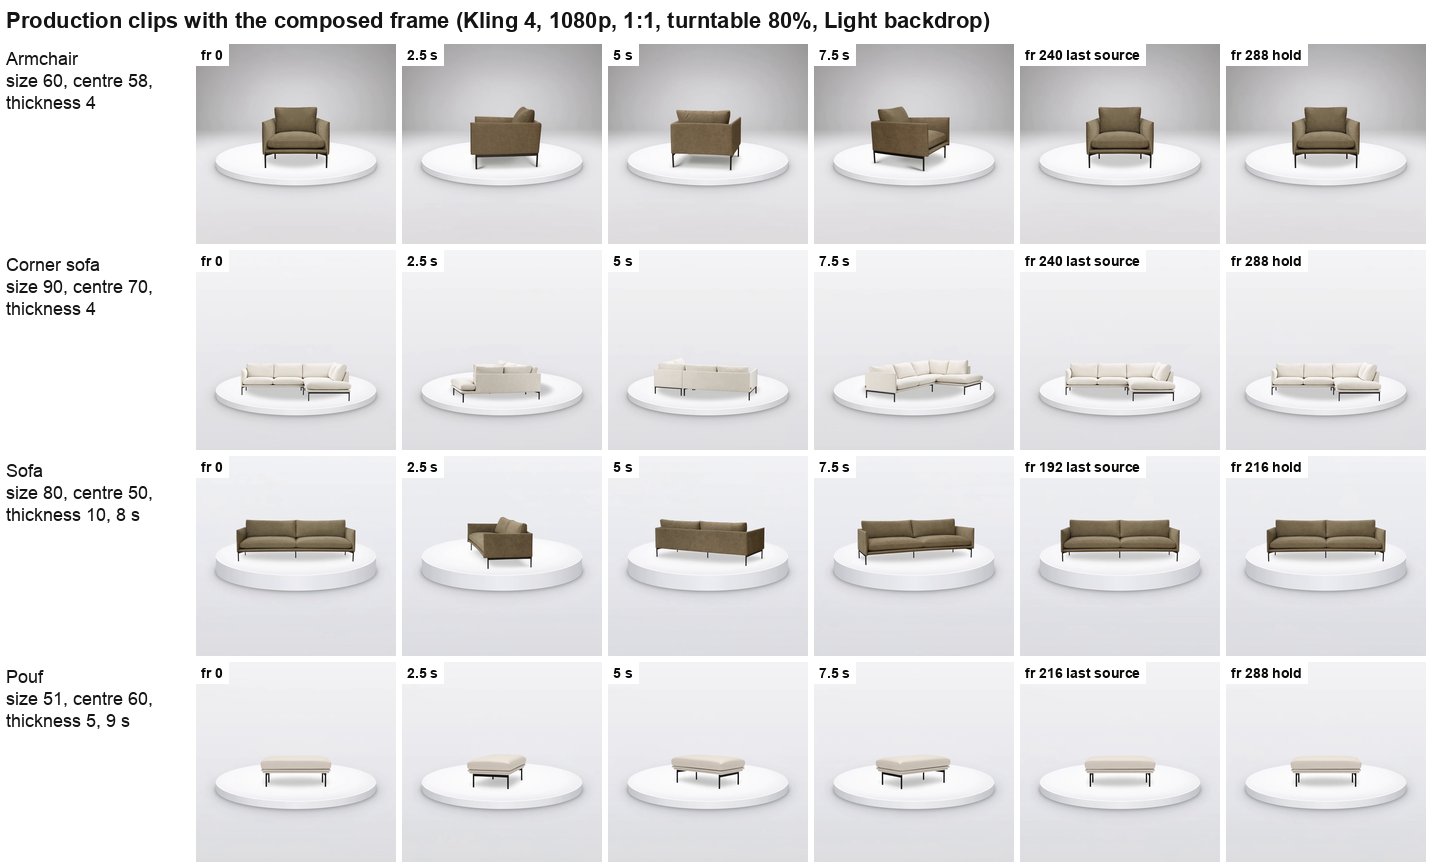
Procedencia. No se registraron los valores individuales de diferencia entre extremos del sillón y del sofá, los fotogramas comparados, el preprocesamiento ni el comando de cálculo. La nota de evaluación original no identificaba sin ambigüedad el clip del sillón (una toma local y el clip de producción enlazado tienen ajustes distintos); un registro de producción posterior identifica el clip de producción enlazado. El valor individual de diferencia entre extremos del sillón sigue sin estar registrado, por lo que la fila del sillón y el rango 0.57–1.79 se basan en datos internos y no son reproducibles de forma independiente. Se trata de una procedencia sin resolver, no de una prueba de que los cuatro clips de producción no existieran.
Qué respaldan estas comprobaciones. Ninguna salida visible del plato en los fotogramas muestreados, no la permanencia en el plato durante todo el giro: las patas pueden quedar ocultas, y que una silueta proyectada cruce la elipse dibujada no equivale a que la huella salga del plato. Una coherencia estructural visible, no la fidelidad a superficies reales no observadas. Una diferencia entre extremos baja, no un bucle sin cortes: los fotogramas separados 0.2 s equivalen a unos cinco intervalos de fotograma a 24 fps, no a un paso ordinario; los dos rangos se solapan (1.79 > 1.5); y la sola similitud entre extremos también la cumpliría un clip que apenas se mueve, que invierte el sentido o que termina en una pose parecida pero errónea. No se midió la continuidad del movimiento en el punto de unión del bucle ni se hizo ninguna prueba con espectadores sobre la visibilidad del corte. Cuando se enviaron los clips, la correspondencia describía la pausa como opcional porque los clips se repetían sin cortes; era una afirmación hecha en la correspondencia, no un resultado medido.
| Defecto | Línea base (sin fotograma inicial compuesto) | Producción (fotograma inicial compuesto) |
|---|---|---|
| R1 tamaño | producto ajustado al encuadre; puf tan ancho como el sofá | tamaño fijado por el usuario para cada pieza y visible en el fotograma inicial compuesto; misma anchura de plato en los cuatro, grosor y posición variados deliberadamente |
| R2 permanencia en el plato | chaise longue y una pata trasera fuera del borde en las vistas laterales | sofá rinconera al 90%: ninguna salida vista en los fotogramas muestreados |
| R3 extremos | SSIM 0.85–0.97, entre 10 y 15° antes de la posición frontal | MAE entre extremos 0.57–1.79 (dato interno); métrica distinta |
La toma local 3 del sillón (Sección 3.1), medida con SSIM, dio 0.98.
7.4 Modificaciones de las métricas declaradas
- En el experimento de anclaje, los umbrales de aprobación se fijaron antes de la primera etapa, pero se añadió un umbral absoluto para la unión del bucle (último fotograma frente al primero ≤ 4 niveles de gris) tras la primera etapa, porque la razón de unión prerregistrada penalizaba los clips de movimiento lento, y se añadió una métrica de inversión (una trayectoria angular obtenida por similitud con cuatro vistas compuestas) tras la segunda etapa, cuando las métricas originales no detectaron una inversión.
- Las comprobaciones de producción no tenían umbrales de aprobación fijados de antemano.
- El cierre del bucle se midió como SSIM en los clips de línea base y como diferencia absoluta media en los clips de producción. Son medidas distintas y no son comparables; hace falta un único protocolo aplicado a ambos conjuntos (Sección 11). En la Sección 7.7 se recoge una nueva puntuación retrospectiva de todos los clips locales con un único protocolo; es observacional y no sustituye a la evaluación prevista.
7.5 Fidelidad a la composición de la imagen inicial entre ejecuciones
| Ejecución | Modelo | Imagen inicial | Clips | Fidelidad aproximada a la composición del producto y el plato | Fondo conservado |
|---|---|---|---|---|---|
| Experimento de anclaje, B y C | Kling 3.0 Omni | compuesta (inicio = final, o encadenada) | 6 | 6 de 6 (anchura del producto en el fotograma 0 con una desviación de hasta el 0.7%) | no evaluado |
| Toma local 1 | Kling 4 | disco plano dibujado | 1 | 0 de 1 | no (composición propia del modelo) |
| Tomas locales 2–3 | Kling 4 | disco con sombreado fotográfico | 2 | 2 de 2 | no registrado por separado |
| Producción | Kling 4 | disco sombreado con sombra de contacto | 4 | 4 de 4 | 3 de 4 |
| Repetición, solo imagen inicial (Sección 7.6) | Kling 4 | disco sombreado, fondo Gris de estudio | 5 | 5 de 5 en el fotograma 0 (según lo informado); después, el encuadre derivó en 1 de 5 | estudio gris en los 5 según el operador, comprobado para este informe en los 4 vinculados a archivos descargados; niveles de gris cercanos a la referencia ajustada en los puntos medidos (Sección 5.1) |
| Repetición, inicio = final (Sección 7.6) | Kling 4 | el mismo fotograma inicial compuesto como inicio y final, fijado a mano | 1 | 1 de 1 | estudio gris visible; cercano en los puntos medidos (Sección 5.1) |
Aquí, la fidelidad a la composición significa que el producto y el plato aparecen aproximadamente con el tamaño y en la posición compuestos, a simple vista; no es una coincidencia del fotograma completo. Los seis aciertos de composición con Kling 4 agrupan ejecuciones locales de desarrollo y ejecuciones de producción con composiciones, prompts y ajustes distintos. Bajo un supuesto IID, la cota inferior binomial exacta al 95% para 6 de 6 sería de aproximadamente el 54%, pero ese supuesto no describe esta muestra de desarrollo agrupada. El único fallo con disco plano seguido de aciertos con disco sombreado motiva la hipótesis de que el estilo de renderizado del fotograma inicial compuesto influye en la fidelidad; no la demuestra. En las tomas locales, con el disco plano dibujado (toma 1) el resultado empezó con un sillón grande sobre un disco grande; con el disco sombreado (tomas 2 y 3) empezó con el sillón pequeño compuesto y mantuvo ese tamaño durante el giro. Las filas de las repeticiones se presentan por separado porque las mediciones de su operador siguieron otro protocolo, porque usaron otro fondo (Gris de estudio frente a Claro; los recuentos de conservación del fondo de los dos conjuntos no se agrupan) y porque resultó que la fidelidad en el fotograma 0 no implica que el encuadre se mantenga después del fotograma 0 (Sección 7.6).
7.6 Deriva del encuadre durante el giro y el fotograma inicial compuesto como imagen final
Configuración. Seis clips hechos por el operador en el estudio tras las revisiones de sombreado de la Sección 5: Kling 4 reference-to-video, 1080p, 1:1, 10 s más una pausa posterior de 2 s, Encuadre personalizado con el plato giratorio al 80% del encuadre, grosor del 4%, centro al 58% desde arriba y el fondo Gris de estudio, es decir, los parámetros fijos de un plan de repetición anterior a los clips que no los registra. No constan los valores de tamaño de cada pieza, los PNG del fotograma 0 usados, si el fotograma 0 llevaba una sombra extraída (Sección 5), el prompt tal como se envió ni si los clips se hicieron en producción o en local. Las fotos del segundo modelo de cama son tres vistas frontales y de tres cuartos sobre blanco, sin vista trasera ni lateral.
Resultados. La anchura del plato (en porcentaje de la anchura del encuadre), el centro del plato (en porcentaje de la altura del encuadre desde arriba) y el SSIM del primer fotograma frente al último son mediciones del operador, muestreadas cada 0.5 s; los archivos de medición no están disponibles. Los valores de SSIM entre corchetes son una comprobación hecha para este informe sobre las copias con pausas descargadas (1440 × 1440, 24 fps, 289 fotogramas de vídeo; flujo de vídeo de 12.041667 s, contenedor de 12.120816 s porque el flujo de audio es más largo): ssim de ffmpeg (Y, "All") sobre fotogramas completos en escala de grises, fotograma 0 decodificado frente al fotograma 240 a 10.000 s, la última muestra original antes de las 48 copias de pausa (Sección 4.7). Comparar con el fotograma 239 cambia los valores en 0.001–0.002. No se sabe si los dos protocolos, el del operador y este, son el mismo.
| Producto | Clip | Condicionamiento | Anchura del plato a lo largo del clip | Centro del plato a lo largo del clip | Giro completo | SSIM primero frente a último, informado [este informe, fotograma 0 frente a 240] |
|---|---|---|---|---|---|---|
| Cama (segundo modelo) | clip de la cama solo con imagen inicial, no entregado, sin enlace público | solo imagen inicial | 80.0% a los 0 s, 89% a los 5 s, 97.5% a los 8 s, más del 100% (más allá de ambos bordes del encuadre) a partir de los 9 s | 58% → 67% | giró; último fotograma alrededor de un 25% más grande que el primero, por lo que el bucle salta | no indicado [0.845, copia descargada atribuida a este clip por su contenido] |
| Cama (segundo modelo) | clip de la cama inicio = final (Figuras 23, 26) | inicio = final (el mismo fotograma inicial compuesto como Primer fotograma y Último fotograma) | 80.0–80.1% en todas las muestras evaluables; se excluyen dos muestras de vista lateral porque la cama oculta la fila más ancha del plato, de modo que su anchura no puede evaluarse | 58.1% | sí, 360° | 0.993 [0.994] |
| Sillón | clip repetido del sillón (sin figura) | solo imagen inicial | 80.1% en todos los fotogramas muestreados | 58.1% | sí | dentro de 0.993–0.996 [ninguna copia descargada identificada con este clip] |
| Sofá | clip repetido del sofá (Figura 26) | solo imagen inicial | 80.1% | 58.1% | sí | dentro de 0.993–0.996 [0.994] |
| Puf | clip repetido del puf (Figura 26) | solo imagen inicial | 80.1% | 58.1% | sí | dentro de 0.993–0.996 [0.997] |
| Sofá rinconera | clip repetido del sofá rinconera (Figura 26) | solo imagen inicial | 80.1% | 58.1% | sí | dentro de 0.993–0.996 [0.995] |
Los clips entregados están vinculados a las generaciones solo por el nombre del producto. Con muestras cada 0.5 s durante 0–10 s habría 21 por clip; no consta el número exacto de muestras por clip del operador, solo que se excluyeron dos muestras de la cama inicio = final. Según lo informado, las pausas de los cinco clips entregados eran estáticas, con "0–1 grey level" entre fotogramas de pausa; la cifra del operador es compatible con una diferencia absoluta media por fotograma, no con un máximo por píxel. Medido de nuevo para este informe en cuatro clips descargados (Sección 4.7): tras la primera copia, medias por fotograma de como máximo 0.010–0.022 y máximos por píxel de 5–11 niveles de gris; el sillón no tiene ninguna copia descargada vinculada. Otro archivo descargado del sillón de la misma tarde da 0.982 con la comprobación anterior; no puede vincularse al clip entregado del sillón y no se usa.
Para este informe también se compararon directamente el fotograma 0 y el fotograma 240 de los cinco clips descargados atribuibles (escala de grises, diferencia absoluta media): los cuatro clips entregados difieren sobre todo en los bordes (0.48–0.89), mientras que la cama solo con imagen inicial termina visiblemente más grande (16.54). Un fotograma inicial compuesto de la cama, renderizado de nuevo después de hacer el clip solo con imagen inicial (por tanto, en el mejor de los casos, un nuevo renderizado del fotograma enviado para ese clip, y solo presuntamente el PNG fijado como Primer fotograma y Último fotograma para el clip inicio = final), coincide con el fotograma 0 generado en ambos clips (diferencia absoluta media de gris de 3.08 y 2.13, diferencias en los bordes); en el fotograma 240, el clip inicio = final sigue coincidiendo (2.11) y el clip solo con imagen inicial no (15.20: cama y plato más grandes). Vista segundo a segundo, la cama solo con imagen inicial crece a lo largo del giro, claramente más grande a partir de los 8 s, hasta que el plato alcanza ambos bordes del encuadre a los 9.95 s, mientras que la cama inicio = final mantiene el tamaño y la posición del plato en cada segundo.
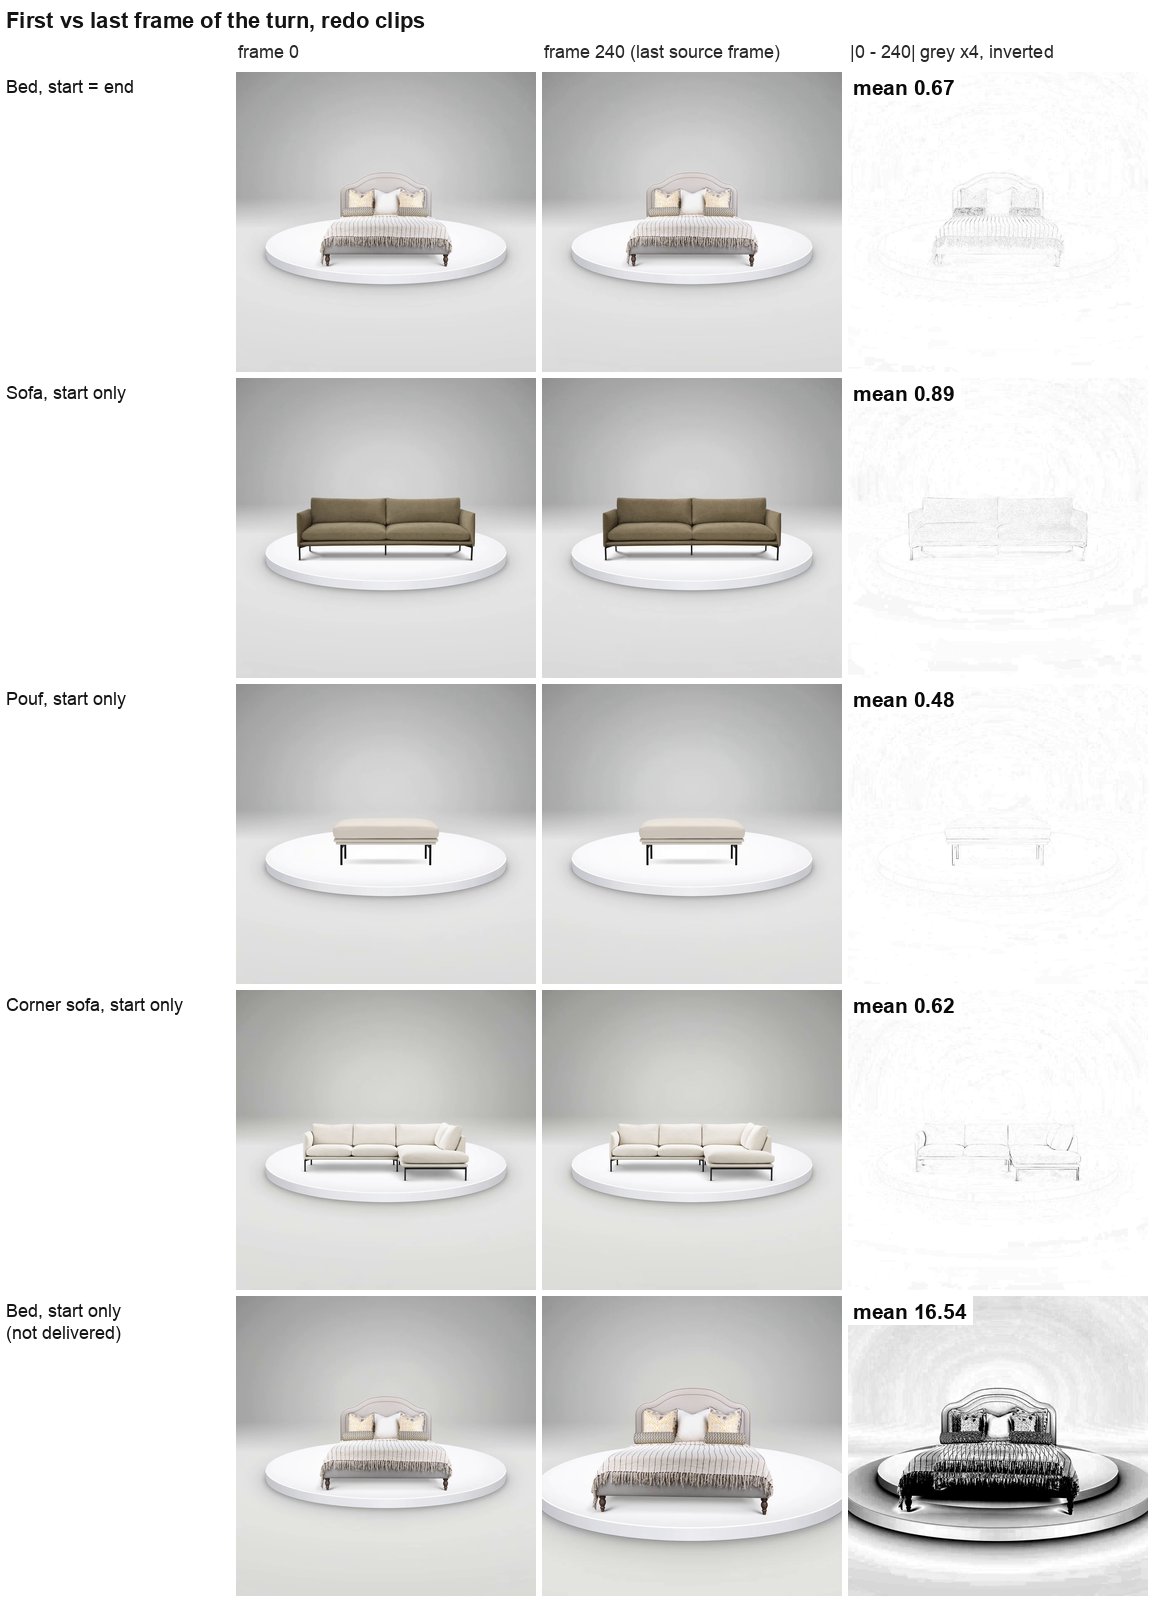
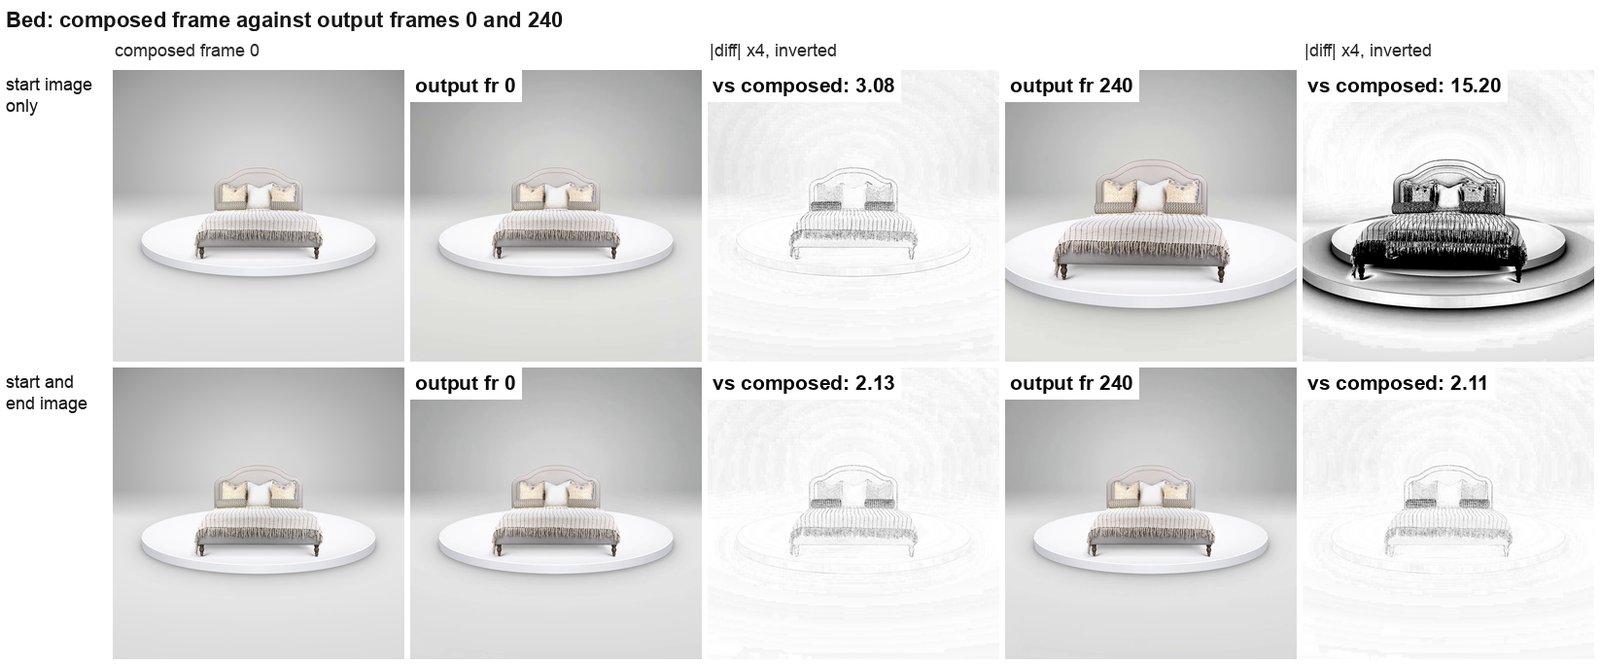
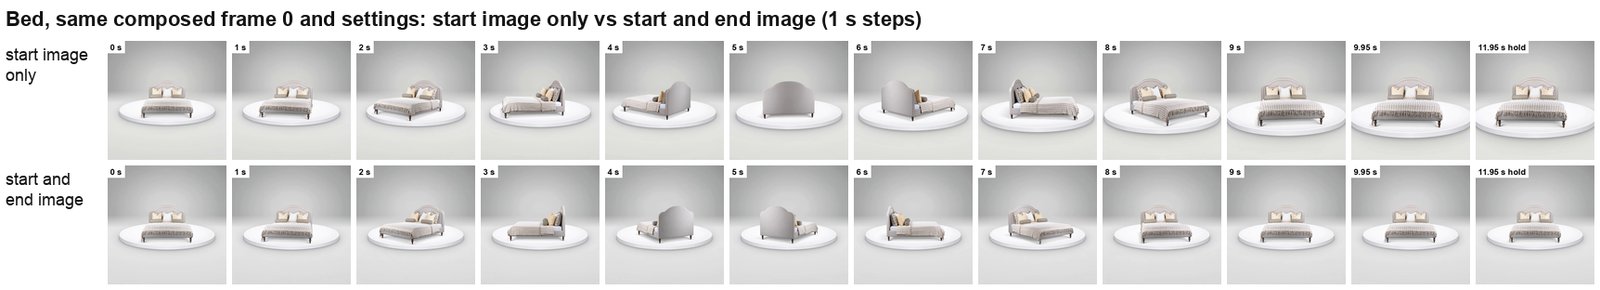
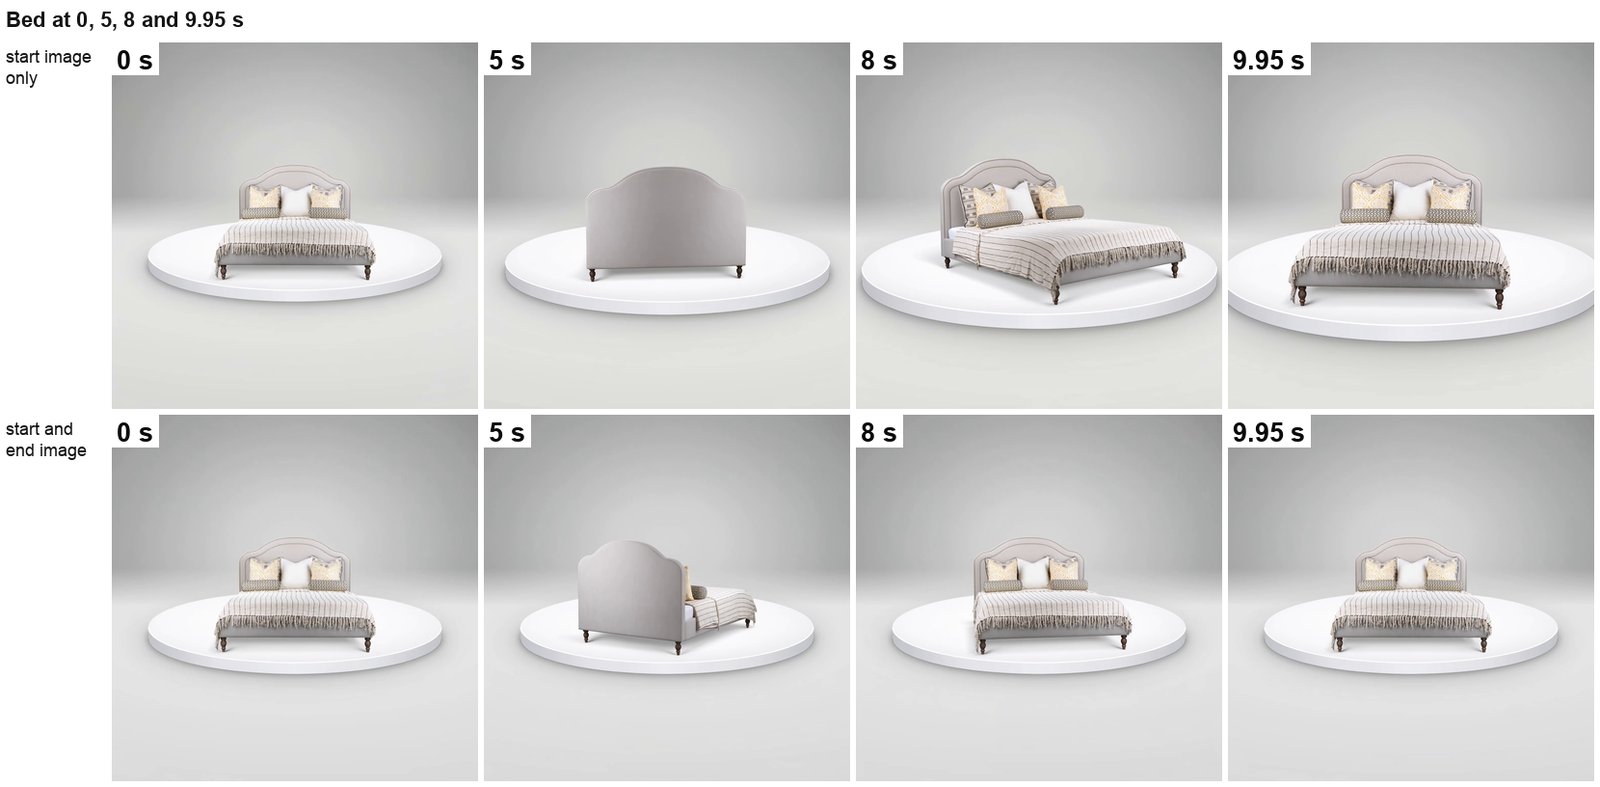
Qué muestran estos clips. En el clip de la cama solo con imagen inicial, el primer fotograma generado siguió la composición, de modo que se cumplió la fidelidad a la composición en el fotograma 0 (Sección 7.5), y después se perdió el encuadre: la cámara se acercó de forma continua a lo largo del giro. La línea Camera del prompt ("camera position, aim, focal length, focus, aperture and crop stay constant", Apéndice A) figuraba en la solicitud, según lo informado, y no lo impidió. Los otros cuatro clips solo con imagen inicial mantuvieron el encuadre compuesto en todos los fotogramas muestreados, así que en ellos no apareció la deriva; apareció una vez, en la pieza más profunda y más alta del conjunto (según la descripción del operador). Con un clip por pieza no puede decidirse si está ligada a esa forma o es un hecho aleatorio que podría afectar a cualquier pieza, de modo que la ejecución no indica qué productos están en riesgo. Ya se había visto antes un cambio de tamaño dentro de un clip sin fotograma inicial compuesto (un clip de línea base de Kling 3.0 Omni creció un 44% durante el giro, Sección 3.1), y los clips examinados al comienzo del trabajo tenían un encuadre estable; en los clips anteriores con fotograma inicial compuesto, el tamaño durante el giro solo se comprobó a simple vista, y hasta entonces no se había registrado en este trabajo una deriva así con un fotograma de inicio compuesto.
La repetición con el fotograma inicial compuesto enviado también como end_image_url (Kling 4 lo admite) no derivó, y su plato se mantuvo con la anchura y en la posición compuestas en todas las muestras evaluables (excluidas dos muestras de vista lateral con oclusión). Es una toma por brazo sobre un solo producto; muestra que la ejecución con fotograma final no derivó, no que la imagen final impida la deriva. El brazo solo con imagen inicial derivó en uno de cinco clips, así que un único clip inicio = final sin deriva es también lo que a menudo produciría la receta solo con imagen inicial sin cambios. El condicionamiento de los extremos es un objetivo que favorece la concordancia entre el último fotograma y el primero, no una garantía de ella, y su contribución al SSIM observado de 0.993 (0.994 en la comprobación) no se ha medido: los cuatro clips solo con imagen inicial alcanzaron valores similares sin él. Un valor alto sería compatible con una rotación antinatural o discontinua entre medias, de modo que por sí solo no demuestra un bucle sin cortes (la Sección 7.3 enumera lo que la similitud entre extremos no puede demostrar).
Riesgo abierto: ausencia de giro. Con imágenes inicial y final idénticas, terminar donde se empezó también lo cumple un producto que no gira, o que gira en parte y vuelve. La cama dio una vuelta completa en su única toma, y también el clip automático inicio = final del sillón (más abajo, Figura 27). Con muestras cada 0.5 s no se descarta un breve sobrepaso o una inversión entre muestras; no se aplicó ninguna métrica de inversión (Sección 7.4). Observado una vez con cada uno de dos ajustes, sin demostrar que se mantenga.
Relación con la condición de anclaje inicio = final. Aquel experimento usó Kling 3.0 Omni a 720p, el sillón verde y fotogramas de anclaje compuestos por scripts independientes; uno de sus tres clips inicio = final se pasó de largo y volvió, y por ese motivo se abandonó el trabajo con ese modelo. El clip actual difiere en el modelo (Kling 4), la resolución (1080p), el producto (una cama), la composición (el propio compositor del estudio con el fondo Gris de estudio) y el propósito (mantener el encuadre, no cerrar el bucle). Ambos no son comparables y este clip no contradice el fallo anterior: el condicionamiento inicio = final ha producido ya una inversión en uno de tres clips en un modelo y un giro completo en cada uno de dos clips en otro (uno fijado a mano y otro automático, Sección 7.6 y más abajo), lo que no constituye una tasa en ninguno de los dos.
Llegada anticipada y una pausa más larga (observación abierta). En el clip de la cama inicio = final, la cama alcanzó la pose frontal hacia los 9.0 s en lugar de al final del giro de 10 s: el SSIM frente al primer fotograma fue de 0.904 a los 8 s, 0.929 a los 8.5 s y 0.993 a los 9 s, y de los 9 a los 10 s la cama quedó casi inmóvil (cambio entre fotogramas de alrededor de 0.05, frente a alrededor de 1.0 durante el giro; unidades según la medición del operador). Con la pausa de 2 s añadida, la pausa visible fue por tanto de unos 3 s en lugar de los 2 s solicitados. El puf, hecho sin imagen final, hizo lo mismo y alcanzó la vista frontal hacia los 8.5 s, de modo que su pausa visible fue de unos 3.5 s; el sofá rinconera, el sofá y el sillón no alcanzaron la vista frontal hasta los 10 s. Los instantes de llegada son aproximados y se basan en la similitud de pose con el fotograma 0; la inmovilidad antes del final del giro es la cifra entre fotogramas del operador, no un segmento inmóvil medido. Estas cifras son del operador; los archivos de medición no están disponibles. Una comprobación para este informe sobre las copias con pausas descargadas (SSIM en escala de grises del fotograma decodificado en cada instante frente al fotograma 0 decodificado, mediante búsqueda) dio 0.920, 0.931 y 0.992 a los 8, 8.5 y 9 s para la cama inicio = final, 0.987 y 0.996 a los 8 y 8.5 s para el puf, y 0.961, 0.978 y 0.995 a los 9, 9.5 y 10 s para el sofá rinconera, un patrón compatible con los valores del operador pero con otro protocolo. Una serie por fotograma calculada para este informe (SSIM frente al fotograma 0 a resolución completa; cambio medio entre fotogramas en escala de grises a 480 px) reproduce estos valores puntuales; en la cama, el cambio entre fotogramas cae de una media de 1.30 durante 1–8 s a 0.054 durante 9–10 s, el mismo patrón que el "alrededor de 1.0 frente a 0.05" del operador en otra escala, y el SSIM de la cama solo con imagen inicial frente al fotograma 0 se mantiene cerca de 0.84–0.85 hasta el final. Dado que un clip sin imagen final mostró la misma llegada anticipada, y que el clip automático inicio = final del sillón (más abajo) no llegó antes de tiempo (0.42 s antes del final): de los dos clips inicio = final, uno alcanzó el umbral de llegada anticipada y el otro no, de modo que su relación con la imagen final sigue siendo incierta; un clip de cada no muestra con qué frecuencia ocurre. Un posible remedio, no desarrollado, consiste en detectar el segmento inmóvil antes del final del giro y recortarlo, para que la pausa añadida sea la única pausa.
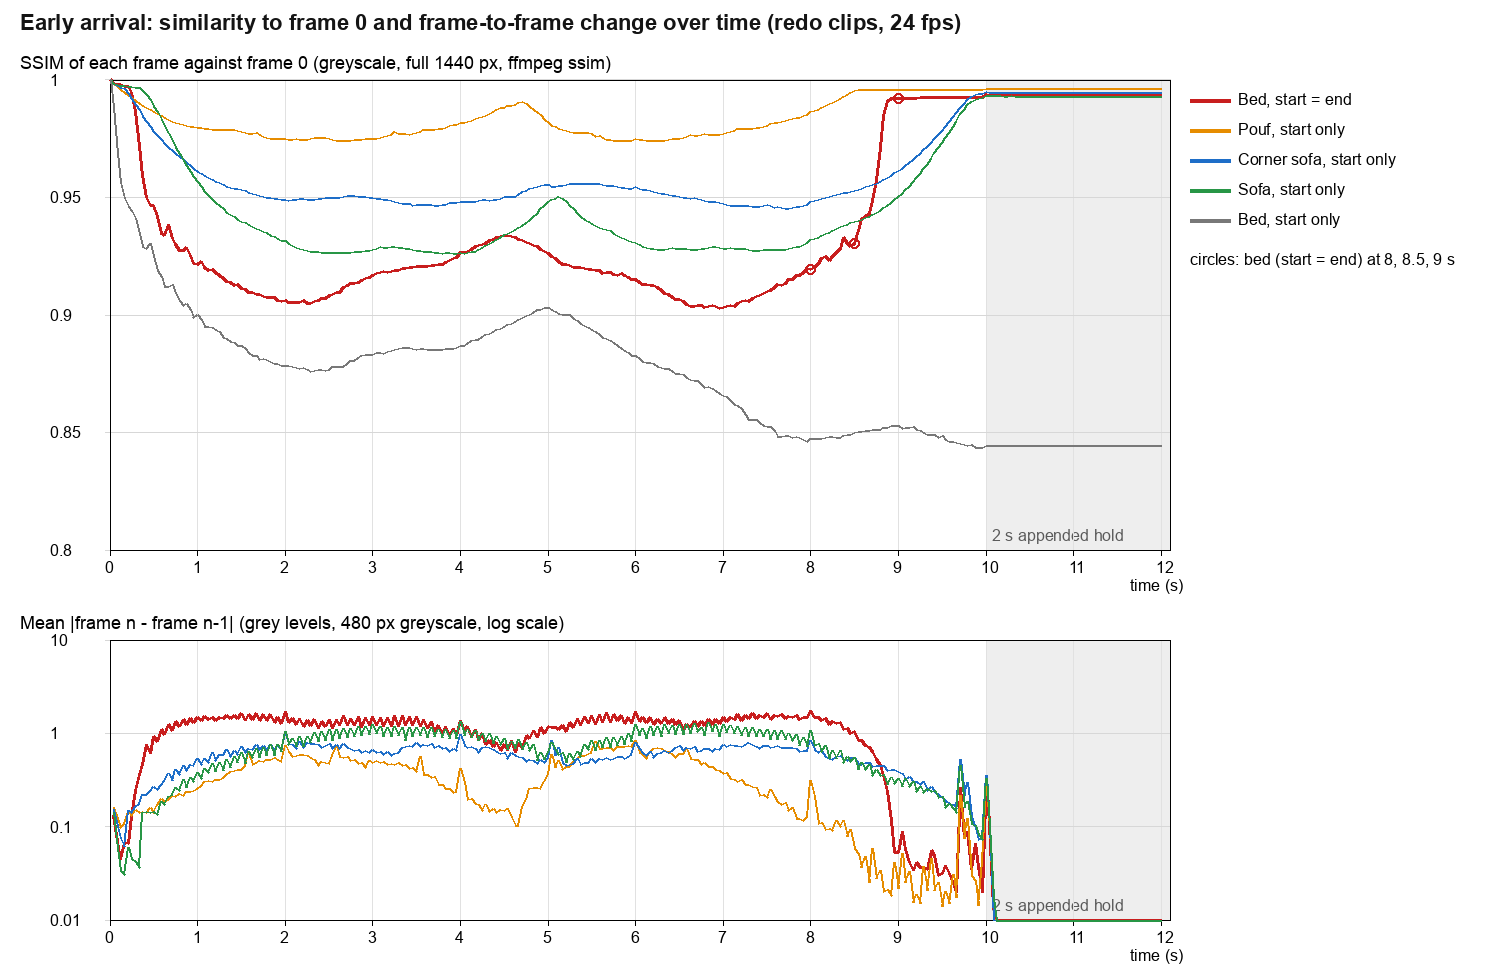
Estado. En el clip medido, la imagen final se fijó a mano: el PNG del fotograma inicial compuesto se colocó en las casillas Primer fotograma y Último fotograma del estudio, lo que sigue la ruta del primer fotograma del usuario en lugar de la subida automática del fotograma inicial compuesto. Después de este clip, se desarrolló y desplegó el envío automático del fotograma inicial compuesto como imagen final (Sección 4.4): con Rotación Auto o 360° es ahora el comportamiento predeterminado con Encuadre personalizado. No se aplica a la rotación de 270°, cuya pose final difiere de la inicial; Vaivén ±90° vuelve a 0° y podría usarlo, pero no se ha probado y queda excluido. La decisión de desplegarlo se basa en esta única comparación por pares y en el criterio de producto; no es una prueba del efecto, y los riesgos anteriores (ausencia de giro, llegada anticipada) se aplican a todo clip hecho por la ruta automática. Hasta ahora consta un clip de este tipo (el sillón de más abajo): dio una vuelta completa, no llegó antes de tiempo y mantuvo el encuadre, mientras su gemelo solo con imagen inicial se acercaba.
Entrega. Cinco de estos clips (todos salvo la cama solo con imagen inicial que derivó) se enviaron al cliente como enlaces públicos con instrucciones para hacerlo por su cuenta, según informó el operador. No se ha recibido el veredicto del cliente, y nada de este informe debe interpretarse como una aceptación.
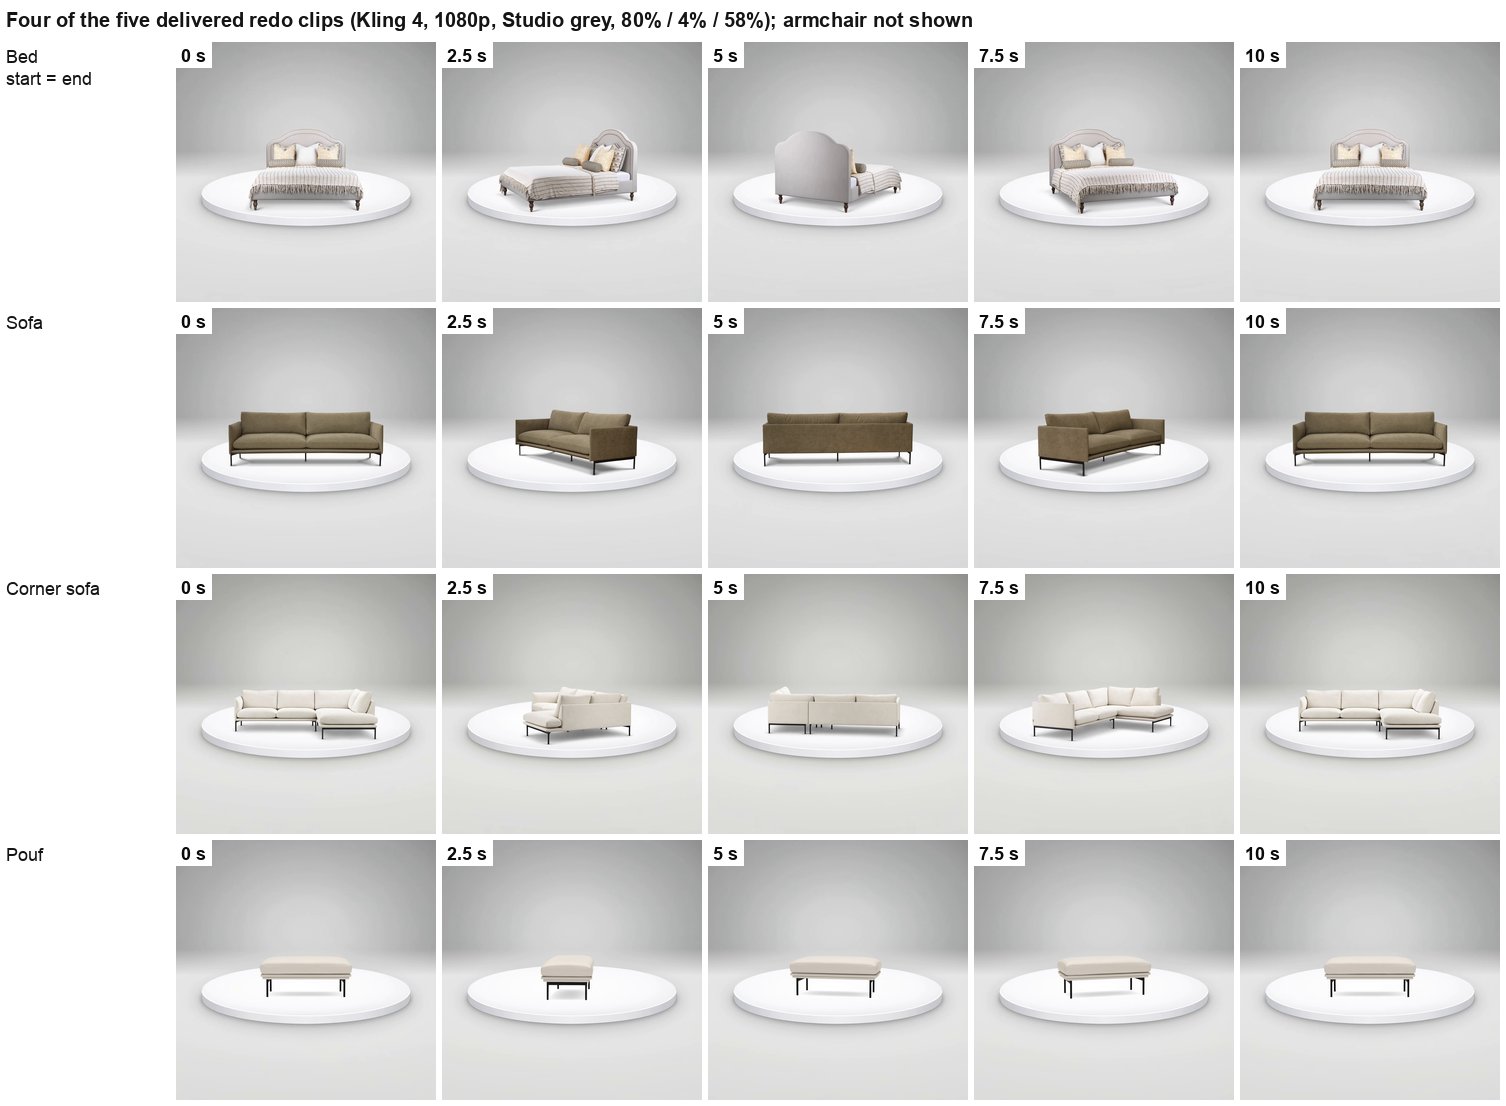
Un segundo par, hecho por la ruta automática. Poco después de desplegarse la imagen final automática, el operador hizo en el estudio dos clips del sillón verde del experimento de anclaje (Sección 3) con ajustes idénticos: Kling 4 reference-to-video, 720p, 1:1, 10 s más una pausa de 1 s, tamaño 50%, plato giratorio 80%, grosor 4%, centro al 70% desde arriba, Gris de estudio, Rotación Auto, cinco fotos (cuatro en el elemento del producto y una como referencia simple). El primero se hizo presumiblemente en una página del estudio cargada antes del despliegue y no recargada (no consta la hora de carga de la página); el segundo, tras recargarla, con las casillas automáticas de primer y último fotograma visibles, de modo que el fotograma inicial compuesto se envió como imagen inicial y final. Que el primer clip no llevaba imagen final se infiere del momento y del estado de la página, no se lee de la solicitud, porque el registro de la generación no indica si se envió una imagen final. Los resultados descargados (940 × 940, 265 fotogramas = fotogramas 0–240 de la fuente de 10 s más 24 copias de pausa) se puntuaron primero como no atribuidos en la Sección 7.7 y después se vincularon a estas dos generaciones a partir del registro de la sesión. Como la condición solo con imagen inicial del primer clip se basa en una inferencia, se trata de un par aproximadamente emparejado cuya atribución de condiciones se basa en parte en una inferencia. Medido con el protocolo de la Sección 7.7 (E = fotograma 240):
| Producto | Clip | Condicionamiento | Anchura del plato a lo largo del clip | Centro del plato a lo largo del clip | Giro completo | Fotograma 0 frente a 240: SSIM / MAE |
|---|---|---|---|---|---|---|
| Sillón verde | clip del sillón solo con imagen inicial (Figura 27) | solo imagen inicial (inferido) | 80.1% a los 0 s, 91.2% a 1 s, más allá de ambos bordes del encuadre desde 1.25 s hasta el final | 70.2% → 83.1% (rango 70.2–83.3%) | giró mientras la cámara se acercaba hasta un primer plano; nunca vuelve al umbral casi frontal de la Sección 7.7 | 0.832 / 24.68 |
| Sillón verde | clip del sillón inicio = final (Figura 27) | inicio = final (automático) | 80.1% en las 41 muestras (cada 0.25 s) | 70.1–70.2% | sí, frontal → lateral → trasera → lateral → frontal a simple vista | 0.993 / 1.89 |
Las mediciones del operador en su momento (cada 0.5 s, protocolo no registrado) coinciden en la dirección: 81%, subiendo más allá de los bordes del encuadre hacia los 3 s en el clip solo con imagen inicial; 79.9% y 70% en todo momento, SSIM primero frente a último de 0.991 y una pausa estática de 1 s en el clip inicio = final. Difieren en el momento en que el plato rebasa por primera vez los bordes del encuadre (unos 3 s frente a 1.25 s aquí); la Sección 7.7 usa los valores de la tabla. El clip inicio = final alcanzó el umbral casi frontal 0.42 s antes del último fotograma de la fuente, por lo que no llegó antes de tiempo (la Sección 7.7 cuenta a partir de 1 s). Su cociente de unión es 4.05 con una unión absoluta de 1.89 niveles de gris, porque el sillón pequeño se mueve poco por fotograma (paso mediano 0.47); leídos juntos, como pide la Sección 7.7, el cociente exagera el salto.
Esto repite el cambio de una sola variable del par de la cama en un segundo producto, a una segunda resolución (720p frente a 1080p) y una segunda altura del plato (70% frente a 58%), y por la ruta automática en lugar de a mano, con el mismo resultado: el brazo solo con imagen inicial se acercó y el brazo inicio = final mantuvo el encuadre compuesto. Sigue siendo una toma por brazo. Aquí la deriva solo con imagen inicial llegó antes y fue más fuerte que la de la cama; en el conjunto de estos clips, la receta solo con imagen inicial derivó en dos de seis (la cama y este sillón) y se mantuvo en cuatro.
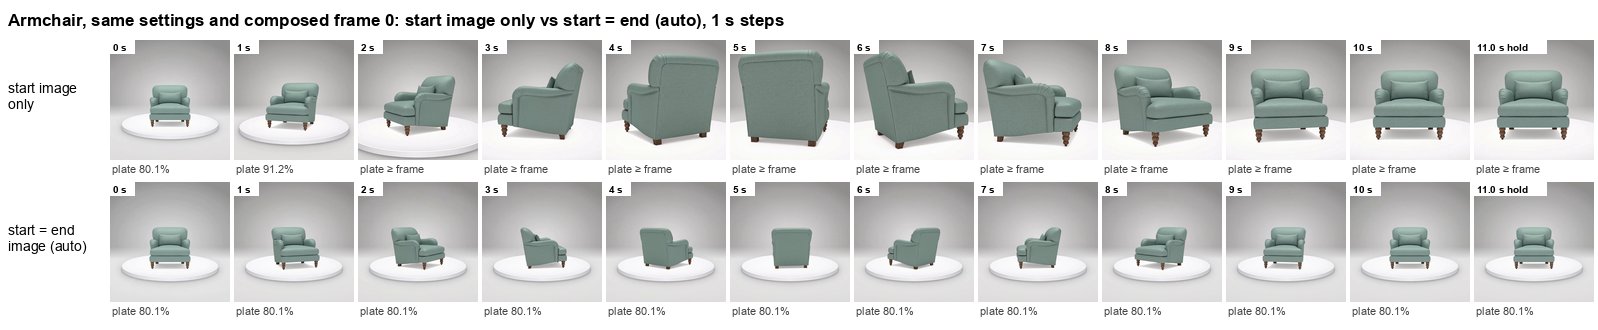
Interpretación, limitada a estos dos pares. El encuadre es una restricción geométrica (el mismo tamaño en el mismo lugar). La toma de la cama solo con imagen inicial derivó, aunque ya llevaba la imagen inicial compuesta además de las palabras del prompt; la toma siguiente, condicionada con la misma imagen al inicio y al final, no derivó. Lo mismo ocurrió con el sillón verde a 720p por la ruta automática. El efecto de la intervención y el origen de la variación siguen sin conocerse: dos pares de una toma por brazo no permiten separar la imagen final de la variación entre tomas. Esto es compatible con la observación principal del informe, según la cual la composición llega al modelo a través de imágenes y no de texto (Sección 12), pero no la pone a prueba; la prueba controlada es la ablación 5 de la Sección 11.
7.7 Comparación retrospectiva
Estado. Una vez redactadas las Secciones 7.2–7.6, todos los clips de plato giratorio de este trabajo disponibles en local se puntuaron de nuevo con un único protocolo, solo a partir de archivos locales, sin ninguna generación nueva y sin ningún servicio de pago. La comparación es retrospectiva y observacional. Los clips se hicieron antes de que existiera el protocolo, con ajustes variados de forma deliberada o adaptativa, en su mayoría un clip por condición. Nada de esta sección es una tasa, un tamaño del efecto ni un resultado causal, y cuando una condición tiene n = 1 el valor describe solo ese clip. Responde a la necesidad, planteada en la Sección 7.4, de un único protocolo para todos los conjuntos; no sustituye a la evaluación controlada de la Sección 11.
Protocolo (idéntico para cada clip). Decodificación: ffmpeg, cada fotograma decodificado (temporización passthrough, sin duplicación), escalado por área a 512 × 512 px (todos los clips son cuadrados), matriz YUV→RGB forzada a BT.709 de rango limitado sea cual sea la etiqueta del archivo (algunos archivos no tienen etiqueta), RGB de 8 bits; gris = 0.2126 R′ + 0.7152 G′ + 0.0722 B′ (los pesos de luma de Rec.709 aplicados a los valores codificados con gamma), en coma flotante, 0–255. Imágenes iniciales compuestas: alfa sobre blanco, redimensionado por área a 512 px, los mismos pesos. Fin del movimiento: el segmento de movimiento son los fotogramas 0…E, donde E es el último fotograma de la fuente antes de una pausa añadida. E se toma de la estructura de archivo registrada (resultados originales: el último fotograma; archivos con pausas: fotograma 240 para una fuente de 10 s, 192 y 216 para el sofá y el puf de producción). Se ejecuta un detector en cada clip, pero solo se usa donde no hay nada registrado (en el conjunto final, en ningún clip): una pausa es la serie final de fotogramas cuyo MAE respecto al fotograma contiguo es inferior a 0.03 niveles de gris (se tolera un pico de fotograma clave inferior a 0.25), y E es el fotograma anterior a esa serie. Coincide con el registro con un margen de un fotograma en los archivos con pausas, falla con el puf de producción (240 en lugar de 216, interrumpido por dos picos de fotograma clave) y marca, en la toma local 2 original y sin pausa, una cola inmóvil de 16 fotogramas que generó el propio modelo, de modo que un detector de series inmóviles no puede distinguir una pausa añadida de la detención propia del modelo. Regiones: fotograma completo y un recuadro central fijo (filas 20–80%, columnas 25–75%; el mismo para cada clip, no una máscara del producto). Métricas: (1) SSIM entre extremos [27] (ventana gaussiana 11 × 11, σ 1.5, K1 0.01, K2 0.03, L 255, relleno por reflexión, media sobre la región) y MAE del fotograma 0 frente al fotograma E; (2) MAE de unión = MAE(fotograma E → fotograma 0), el paso que ve un espectador cuando el segmento de movimiento se repite en bucle, paso mediano entre fotogramas contiguos dentro de 0…E, y cociente de unión = MAE de unión ÷ paso mediano (1 = un paso normal; el umbral de aprobación del experimento de anclaje era ≤ 2.0); en los archivos con pausas es el bucle del segmento de movimiento, no del archivo con pausas; (3) deriva del encuadre: un detector del plato en uno de cada 6 fotogramas (0.25 s) más E, que mide la parte superior iluminada del plato (anchura en % de la anchura del encuadre, centro en % de la altura del encuadre), validado con imágenes compuestas de geometría conocida (fotogramas fijados en 76 / 56 dan 76.0 / 56.0–56.2; 80 / 58 da 80.1 / 58.1; 80.0 / 77.9 da 80.3 / 79.0), con el primer y el último fotograma de movimiento de cada clip revisados a simple vista y calificados como ok (20 clips), borde (el plato llega a un borde del encuadre, por lo que la anchura es una cota inferior; 20) o no fiable (7), y anchuras informadas solo para ok; además, una fila de la parte superior del producto sin detector, cuyo rango a lo largo del clip se informa donde es válida; (4) composición frente a la imagen inicial compuesta, donde se guardó: MAE y SSIM frente al fotograma 0 generado, diferencias de anchura y centro del plato, y MAE frente al fotograma E; (5) una lectura parcial de la rotación: SSIM del recuadro central de uno de cada 2 fotogramas frente al fotograma 0, que da el instante de menor similitud, un umbral casi frontal (min + 0.8 (1 − min)), cuántos segundos antes de E vuelve a alcanzarlo el clip (llegada anticipada), las muestras de mitad del clip por encima de él y la cola inmóvil dentro del segmento de movimiento. La lectura (5) no mide el sentido: una inversión que nunca pasa por la vista frontal le resulta invisible, y la métrica de inversión propia del experimento de anclaje se cita, no se recalcula.
Clips. Tras eliminar los duplicados idénticos byte a byte, se puntuaron 46 clips vinculados a los grupos de este informe (dos de ellos, el par del sillón de la Sección 7.6, puntuados primero como no atribuidos y vinculados después a sus generaciones, tomando entonces el fotograma final de sus ajustes); los archivos que no pudieron vincularse a una generación registrada se excluyeron de toda comparación. En el experimento de anclaje se puntuaron los resultados originales del proveedor y no recodificaciones posteriores.
| Grupo | n | SSIM entre extremos, fotograma completo: mediana [mín–máx] | MAE entre extremos, fotograma completo | Cociente de unión |
|---|---|---|---|---|
| Ejemplos de plantilla de la plataforma | 2 | 0.514 [0.183–0.846] | 52.04 [6.30–97.78] | 31.84 [3.06–60.62] |
| Primeros clips propios del cliente | 5 | 0.906 [0.717–0.989] | 6.52 [1.46–16.46] | 3.11 [0.96–8.24] |
| Pruebas del prompt v8 | 6 | 0.910 [0.849–0.969] | 4.16 [1.51–11.72] | 2.40 [0.55–12.92] |
| Tomas con capa oculta | 5 | 0.904 [0.775–0.989] | 3.75 [1.17–16.21] | 1.01 [0.34–5.67] |
| Línea base, sin fotograma compuesto (Sección 7.2) | 4 | 0.930 [0.860–0.988] | 4.21 [1.54–5.51] | 1.99 [0.91–2.24] |
| Conjunto de referencias de cuatro vistas generado | 1 | 0.967 | 1.93 | 2.49 |
| Experimento de anclaje, Condición A (solo prompt) | 3 | 0.899 [0.784–0.919] | 7.61 [7.08–21.65] | 10.55 [5.26–14.10] |
| Experimento de anclaje, Condición B (imagen inicial y final) | 3 | 0.996 [0.986–0.996] | 1.79 [1.73–1.93] | 1.98 [1.56–2.20] |
| Experimento de anclaje, Condición C (encadenado) | 3 | 0.994 [0.993–0.994] | 4.06 [3.47–4.69] | 5.52 [4.90–6.00] |
| Tomas locales con inicio compuesto | 3 | 0.995 [0.985–0.996] | 1.36 [1.12–1.58] | 3.29 [0.70–4.16] |
| Producción, inicio compuesto (Sección 7.3) | 4 | 0.995 [0.994–0.997] | 0.66 [0.41–1.24] | 1.15 [1.09–1.43] |
| Repetición, solo imagen inicial (Sección 7.6) | 4 | 0.996 [0.803–0.996] | 0.69 [0.44–16.08] | 1.29 [0.96–10.39] |
| Repetición, imagen inicial y final (Sección 7.6) | 1 | 0.996 | 0.50 | 0.41 |
| Par del sillón, solo imagen inicial (Sección 7.6) | 1 | 0.832 | 24.68 | 11.78 |
| Par del sillón, imagen inicial y final, automático (Sección 7.6) | 1 | 0.993 | 1.89 | 4.05 |
Los grupos reúnen clips cuyo producto, modelo, resolución, prompt y ajustes difieren (Figura 28). Los valores de MAE del experimento de anclaje reproducen sus propias diferencias entre extremos (21.8 / 7.7 / 7.2; 2.1 / 1.9 / 1.9; 3.5 / 3.9 / 4.5) con un margen de 0.2 niveles de gris, con otra decodificación y otro tamaño.
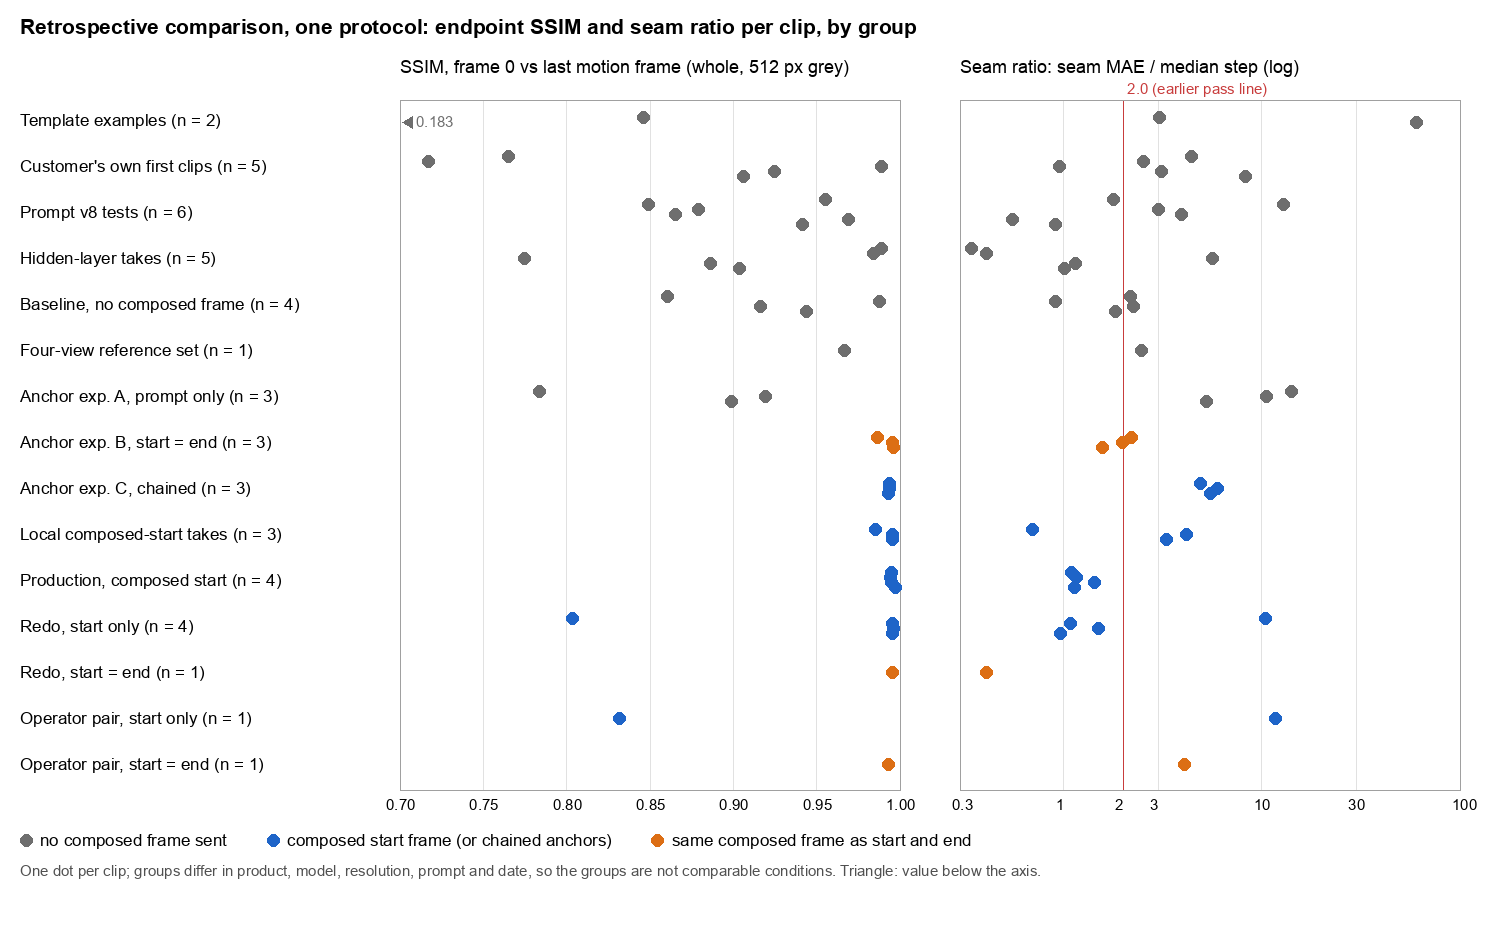
Pares casi emparejados. Solo seis comparaciones de todo el conjunto difieren en un único factor registrado. Cada una tiene n = 1 por brazo, salvo la comparación del experimento de anclaje (n = 3 por brazo). P3 y P6 prueban el mismo cambio, el fotograma compuesto añadido como imagen final, en dos productos y a dos resoluciones, fijado a mano y automáticamente. Las diferencias no registradas (semilla, estado del lado del proveedor) no están controladas en ningún par.
| # | Par | El único factor registrado que difiere | Mantenido igual | SSIM / MAE / cociente de unión entre extremos | Encuadre y composición | Lectura de la rotación |
|---|---|---|---|---|---|---|
| P1 | Experimento de anclaje, Condición A frente a Condición B (n = 3 + 3) | fotograma frontal compuesto enviado como imagen inicial y final (solicitudes por lo demás idénticas) | Kling 3.0 Omni 720p sin sonido 10 s, sillón verde, cinco fotos, texto del prompt | A: 0.784 / 0.920 / 0.899; 21.65 / 7.61 / 7.08; 14.1 / 10.5 / 5.3; B: 0.986 / 0.996 / 0.996; 1.93 / 1.79 / 1.73; 2.20 / 1.98 / 1.56 | B plato 80.1% / 79.0% en todas las muestras; A plato no fiable (dos clips) o más allá del borde del encuadre (uno); rango de la parte superior del producto A 15.0 / 2.7 / 3.1 pts, B 2.0 / 1.2 / 1.2; MAE del fotograma 0 frente al frontal compuesto A 24.7 / 24.2 / 24.2 (frontal no enviado), B 2.4 / 2.8 / 3.1 | un clip B tiene 2 muestras casi frontales a mitad del clip, compatibles con su sobrepaso registrado; el retroceso registrado de un clip A no es visible para esta lectura |
| P2 | Toma local 1 frente a toma 2 | disco compuesto dibujado plano frente a sombreado | Kling 4 720p 10 s, sillón, tamaño 50 / plato 76 / centro 56 / grosor 3, endpoint, prompt, ajustes | 0.985 frente a 0.995; 1.12 frente a 1.58; 0.70 frente a 4.16 | toma 1 plato más allá del borde del encuadre (composición propia del modelo), MAE del fotograma 0 frente al compuesto 54.4, anchura +24.0 pts; toma 2 76.0–76.2% / 56.2–56.7%, MAE 3.4, anchura 0.0 | la toma 2 tiene una cola inmóvil de 0.6 s generada por el modelo, que reduce su paso mediano e infla su cociente de unión |
| P3 | Repetición de la cama, solo imagen inicial frente a imagen inicial y final | el mismo fotograma compuesto enviado también como imagen final (fijado a mano) | Kling 4 1080p 10 s + 2 s de pausa, segundo modelo de cama, plato 80 / 4 / 58, Gris de estudio, prompt según lo informado | 0.803 frente a 0.996; 16.08 frente a 0.50; 10.4 frente a 0.41 | solo inicial: 80.1% a los 0 s, después más allá de ambos bordes del encuadre, centro 58.1 → 63.2%; inicial y final: 79.7–80.1% / 57.5–59.2%; MAE del fotograma 0 frente al compuesto 4.09 frente a 3.17, del fotograma E frente al compuesto 14.57 frente a 3.17 (imagen compuesta presunta, Figura 22) | inicial y final: umbral casi frontal alcanzado 1.17 s antes de E |
| P4 | Pruebas del sillón con prompt v8, T4 frente a T4b | conjunto de referencias: cinco fotos (la quinta enviada como referencia aparte) frente a cuatro fotos en el elemento | Kling 4 720p 10 s, prompt v8, sillón verde | 0.969 frente a 0.941; 1.51 frente a 2.30; 0.55 frente a 0.91 | ambos platos más allá de los bordes del encuadre (n/a) | T4 empieza y termina en la parte trasera (Sección 3.1), por lo que sus mejores cifras entre extremos no comprueban la pose inicial |
| P5 | Sofá azul con prompt v8 en Kling 3.0 Omni frente a Kling 4 | modelo (y con él el tamaño de salida, 960 frente a 940 px, y el sonido según el modelo) | prompt v8, sofá azul, fotos, 720p, 10 s | 0.849 frente a 0.879; 11.72 frente a 5.89; 12.9 frente a 3.0 | ambos platos en los bordes del encuadre (n/a) | ninguno vuelve al umbral casi frontal |
| P6 | Par del sillón, solo imagen inicial frente a imagen inicial y final | el fotograma compuesto enviado también como imagen final (automático; su ausencia en el clip solo con imagen inicial se infiere, Sección 7.6) | Kling 4 720p 10 s + 1 s de pausa, sillón verde, cinco fotos, tamaño 50, plato 80 / 4 / 70, Gris de estudio, Rotación Auto | 0.832 frente a 0.993; 24.68 frente a 1.89; 11.8 frente a 4.05 (paso mediano 2.09 frente a 0.47, por lo que la unión de 1.89 niveles resulta alta como cociente) | solo inicial: 80.1% a los 0 s, 91.2% a 1 s, más allá de ambos bordes del encuadre desde 1.25 s, centro 70.2 → 83.1% (rango 70.2–83.3%); inicial y final: 80.1% / 70.1–70.2% en las 41 muestras; imagen compuesta no guardada | solo inicial nunca vuelve al umbral casi frontal; inicial y final lo alcanza 0.42 s antes de E, sin muestras casi frontales a mitad del clip |
Todas las demás comparaciones difieren en más de un factor registrado: toma local 2 frente a toma 3 (sombra de contacto, una nueva línea Motion y la pausa del navegador, a la vez); Condiciones de anclaje B frente a C (encadenamiento, prompt por segmento, anclas finales, duración); línea base frente a producción por producto (fotograma compuesto, capa del prompt, fondo, tamaño, plato, duración y pausa); producción frente a repetición por producto (fondo, grosor, centro, tamaño, pausa, sombra, estado del prompt); los clips de repetición solo con imagen inicial entre sí (solo el producto, pero con n = 1 por producto, de modo que las diferencias no pueden separarse de la variación entre tomas); los dos clips del sofá crema del cliente (modelo, duración, sonido); las pruebas del prompt v8 frente a la Condición A (producto, fotos, modelo, composición de la solicitud); las Condiciones A/B frente a la cama de repetición con imagen inicial y final (modelo, resolución, producto, compositor, fondo, prompt); y las tomas con capa oculta entre sí (versión de la capa, producto, resolución, modo de rotación).
Lecturas, limitadas a lo que muestran las cifras. La similitud entre extremos por sí sola no separa los problemas: una toma con capa oculta registrada como invertida a 180° obtiene un SSIM entre extremos de 0.989 (MAE 1.17), el más alto fuera de los grupos con fotograma compuesto; T4, que empieza y termina en la parte trasera, supera a T4b en todas las cifras entre extremos; los clips de Vaivén que vuelven a la vista frontal puntúan como bucles. El SSIM y el MAE entre extremos solo comprueban que el último fotograma de movimiento se parece al primero, nada sobre el giro. Dentro de los clips observados, los clips con un inicio compuesto que el modelo siguió (Condiciones B y C, tomas locales 2–3, producción, los clips de repetición salvo la cama solo con imagen inicial, y el clip del sillón con imagen inicial y final; n = 17) tienen un SSIM entre extremos de 0.986–0.997 y un MAE de 0.41–4.69, y los clips solo con prompt (cliente, pruebas del prompt v8, tomas con capa oculta, línea base, clip de referencias de cuatro vistas, Condición A; n = 24) tienen un SSIM de 0.717–0.989 y un MAE de 1.17–21.65; producto, modelo, resolución, prompt y fecha difieren todos entre estos grupos, de modo que esto describe la muestra, no un efecto. Se vio deriva del encuadre tanto sin fotograma compuesto (la parte superior del producto de un clip de la Condición A se desplaza 15 puntos; el plato de otro queda fuera del encuadre) como con él (los brazos solo con imagen inicial de P3 y P6). De los 20 clips con una lectura del plato utilizable, 16 mantienen la anchura del plato dentro de 0.8 puntos y el centro dentro de 1.7 puntos a lo largo del segmento de movimiento; los dos sofás de producción se desplazan 2.3–2.5 puntos en anchura y 2.1–4.0 en el centro, plausiblemente porque el sofá oculta la fila más ancha del plato en las vistas laterales (una limitación del detector, sin demostrar que sea movimiento de cámara); la cama de repetición solo con imagen inicial (20.7 puntos de anchura y 5.1 de centro antes de que el plato salga del encuadre) y el sillón solo con imagen inicial (19.9 y 13.1, fuera del encuadre desde 1.25 s) son los dos acercamientos entre los clips puntuados, y en ambos pares el gemelo con imagen inicial y final mantuvo el plato. El cociente de unión depende de la rapidez con que se mueve un clip: los clips encadenados de la Condición C (paso mediano de unos 0.7) dan 4.9–6.0 con uniones de 3.5–4.7 niveles de gris, y la cola inmóvil generada por el modelo en la toma local 2 da 4.16, de modo que el cociente y el MAE de unión absoluto deben leerse juntos. La llegada anticipada (umbral casi frontal alcanzado al menos 1 s antes de E) aparece en la cama de repetición con imagen inicial y final (1.17 s), el puf de repetición (1.75 s) y una toma con capa oculta (1.00 s); el sillón automático con imagen inicial y final lo alcanza solo 0.42 s antes de E, así que de los dos clips con imagen inicial y final uno llegó antes de tiempo y el otro no.
Dónde difieren estos valores de los que aparecen en otras partes de este artículo. No se sustituye ninguno de los valores anteriores; cada uno pertenece a su propio protocolo, y los valores no son intercambiables entre protocolos.
- Clips de repetición, fotograma 0 frente a fotograma 240: este protocolo (512 px, la implementación de SSIM anterior sobre gris Rec.709) da 0.996 para la cama con imagen inicial y final, el sofá, el puf y el sofá rinconera, y 0.803 para la cama solo con imagen inicial. La comprobación de la Sección 7.6 (
ssimde ffmpeg, Y, 1440 px, fotograma 240) da 0.994 / 0.994 / 0.997 / 0.995 / 0.845; los valores del operador (protocolo no registrado) son 0.993 para la cama con imagen inicial y final y dentro de 0.993–0.996 para los clips solo con imagen inicial. - Clips de repetición, fotograma 0 frente a fotograma 240, MAE: 0.44–0.79 para los cuatro clips entregados y 16.08 para la cama solo con imagen inicial aquí, frente a 0.48–0.89 y 16.54 en la Sección 7.6 y la Figura 21 (la decodificación en escala de grises del conjunto de figuras).
- Fotograma compuesto de la cama frente al resultado: MAE del fotograma 0 de 4.09 (solo inicial) y 3.17 (inicial y final), del fotograma E de 14.57 y 3.17 aquí, frente a 3.08 / 2.13 y 15.20 / 2.11 en la Figura 22 (la comparación del conjunto de figuras a su propio tamaño).
- Par del sillón: clip con imagen inicial y final, SSIM del fotograma 0 frente al fotograma 240 de 0.993 aquí frente al 0.991 del operador (protocolo no registrado); clip solo con imagen inicial, plato más allá de los bordes del encuadre desde 1.25 s aquí frente a unos 3 s en las muestras cada 0.5 s del operador.
- Geometría del plato de los cuatro clips de repetición entregados: 79.3–80.1% de anchura y 57.0–59.2% de centro a lo largo del giro según este detector, frente al 80.1% / 58.1% del operador en todas las muestras (Sección 7.6).
- Llegada anticipada: la cama con imagen inicial y final 1.17 s y el puf 1.75 s antes de E aquí, frente a alrededor de 1 s y 1.5 s según los valores puntuales de SSIM del operador y de la Sección 7.6.
- MAE entre extremos de producción: sofá rinconera 0.62 y puf 0.41 aquí, frente a 0.92 y 0.57 en la Sección 7.3 (protocolo no registrado); el sillón (0.70) y el sofá (1.24), no registrados individualmente en la Sección 7.3, se miden aquí, de modo que el rango de los cuatro clips es 0.41–1.24 con este protocolo frente al 0.57–1.79 del dato interno.
- SSIM entre extremos de la línea base: 0.860–0.988 aquí (el sofá es 0.988), frente a 0.85–0.97 en la Sección 7.2 (el protocolo propio de la línea base).
- Toma local 3: 0.996 aquí frente a 0.98 en la Sección 7.3.
- MAE del experimento de anclaje: dentro de 0.2 niveles de gris de sus propias diferencias entre extremos (arriba).
- Cociente de unión de T4 y T4b: 0.55 y 0.91 aquí, frente a 0.49 y 0.88 (fotograma completo) en la calibración del experimento de anclaje y 1.0 y 1.5 (recorte central) en el análisis anterior (Sección 3.1).
Advertencias. La comparación es observacional: todos los clips son anteriores al protocolo y ninguno se hizo para ponerlo a prueba. Los grupos están confundidos: producto, modelo, resolución, versión del prompt, composición, fondo y fecha cambian a la vez entre ellos, de modo que las diferencias entre grupos no pueden atribuirse al fotograma compuesto ni a ninguna otra cosa. El SSIM entre extremos por sí solo induce a error: una toma invertida obtiene 0.989 y una toma que empieza por la parte trasera (T4) supera a su pareja, así que las cifras entre extremos se leen junto con las lecturas de encuadre, unión y rotación y con los propios fotogramas. Las celdas son pequeñas: n = 3 por brazo en P1, n = 1 por brazo en P2–P6 (el cambio de imagen final tiene dos de estos pares, en dos productos), n = 1 para cada clip con imagen inicial y final de la Sección 7.6, y un clip por producto en el grupo de repetición solo con imagen inicial. El detector del plato mide la parte superior iluminada y puede leer unos puntos de menos en platos sombreados, y los productos que ocultan la fila más ancha del plato desplazan la fila elegida; la lectura de la rotación no mide el sentido. Dos clips tratados en este artículo no tienen copia local y no se puntúan (el clip con línea Layout numérica y el sillón de repetición), y no se guardaron las imágenes iniciales compuestas de los clips de producción ni de los clips de repetición solo con imagen inicial, por lo que la lectura de composición no está disponible para ellos. No se hace ninguna afirmación causal a partir de ninguna de estas cifras.
8. Comparación con alternativas
8.1 Enfoques probados (detalles en la Sección 3)
| Enfoque | R1 tamaño | R2 permanencia en el plato | R3 extremos | Inversión | Secuencia en movimiento generada por el modelo | Estado |
|---|---|---|---|---|---|---|
| Redacción del prompt y capas ocultas (Kling 3.0 Omni, Kling 4) | no controlado | falló con el sofá rinconera | SSIM 0.85–0.97, antes de la vista frontal | — | sí | descartado |
| Solo línea Layout numérica (Kling 4, 1 clip) | ignorado | — | — | — | sí | descartado |
| Fotograma compuesto inicio = final (Kling 3.0 Omni, 3 clips) | 3/3 con un margen del 3% | 3/3, 16 fotogramas a simple vista | 3/3 ≤ 4 niveles de gris | 1/3 se pasó de largo y volvió | sí | abandonado |
| Cuatro clips encadenados de 90° (Kling 3.0 Omni, 3 clips, 12 llamadas al proveedor) | 3/3 | 3/3, 16 fotogramas a simple vista | 2/3 ≤ 4 niveles de gris | 1/3 invertido | sí | abandonado |
| Conjunto de referencias de cuatro vistas generado (Kling 4, 1 clip) | — | ninguna salida vista en los fotogramas muestreados | extremos cerca de la vista frontal, sin coincidir | — | sí; deriva estructural | descartado |
| Render 3D | controlable explícitamente en una escena bien configurada | controlable (escena y trayectoria) | controlable (trayectoria periódica) | controlable | no | no ejecutado |
| Fotograma inicial compuesto (Kling 4, publicado) | fijado por el usuario en el fotograma 0; composición seguida aproximadamente en 6/6, fondo conservado en 3/4 clips de producción; ejecución de repetición: fotograma 0 seguido en 5/5, después el encuadre derivó hasta que el plato salió del encuadre en 1/5 (cama) | 4/4 ninguna salida vista en los fotogramas muestreados | MAE 0.57–1.79, 4/4 (dato interno); repetición SSIM 0.993–0.996 en 4/5, cama un 25% más grande al final | 0 vistas en el sentido predeterminado; 1/1 sentido no predeterminado ignorado | sí | en producción |
| Fotograma compuesto como imagen inicial y final (Kling 4, 2 clips: cama fijada a mano, sillón automático) | encuadre mantenido en todas las muestras evaluables en ambos (excluidas dos vistas laterales con oclusión de la cama) | no evaluado por separado | SSIM 0.993 cama (operador), 0.993 sillón (protocolo de la Sección 7.7), en parte el propio condicionamiento; la cama alcanzó la vista frontal alrededor de 1 s antes de tiempo y después quedó casi inmóvil; el sillón no se adelantó | giro completo en ambos, ninguna vista con el muestreo empleado; no medida | sí | automático en Auto / 360° desde esa misma noche; consta un clip por la ruta automática (el sillón) |
Los umbrales y los productos difieren entre filas, de modo que la tabla no es una comparación controlada. La condición inicio = final con Kling 3.0 Omni superó los mismos tres defectos señalados en sus tres clips según sus propios umbrales; su fallo fue el criterio adicional de inversión, y se abandonó el trabajo con ese modelo. Con Encuadre personalizado y un recorte hay ahora tres rutas de solicitud: el fotograma inicial compuesto solo como imagen inicial (270° y Vaivén, o un modelo sin imagen final); el fotograma inicial compuesto como imagen inicial más ese mismo fotograma como imagen final automática (Auto y 360°); y el fotograma inicial compuesto como imagen inicial más una imagen final aportada por el usuario, que sigue aplicando el condicionamiento por imagen final pero sustituye el extremo automático y no se ha probado aquí. Un primer fotograma fijado por el usuario sustituye por completo al fotograma inicial compuesto. El método publicado se eligió como solución de compromiso de ingeniería: un modelo más reciente, una sola generación por clip, una vista previa visible para el usuario y ninguna inversión observada en el sentido predeterminado, a costa de una tasa sin medir.
8.2 Platos giratorios renderizados en 3D
Una plataforma 3D renderiza el giro a partir de un modelo 3D; el artículo de Cylindo describe el renderizado de "32 frames of the product rotating 360 degrees while the camera remains static" [25]. Con un modelo preciso, la escala, la permanencia en el plato, el cierre del bucle, el rango y el encuadre pasan a ser controlables explícitamente, pero no se derivan del renderizado por sí solo: se cumplen únicamente en una escena configurada correctamente, con una escala física común y las dimensiones reales de cada producto, el producto colocado y comprobado respecto a la huella de la plataforma (ninguna parte más allá del borde del plato en ningún ángulo) y una trayectoria periódica cuyo último ángulo muestreado quede un paso antes del primero, para que la unión sea continua. El coste es modelar cada producto con sus materiales. La vía se diseñó, pero no se probó (Sección 3.1). No se obtuvieron archivos 3D de este cliente, y los generadores de foto a 3D adivinan las superficies ocultas.
8.3 Conjuntos de giro fotografiados
Un plato giratorio motorizado sincronizado con una cámara, como el Turning Platform de PhotoRobot [26], cuya página describe "software-driven controls" que "ensure smooth turntable rotation in sync with precise camera capture" para productos que incluyen muebles, captura el producto real en ángulos fijos con una cámara fija. Requiere la pieza física, un estudio y su manipulación para cada SKU. La página respalda la captura sincronizada; por sí sola no establece un bucle exacto al píxel.
8.4 Otras herramientas de vídeo con IA
Las clases de evidencia se mantienen separadas. Funciones documentadas: las páginas de ayuda de Product Animator de Photoroom [22, 23] describen hasta cuatro imágenes de referencia, un movimiento elegido mediante plantilla, la relación de aspecto y un prompt "designed for adding extra details or making minor changes", con las fotos recortadas al centro según la forma elegida; las páginas que leímos no describen ningún control de tamaño, posición, plato giratorio, rango o bucle, lo que no establece que el producto carezca de él. La guía de usuario de Kling 4 [20] describe los fotogramas primero, último, inicial y final, e intermedios en su apartado Keyframes, por separado de los recursos de referencia; no es una especificación del endpoint combinado reference-to-video de fal. Afirmaciones del fabricante: el artículo de Higgsfield [24] afirma que su motor "inherits the exact product geometry and lighting from the uploaded hero frame"; es una afirmación del fabricante, no una validación del mismo mecanismo ni de la misma fidelidad. No examinado: las interfaces web de Runway, Pika, Kling y otras herramientas de vídeo de producto; los fragmentos de resultados de búsqueda no se usaron como evidencia comparativa. No afirmamos que RefVid sea la única herramienta con este control.
9. Trabajo relacionado
Generación de vídeo condicionada por imagen. Stable Video Diffusion [1] entrena difusión latente de vídeo para la generación de imagen a vídeo; DynamiCrafter [2] inyecta una imagen de entrada mediante una representación de contexto alineada con el texto y por concatenación con el ruido inicial. Estos trabajos justifican usar una imagen compuesta como portadora de la composición; no dicen nada sobre un endpoint comercial de referencia a vídeo en el que una imagen inicial compite con las referencias del sujeto, y nuestro fallo con el disco plano muestra que ahí la fidelidad no es automática.
Condicionamiento por fotogramas clave y por bucle. Generative Inbetweening [3] fusiona pasadas hacia delante y hacia atrás de un modelo preentrenado de imagen a vídeo para generar fotogramas entre dos fotogramas clave; entre los anclajes, el modelo sigue sintetizando el movimiento. Mobius [4] produce bucles sin cortes tratando los latentes como un ciclo; DreamLoop [5] usa la imagen de entrada como condición tanto del primer fotograma como del último para cinemagraphs. Ambos modifican el muestreo o el entrenamiento y no están disponibles en el endpoint que usamos; tomamos de ellos el uso del error entre el primer y el último fotograma como medida del bucle, señalando a la vez (Sección 7.3) que el error entre extremos por sí solo no mide la continuidad de la unión.
Vistas nuevas, órbitas y coherencia del sujeto entre múltiples vistas. Zero-1-to-3 [6], Zero123++ [7] y SV3D [8] generan vistas nuevas u órbitas de un objeto a partir de una imagen; los lados no vistos se infieren. El modelo publicado de SV3D genera 21 fotogramas a 576 × 576, por debajo de la resolución requerida. MV-S2V [9] usa múltiples vistas de referencia de un sujeto para obtener vídeo coherente en 3D (modelo publicado a 480p); OmniShowcase [10] añade condicionamiento por normales de superficie y entrenamiento con órbitas sintéticas, con el código de inferencia anunciado como previsto en el momento de la revisión. No se ejecutó ninguno de los dos. Ambos son coherentes con nuestra decisión de seguir enviando todas las fotos reales como referencias y usar el fotograma inicial compuesto solo para los extremos (el inicio y, en los giros completos, también el final).
Control espacial y de cámara. CameraCtrl [11] y MotionCtrl [12] añaden módulos entrenados de control de cámara o de movimiento. CamTrol [13] no requiere entrenamiento: vuelve a renderizar la composición de la imagen de entrada en un espacio de nube de puntos 3D y usa el resultado para construir los latentes ruidosos de un modelo de difusión de vídeo preentrenado. ViewCrafter [14] condiciona un modelo de difusión de vídeo con renderizados 3D basados en puntos a lo largo de una trayectoria de cámara planificada para la síntesis de vistas nuevas. I2VControl [15] unifica los controles de cámara, arrastre y pincel de movimiento para imagen a vídeo. VACE [16] organiza las entradas de referencia, edición y máscara en una unidad de condición para un transformer de difusión; con flujos de trabajo de ComfyUI basados en Wan puede combinar imágenes de referencia con vídeos de profundidad u otros vídeos de control, lo que constituye una vía candidata para imponer estructura más allá del primer fotograma, aunque requiere vídeos de control adecuados. Un plato giratorio difiere de una órbita de cámara: el objeto gira mientras las luces, la cámara y el fondo permanecen fijos en el mundo. Su sombra proyectada no es fija: con luces fijas, la forma de la sombra cambia con la orientación del objeto, y tampoco gira simplemente con él. Por tanto, los métodos de órbita no se trasladan sin cambios.
Estos métodos difieren en tres cuestiones distintas: cómo se desarrolló el método, si existen pesos publicados o código de inferencia y qué acceso necesita un profesional para usarlo. CameraCtrl, MotionCtrl, I2VControl, SV3D, MV-S2V y OmniShowcase se desarrollaron entrenando o ajustando módulos o modelos; cuando se publican los pesos (por ejemplo, SV3D y MV-S2V), pueden usarse en inferencia sin reentrenar, aunque un nuevo modelo base o un nuevo dominio puede requerir ajuste fino. CamTrol no requiere entrenamiento, pero, como el condicionamiento al estilo de DynamiCrafter, opera sobre los latentes del modelo. VACE funciona con pesos de modelo abiertos. En general, todos requieren acceso a pesos de modelo adecuados y a un pipeline de inferencia. Nuestro contexto es una API de caja negra, en la que solo pueden cambiarse las imágenes inicial, intermedias y final, las referencias y el texto. La composición de la entrada es la forma de condicionamiento espacial disponible con ese nivel de acceso.
Reconstrucción 3D. 3D Gaussian Splatting [17] reconstruye escenas a partir de capturas multivista calibradas; tres o cuatro fotos de catálogo no ofrecen la cobertura que presupone.
Evaluación. VBench [18] descompone la calidad de vídeo en dimensiones separadas (coherencia del sujeto, suavidad del movimiento, parpadeo temporal y otras) con validación por preferencias humanas. Justifica evaluar por separado la fidelidad, la suavidad y la coherencia temporal; no sustituye a las comprobaciones geométricas específicas de la tarea, como la permanencia en el plato y la pose de los extremos.
10. Limitaciones
- Muestra exploratoria. Cuatro clips de producción (uno por producto, cada uno con ajustes distintos), dos clips locales de Kling 4 satisfactorios, seis clips de anclaje de Kling 3.0 Omni y seis clips de repetición con ajustes comunes (cinco solo con imagen inicial y uno inicio = final, Sección 7.6); no ciega, adaptativa, sin productos reservados. No puede afirmarse ninguna tasa.
- Reproducibilidad. No constan dos valores entre extremos de producción ni el protocolo de medición del día de producción; el clip de producción del sillón solo se identifica a partir de un registro posterior (Sección 7.3). El script del experimento de anclaje usa el constructor de prompts y los precios actuales, de modo que ejecutarlo ahora no tiene por qué reproducir la solicitud histórica; los resultados originales de anclaje no se archivaron y los clips archivados son copias recodificadas, lo que importa para diferencias pequeñas de píxeles. No consta si una capa de prompt del lado del servidor sustituyó partes del prompt v9 en generaciones de producción posteriores (Sección 3.1). El modelo del proveedor puede cambiar sin un checkpoint reproducible.
- Escala. La regla de tamaño normaliza la ocupación por forma; la proporción entre productos depende de los ajustes del usuario (Sección 4.3).
- Huellas genéricas. Cada forma usa una sola huella; no se usa el W × D real de un producto.
- Vista de recorte única. Solo se compone la foto frontal; el disco dibujado se ve desde 14° mientras que las fotos están tomadas cerca de la altura de los ojos, de modo que las piezas altas o profundas pueden mostrar un desajuste de perspectiva. No se localizan los puntos de contacto del recorte 2D y la cámara no está calibrada.
- Sin fallo cerrado. Si fallan la composición o la subida, se recurre a una generación sin condicionamiento; si falla la pausa, queda el clip original.
- Sentido. Solo se ofrece el sentido horario; se ignoró una solicitud en sentido antihorario.
- Arranque lento. Al partir de un fotograma compuesto fijo, el primer segundo gira despacio en los clips revisados.
- Deriva del encuadre después del fotograma 0. Seguir la composición en el fotograma 0 no la mantiene: dos de seis clips solo con imagen inicial (una cama y un sillón) se acercaron hasta que el plato salió del encuadre (Sección 7.6), y la línea Camera del prompt no lo impidió. Se desconoce si la deriva es específica del producto o una variación aleatoria, y también qué productos están en riesgo. Los dos clips inicio = final que no derivaron son tomas únicas en dos productos; el efecto no está establecido, y dos giros completos no descartan el riesgo de que imágenes inicial y final idénticas supriman el giro. Aun así, inicio = final es el comportamiento predeterminado en Auto y 360°, de modo que estos riesgos se aplican ahora a la ruta publicada, de la que por ahora consta un clip.
- Llegada anticipada. Dos de los cinco clips de repetición entregados (la cama con imagen final y el puf sin ella; la cama solo con imagen inicial que derivó no se evaluó) alcanzaron la pose frontal 1–1.5 s antes del final del giro y quedaron casi inmóviles, de modo que con la pausa de 2 s la pausa visible fue de unos 3 s en la cama y 3.5 s en el puf (Sección 7.6). Se desconocen la causa y la frecuencia; recortar el segmento inmóvil es un posible remedio, no desarrollado.
- Sin probar o apenas probado. Camas (dos clips del segundo modelo de cama, uno por condición, Sección 7.6; no se recibieron fotos corregidas de la cama de la colección), 9:16 y 16:9, objetos asimétricos, materiales difíciles,
end_image_urlcompuesto más allá de dos clips, uno fijado a mano y otro por la ruta automática (n = 1 cada uno; integrado en la ruta automática para Auto y 360°; no aplicable a 270°; Vaivén ±90° sin probar y excluido),middle_image_urlsen Kling 4 (la implementación actual no reenvía imágenes intermedias), comprobaciones automatizadas de permanencia en el plato por fotograma. - Mediciones de la repetición no verificables. Las anchuras y centros del plato y los valores de SSIM de la Sección 7.6 los notifica el operador, y los archivos de medición no están disponibles; solo tres clips están vinculados a archivos descargados por nombre, y los dos archivos de la cama por su contenido; el sillón de repetición no tiene copia descargada.
- Fotograma 0 revisado sin comparar. Los seis clips de repetición usaron el fondo Gris de estudio; no consta si su fotograma 0 llevaba también la sombra extraída de la foto, y no se ha hecho ninguna comparación de variantes de sombreado. Antes de ellos, la elección de fondo, la eliminación de la elipse de huella dibujada y la sombra extraída de la foto (Sección 5) no se habían usado en ninguna generación; los clips de Kling 4 con fotograma compuesto de las Secciones 7.3–7.5 (las tomas locales y los clips de producción) se hicieron a partir del fotograma anterior con formas de sombra dibujadas, los fotogramas de anclaje los compusieron scripts independientes y la línea base (Sección 7.2) no tenía fotograma compuesto. Los límites propios de la sombra extraída se enumeran en la Sección 5.6.
- Aceptación del cliente pendiente. La respuesta del cliente a la primera entrega pidió cuatro ajustes (Sección 3.1). Ese mismo día se enviaron cinco clips de repetición con el fondo Gris de estudio y ajustes fijos (según el operador); no se ha recibido el veredicto del cliente.
- Herramientas para el catálogo. No se han desarrollado ajustes predefinidos con nombre ni el procesamiento por lotes para un catálogo grande.
11. Evaluación prevista (trabajo futuro)
No se ha ejecutado nada de lo descrito en esta sección.
Diseño. 20–30 productos diversos (sofás, sillones, sofás rinconera, pufs, camas, además de objetos asimétricos y materiales difíciles, como artículos brillantes, transparentes o de textura fina), reservados y ajenos al desarrollo, × 3–5 repeticiones por condición principal, con las cifras definitivas fijadas mediante un análisis de potencia sobre la varianza del piloto. El análisis agrupa por producto; los fotogramas no son muestras independientes. La permanencia en el plato, la fidelidad estructural y la visibilidad de la unión las puntuarán anotadores independientes con cegamiento.
Líneas base y ablaciones, con entradas, presupuestos y ajustes equiparados:
- Línea base solo con referencias, con el mismo prompt final.
- Prompt con Layout numérico sin imagen inicial compuesta.
- Imagen inicial compuesta con y sin la línea Layout.
- Composición plana frente a sombreada, con todo lo demás fijo y orden aleatorizado.
- Solo imagen inicial frente a inicio = final en Kling 4, con el fotograma inicial compuesto enviado como
start_image_urly comoend_image_url(Sección 7.6), repetido al menos 3–5 veces por producto en todos los tipos de producto, incluidas las piezas más profundas y más altas, con ajustes y prompt idénticos. Medidas: anchura y centro del plato en cada fotograma (con una etiqueta de "no evaluable" donde el producto oculta la fila más ancha del plato) y la proporción de clips que derivan; detección de rotación completa y de inversión a la frecuencia de fotogramas completa, incluidos los clips que no giran o que giran parcialmente y vuelven; similitud entre extremos, informada con la salvedad de que el condicionamiento inicio = final es un objetivo que favorece la concordancia entre extremos (no una garantía, y con una contribución sin medir), de modo que la continuidad del movimiento en la unión se puntúa por separado; y el instante en que se alcanza la pose frontal y la duración de cualquier segmento inmóvil antes del final del giro (llegada anticipada, Sección 7.6). Como inicio = final es ahora el comportamiento predeterminado con Auto y 360°, el brazo solo con imagen inicial debe producirse deliberadamente y etiquetarse como tal. Una variante que recorte un segmento inmóvil anticipado detectado antes de añadir la pausa, si se implementa, se evaluará con las mismas medidas. Opcionalmente, anclajes intermedios compuestos mediantemiddle_image_urls, y Vaivén ±90° con inicio = final. - Solo imagen inicial frente a imagen inicial más referencias multivista.
- Un segundo modelo de vídeo compatible y un flujo de trabajo comercial pertinente.
- Sombra del producto en el fotograma 0: ninguna frente a extraída de la foto (y, como referencia, la elipse dibujada), con todo lo demás fijo, en productos con huellas casi rectangulares y en forma de L; medida como contacto verosímil entre el producto y el plato, iluminación coherente con luces fijas, marcas residuales no deseadas sobre el plato y fidelidad a la composición. Una sombra que gire rígidamente con el producto, o una que permanezca fija, se registra como comportamiento observado, no se cuenta como acierto.
- Fondo: Claro frente a Gris de estudio, medido como conservación del fondo (el fondo del primer fotograma generado frente al compuesto), informado por separado de la fidelidad a la composición.
- Calidad del borde de la sombra extraída: ejemplos renderizados con alfa suave, contaminación del borde por color, truncamiento de la región y recorte en el límite del plato, con una métrica de la región del borde (una banda alrededor del borde suave del recorte) en lugar de una media sobre el fotograma completo.
Pruebas adicionales. Una variante con escala física fija (diámetro de plato común, dimensiones reales del SKU) con medición de la razón de anchuras entre productos; pruebas de respuesta del control deslizante (si el tamaño del resultado sigue a s de forma monótona); 9:16 y 16:9; pausas fraccionarias e iniciales; clips con pausas y audio.
Medidas, con un único protocolo versionado aplicado por igual a clips antiguos y nuevos: MAE y SSIM del fotograma completo y de la región del producto, con espacio de color y resolución indicados; error de pose en los extremos; discontinuidad del movimiento en la unión comparada con la distribución de fotogramas adyacentes del propio clip, excluidas las pausas, por clip; salidas del plato con exclusiones de visibilidad definidas y una categoría de "no evaluable", revisadas en todos los fotogramas o con un muestreo justificado; detección de rotación completa y de inversión; latencia; coste por clip aceptable, incluidos los reintentos y el tiempo del operador. Los archivos originales y con pausas se identifican por separado y, para cada clip, se conservan la solicitud tal como se envió (incluido el prompt completado), las imágenes compuestas y de referencia y las puntuaciones individuales.
12. Conclusión
En esta tarea, el texto no transmitió la geometría al modelo: la redacción, las instrucciones numéricas de composición y las capas ocultas del prompt no controlaron el tamaño, la permanencia en el plato ni la pose de los extremos en las pruebas que hicimos. Con un fotograma inicial compuesto —el propio recorte del producto sobre un plato giratorio con sombreado fotográfico, con parámetros fijados por el usuario—, Kling 4 siguió aproximadamente, a simple vista, la composición del producto y la plataforma en todos los casos de disco sombreado que observamos; el fondo compuesto se conservó en 3 de los 4 clips de producción, de modo que la fidelidad a la composición no es coincidencia del fotograma completo. En esos cuatro clips no se vio ninguna parte fuera del borde en los fotogramas muestreados y la diferencia informada entre extremos fue baja. Las pausas se añaden de forma determinista tras la generación cuando el procesamiento en el navegador tiene éxito. Lo que controla el sistema es el fotograma de entrada y la coherencia de la colocación en el plato giratorio entre productos; deja la proporción entre productos al usuario y todo lo que viene después del fotograma 0 al modelo. Dos clips posteriores mostraron lo que eso deja abierto: se siguió el fotograma 0 y después la cámara se acercó hasta que el plato salió del encuadre (una cama, y un sillón que presumiblemente se hizo solo con la imagen inicial, antes de que la imagen final automática llegara a la página del operador; esto se infiere, no consta); en cada caso, una toma con el mismo fotograma compuesto también como imagen final no derivó. El efecto de la intervención y el origen de la variación siguen sin conocerse. Desde entonces, la imagen final se ha convertido en el comportamiento predeterminado en Auto y 360° como decisión de ingeniería; condiciona ambos extremos del clip con el fotograma compuesto y deja al modelo el movimiento intermedio, incluidas la llegada anticipada a la vista frontal y la vuelta completa. Con el fondo Gris de estudio, el operador notificó un estudio gris en los seis clips de repetición, comprobado para este informe en los cinco vinculados a archivos descargados, y cercano a la referencia ajustada en los puntos medidos; ese conjunto se presenta por separado de los 3 de 4 anteriores. Los clips de repetición están en manos del cliente, cuyo veredicto está pendiente. Si el comportamiento observado se mantiene como tasa, entre productos y formatos, y frente a líneas base más sencillas es el objeto de la evaluación prevista.
Referencias
- [1]A. Blattmann, T. Dockhorn, S. Kulal, D. Mendelevitch, et al. "Stable Video Diffusion: Scaling Latent Video Diffusion Models to Large Datasets." arXiv:2311.15127, 2023. https://arxiv.org/abs/2311.15127 (read 2026-11-13)
- [2]J. Xing, M. Xia, Y. Zhang, H. Chen, W. Yu, et al. "DynamiCrafter: Animating Open-domain Images with Video Diffusion Priors." arXiv:2310.12190, 2023. https://arxiv.org/abs/2310.12190 (read 2026-11-13)
- [3]X. Wang, B. Zhou, B. Curless, et al. "Generative Inbetweening: Adapting Image-to-Video Models for Keyframe Interpolation." ICLR 2025; arXiv:2408.15239. https://arxiv.org/abs/2408.15239 (read 2026-11-13)
- [4]X. Bi, J. Yuan, B. Liu, et al. "Mobius: Text to Seamless Looping Video Generation via Latent Shift." arXiv:2502.20307, 2025. https://arxiv.org/abs/2502.20307 (read 2026-11-13)
- [5]A. Mahapatra, L. Mai, C. Ham, F. Liu. "DreamLoop: Controllable Cinemagraph Generation from a Single Photograph." arXiv:2601.02646, 2026. https://arxiv.org/abs/2601.02646 (read 2026-11-13)
- [6]R. Liu, R. Wu, B. Van Hoorick, et al. "Zero-1-to-3: Zero-shot One Image to 3D Object." arXiv:2303.11328, 2023. https://arxiv.org/abs/2303.11328 (read 2026-11-13)
- [7]R. Shi, H. Chen, Z. Zhang, et al. "Zero123++: a Single Image to Consistent Multi-view Diffusion Base Model." arXiv:2310.15110, 2023. https://arxiv.org/abs/2310.15110 (read 2026-11-13)
- [8]V. Voleti, C.-H. Yao, M. Boss, A. Letts, et al. "SV3D: Novel Multi-view Synthesis and 3D Generation from a Single Image using Latent Video Diffusion." arXiv:2403.12008, 2024. https://arxiv.org/abs/2403.12008 (read 2026-11-13); model card https://huggingface.co/stabilityai/sv3d (reviewed 2026-11-11)
- [9]Z. Song, X. Gong, B. Liu, Z. Zhao. "MV-S2V: Multi-View Subject-Consistent Video Generation." arXiv:2601.17756, 2026. https://arxiv.org/abs/2601.17756 (read 2026-11-13); code https://github.com/Szy-Young/MV-S2V (reviewed 2026-11-11)
- [10]J. Ahn, G. Kim, K. Kim, et al. "OmniShowcase: Omnidirectional Subject-Consistent Video Generation from Multi-View Images." arXiv:2610.35684, 2026. https://arxiv.org/abs/2610.35684 (read 2026-11-13)
- [11]H. He, Y. Xu, Y. Guo, et al. "CameraCtrl: Enabling Camera Control for Text-to-Video Generation." arXiv:2404.02101, 2024. https://arxiv.org/abs/2404.02101 (read 2026-11-13)
- [12]Z. Wang, Z. Yuan, X. Wang, T. Chen, M. Xia, et al. "MotionCtrl: A Unified and Flexible Motion Controller for Video Generation." SIGGRAPH 2024; arXiv:2312.03641. https://arxiv.org/abs/2312.03641 (read 2026-11-13)
- [13]C. Hou, Z. Chen. "Training-free Camera Control for Video Generation" (CamTrol). arXiv:2406.10126, 2024. https://arxiv.org/abs/2406.10126 (abstract read 2026-11-13)
- [14]W. Yu, J. Xing, L. Yuan, W. Hu, et al. "ViewCrafter: Taming Video Diffusion Models for High-fidelity Novel View Synthesis." arXiv:2409.02048, 2024. https://arxiv.org/abs/2409.02048 (abstract read 2026-11-13)
- [15]W. Feng, T. Qi, J. Liu, M. Sun, et al. "I2VControl: Disentangled and Unified Video Motion Synthesis Control." ICCV 2025; arXiv:2411.17765. https://wanquanf.github.io/I2VControl (project page read 2026-11-13)
- [16]Z. Jiang, Z. Han, C. Mao, J. Zhang, et al. "VACE: All-in-One Video Creation and Editing." arXiv:2503.07598, 2025. https://arxiv.org/abs/2503.07598 (abstract read 2026-11-13); code https://github.com/ali-vilab/VACE (reviewed 2026-11-11)
- [17]B. Kerbl, G. Kopanas, T. Leimkühler, G. Drettakis. "3D Gaussian Splatting for Real-Time Radiance Field Rendering." ACM Transactions on Graphics 42(4), 2023; arXiv:2308.04079. https://arxiv.org/abs/2308.04079 (read 2026-11-13)
- [18]Z. Huang, Y. He, J. Yu, F. Zhang, et al. "VBench: Comprehensive Benchmark Suite for Video Generative Models." arXiv:2311.17982, 2023. https://arxiv.org/abs/2311.17982 (abstract read 2026-11-13)
- [19]fal.ai, Kling 4 reference-to-video API and llms.txt. https://fal.ai/models/kling/v4/reference-to-video/api and https://fal.ai/models/kling/v4/reference-to-video/llms.txt (read 2026-11-13)
- [20]Kling AI, "Kling 4 model user guide." https://kling.ai/quickstart/kling-4-model-user-guide (read 2026-11-13, first 100,000 characters)
- [21]fal.ai, Bria background removal (RMBG 2.0). https://fal.ai/models/fal-ai/bria/background/remove (read 2026-11-13)
- [22]Photoroom Help, "How to use Product Animator." https://help.photoroom.com/en/articles/16013315-how-to-use-product-animator (read 2026-11-13)
- [23]Photoroom Help, "Troubleshooting Product Animator videos." https://help.photoroom.com/en/articles/17704481-troubleshooting-product-animator-videos (read 2026-11-13)
- [24]Higgsfield, "Best way to create a cinematic 360-degree orbit shot with AI." https://geo.higgsfield.ai/blog/best-way-create-cinematic-360-degree-orbit-shot-ai (read 2026-11-13)
- [25]Cylindo blog, "3D product visualization for furniture e-commerce." https://blog.cylindo.com/3d-product-visualization-furniture-ecommerce (read 2026-11-13)
- [26]PhotoRobot, "Turning Platform." https://www.photorobot.com/robots/turning-platform (read 2026-11-13)
- [27]Z. Wang, A. C. Bovik, H. R. Sheikh, E. P. Simoncelli. "Image Quality Assessment: From Error Visibility to Structural Similarity." IEEE Transactions on Image Processing 13(4), 600–612, 2004. https://doi.org/10.1109/TIP.2003.819861
Apéndice A. Prompt tal como se construye (v9, Kling 4, Encuadre personalizado, rotación Auto, sentido horario)
Los {…} se rellenan a partir de los ajustes; la línea Scene contiene las palabras del usuario (por defecto, el texto de la plantilla).
Scene: {name}, matching the reference appearance and proportions, is on a circular white studio turntable against a light grey seamless background, under soft even studio light, with the entire product in sharp focus.
Layout: Use these layout settings throughout: the turntable's full projected horizontal width is {plate}% of frame width. Its top-surface centre is {position}% of frame height down from the top edge. It is a low, flat, solid disc of uniform vertical thickness, {thickness}% of its physical diameter, with a plain white top and nothing rising from it except the product's own legs. The product's farthest point horizontally from the disc's centre is {size}% of the disc's radius. At 0°, align the midpoints of the product's full frame-left/frame-right and camera-near/camera-far spans with the disc's centre.
Rotation: Frame 1 shows the product at exactly 0°, the first reference orientation, front facing the camera, before any rotation. Product and disc spin in place together as one rigid body about the disc's centre. During the first quarter-turn, the frame-right half moves toward the camera and the frame-left half moves away. Keep the same direction throughout; never reverse. Each quarter of the clip covers 0° to 90°, 90° to 180° (full rear view), 180° to 270°, then 270° to 360°, respectively. At exactly 360° in the final frame, the product exactly matches frame 1 in pose, position, size and shape.
Camera: One uninterrupted shot; camera position, aim, focal length, focus, aperture and crop stay constant.
Motion: Frame 1 is already turning at full speed: constant angular speed from first to final frame, with no ease-in at the start and no ease-out at the end; never stop, accelerate or slow down.
Product: The product is rigid: no stretching, bending, morphing, melting, or parts appearing or disappearing. Shape, dimensions, parts, materials, colours and disc-relative pose stay unchanged. The disc stays level, flat and in place.
"The video is silent." se añade a la línea Product solo cuando el sonido está desactivado. Las frases de rotación de 270° y de Vaivén no se reproducen aquí. Las líneas Camera y Motion y el texto por defecto de la línea Product se eliminan cuando las palabras del usuario coinciden con los patrones de palabras clave del tema, y la frase de silencio se mantiene cuando el sonido está desactivado (Sección 4.6); también se eliminan líneas cuando se supera el límite de longitud del modelo, Layout en último lugar. No consta si una capa de prompt del lado del servidor alteró las frases de rotación y movimiento enviadas realmente en producción (Sección 3.1).
Apéndice B. Ajustes de los clips evaluados
Clips de producción (Kling 4, 1080p, 1:1, sonido activado, fondo Claro):
| Producto | Duración | Tamaño | Plato giratorio en el encuadre | Grosor | Centro desde arriba | Pausa después |
|---|---|---|---|---|---|---|
| Sillón (identificado a partir de un registro posterior; Sección 7.3) | 10 s | 60% | 80% | 4% | 58% | 2 s |
| Sofá rinconera | 10 s | 90% | 80% | 4% | 70% | 2 s |
| Sofá (se pidió sentido antihorario) | 8 s | 80% | 80% | 10% | 50% | 1 s |
| Puf | 9 s | 51% | 80% | 5% | 60% | 3 s |
Clips rehechos (Sección 7.6): Kling 4 reference-to-video, 1080p, 1:1, 10 s + 2 s de pausa, plato giratorio 80%, grosor 4%, centro 58%, Gris de estudio, para todas las piezas. Entregados: el segundo modelo de cama con el fotograma inicial compuesto también como imagen final, el sillón, el sofá, el sofá rinconera y el puf (la Figura 26 muestra todos menos el sillón). No entregado y sin enlace público: el clip de la cama solo con imagen inicial. No constan los valores de tamaño realmente usados para cada pieza (los valores del plan eran sillón 60, sofá rinconera 90, sofá 80, puf 51, cama 90).
Clips de referencia base (Sección 7.2): Kling 4, 1080p, 1:1, 10 s, Rotación Auto, sin fotograma inicial compuesto, sin pausa: sillón, sofá, puf, sofá rinconera (Figura 19).
Recomendación registrada junto con la receta fijada: un único valor de altura del centro para todos los productos (55–60%; 58–62% para piezas altas o tamaños ≥ 70%), cambiando solo el tamaño de cada producto.
Las tomas locales, los clips del experimento de anclas, el clip con las cuatro vistas de referencia y el clip con la línea Layout numérica no tienen enlaces públicos.
Nota del autor
Está previsto un paquete de reproducibilidad (las solicitudes de cada clip tal como se enviaron, las imágenes compuestas y de referencia, las salidas originales y con pausas, las puntuaciones individuales y los comandos de medición), que aún no está disponible.
Los vídeos de ejemplo se enlazarán cuando el cliente apruebe su publicación.